
Объект: X2d

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.X2d
Аннотация: Источник 2D перемещения
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Xx |
ISIGNAL |
Перемещение в направлении Ох |
2 |
Xy |
ISIGNAL |
Перемещение в направлении Оy |
3 |
Rotation |
ISIGNAL |
Вращение |
4 |
Displacement |
MECH2D |
2D перемещение |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
C |
Коэффициент смещения сигнала по Ox, Oy, Oz |
[0.0, 0.0,0.0] |
||
2 |
K |
Коэффициент пропорциональности сигнала по Ox, Oy, Oz |
[1.0, 1.0, 1.0] |
||
3 |
ParasiticMass |
Паразитная масса. По степеням свободы ХУ, R |
kg |
[1e-6, 1e-6] |
|
4 |
R |
Внутреннее сопротивление |
1e-9 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_port1 |
Значение сигнала на порте (V) |
|
2 |
X_port1 |
Значение интегральной функции от сигнала на порте (X) |
|
3 |
A_port1 |
Значение производной функции от сигнала на порте (A) |
|
4 |
V_port2 |
Значение сигнала на порте (V) |
|
5 |
X_port2 |
Значение интегральной функции от сигнала на порте (X) |
|
6 |
A_port2 |
Значение производной функции от сигнала на порте (A) |
|
7 |
V_port3 |
Значение сигнала на порте (V) |
|
8 |
X_port3 |
Значение интегральной функции от сигнала на порте (X) |
|
9 |
A_port3 |
Значение производной функции от сигнала на порте (A) |
|
10 |
V_Tx_LinearSpeed4 |
Tx-составляющая линейной скорости на порте; |
m/s |
11 |
V_Ty_LinearSpeed4 |
Ty-составляющая линейной скорости на порте; |
m/s |
12 |
V_Rz_AngularSpeed4 |
Rz-составляющая угловой скорости на порте; |
rad/s |
13 |
ROUT_LinearSpeed4 |
Модуль вектора линейной скорости на порте; |
m/s |
14 |
S_Tx_Force4 |
Tx-составляющая силы на порте |
N |
15 |
S_Ty_Force4 |
Ty-составляющая силы на порте |
N |
16 |
S_Rz_Torque4 |
Rz-составляющая момента на порте |
N*m |
17 |
ROUT_Force4 |
Модуль вектора силы на порте |
N |
18 |
A_Tx_LinearAcceleration4 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
19 |
A_Ty_LinearAcceleration4 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
20 |
A_Rz_AngularAcceleration4 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
21 |
ROUT_LinearAcceleration4 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
22 |
X_Tx_LinerMotion4 |
Tx-составляющая линейного перемещения на порте |
m |
23 |
X_Ty_LinerMotion4 |
Ty-составляющая линейного перемещения на порте |
m |
24 |
X_Rz_AngularMotion4 |
Rz-составляющая углового перемещения на порте; |
rad |
25 |
ROUT_LinerMotion4 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель источника 2D перемещения (X2d)
Модель представляет собой идеализированный кинематический источник двумерного перемещения для задач планарной механики. Элемент преобразует входные скалярные управляющие сигналы в жестко заданные линейные смещения узла вдоль координатных осей Ox, Oy и угол поворота вокруг оси Oz.
Начальные данные:
Схема теста
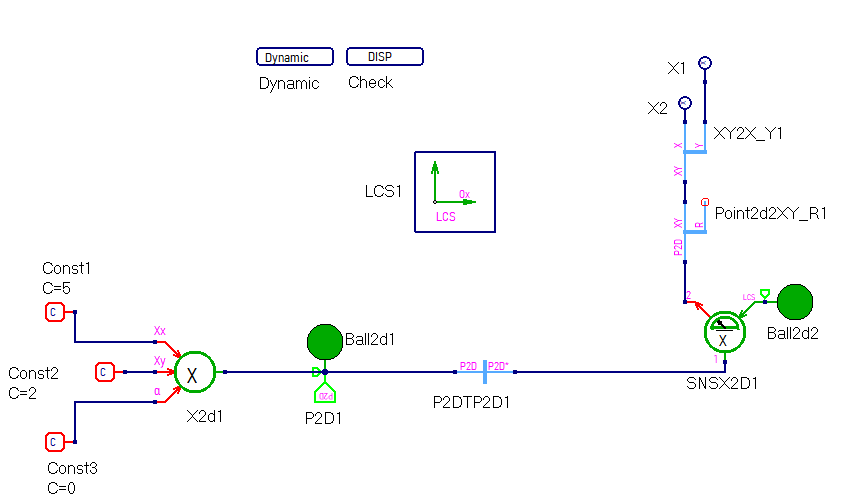
Рисунок 1 - Схема теста