
Объект: SNSV2D

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.SNSV2D
Аннотация: 2D вектор скорости относительно заданной СК
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH2D |
2D механический порт 1, движение исходной СК |
2 |
Port2 |
MECH2D |
2D механический порт 2, движение новой СК |
3 |
Port3 |
MECH2D |
2D механический порт 3, смещение ЛСК |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
LCS0 |
Система координат, относительно которой делается измерение, - |
default |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
4 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
5 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
6 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
7 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
8 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
9 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
10 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
11 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
12 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
13 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
14 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
15 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
16 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
17 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
18 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
19 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
20 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
21 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
22 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
23 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
24 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
25 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
26 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
27 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
28 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
29 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
30 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
31 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
32 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
33 |
V_Tx_LinearSpeed3 |
Tx-составляющая линейной скорости на порте; |
m/s |
34 |
V_Ty_LinearSpeed3 |
Ty-составляющая линейной скорости на порте; |
m/s |
35 |
V_Rz_AngularSpeed3 |
Rz-составляющая угловой скорости на порте; |
rad/s |
36 |
ROUT_LinearSpeed3 |
Модуль вектора линейной скорости на порте; |
m/s |
37 |
S_Tx_Force3 |
Tx-составляющая силы на порте |
N |
38 |
S_Ty_Force3 |
Ty-составляющая силы на порте |
N |
39 |
S_Rz_Torque3 |
Rz-составляющая момента на порте |
N*m |
40 |
ROUT_Force3 |
Модуль вектора силы на порте |
N |
41 |
A_Tx_LinearAcceleration3 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
42 |
A_Ty_LinearAcceleration3 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
43 |
A_Rz_AngularAcceleration3 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
44 |
ROUT_LinearAcceleration3 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
45 |
X_Tx_LinerMotion3 |
Tx-составляющая линейного перемещения на порте |
m |
46 |
X_Ty_LinerMotion3 |
Ty-составляющая линейного перемещения на порте |
m |
47 |
X_Rz_AngularMotion3 |
Rz-составляющая углового перемещения на порте; |
rad |
48 |
ROUT_LinerMotion3 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
2D вектор скорости относительно заданной СК (SNSV2D)
Элемент предназначен для измерения проекций вектора линейной скорости двумерного узла (материальной точки или тела) с автоматическим пересчетом в выбранную локальную или подвижную систему координат (LCS). Датчик формирует непрерывные сигналы составляющих скорости вдоль осей целевой системы отсчета.
Начальные данные:
Описание работы элемента:
Управляемый источник скорости V2d формирует поступательное движение точки в глобальной системе координат LCS0 с постоянными компонентами \(v_x = 3.0\,\text{м/с}\) и \(v_y = 2.0\,\text{м/с}\) при зануленной угловой скорости. Датчик SNSV2D подключен к движущейся точке (порт 1) и настроен на проецирование скорости в локальную систему координат LCS1, повернутую на угол \(\theta = 45^\circ\) (вектор направления оси \(Ox = [1, 1]\)). Через разветвитель XY сигналы проецированных скоростей выводятся на датчики Vx_LCS1 и Vy_LCS1.
Проекции вектора скорости на оси \(X'\) и \(Y'\) повернутой системы координат LCS1 определяются:
Угол поворота \(\theta = 45^\circ\) (\(\cos 45^\circ = \sin 45^\circ = \frac{\sqrt{2}}{2} \approx 0.7071068\)):
Результат моделирования:
Графики скорости (Check) строго согласуются с теоретическими расчетами: * сигналы скорости в исходной системе координат LCS0 сохраняют постоянные значения \(v_x = 3.0\,\text{м/с}\) и \(v_y = 2.0\,\text{м/с}\); * в контрольной точке \(t = 1\,\text{с}\) маркер фиксирует проецированные значения скорости: \(Vx\_LCS1 = 3.53553\,\text{м/с}\) и \(Vy\_LCS1 = -0.707107\,\text{м/с}\), что абсолютно точно подтверждает математическую модель координатного преобразования;
Схема теста
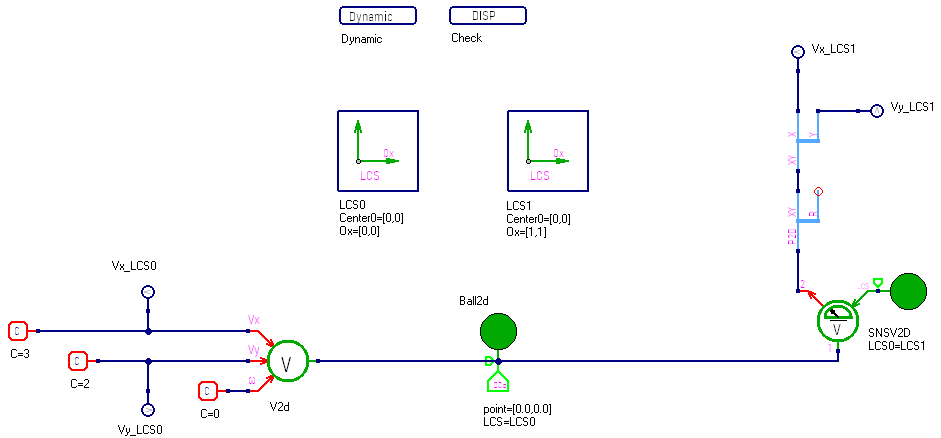
Рисунок 1 - Схема теста
График результата теста
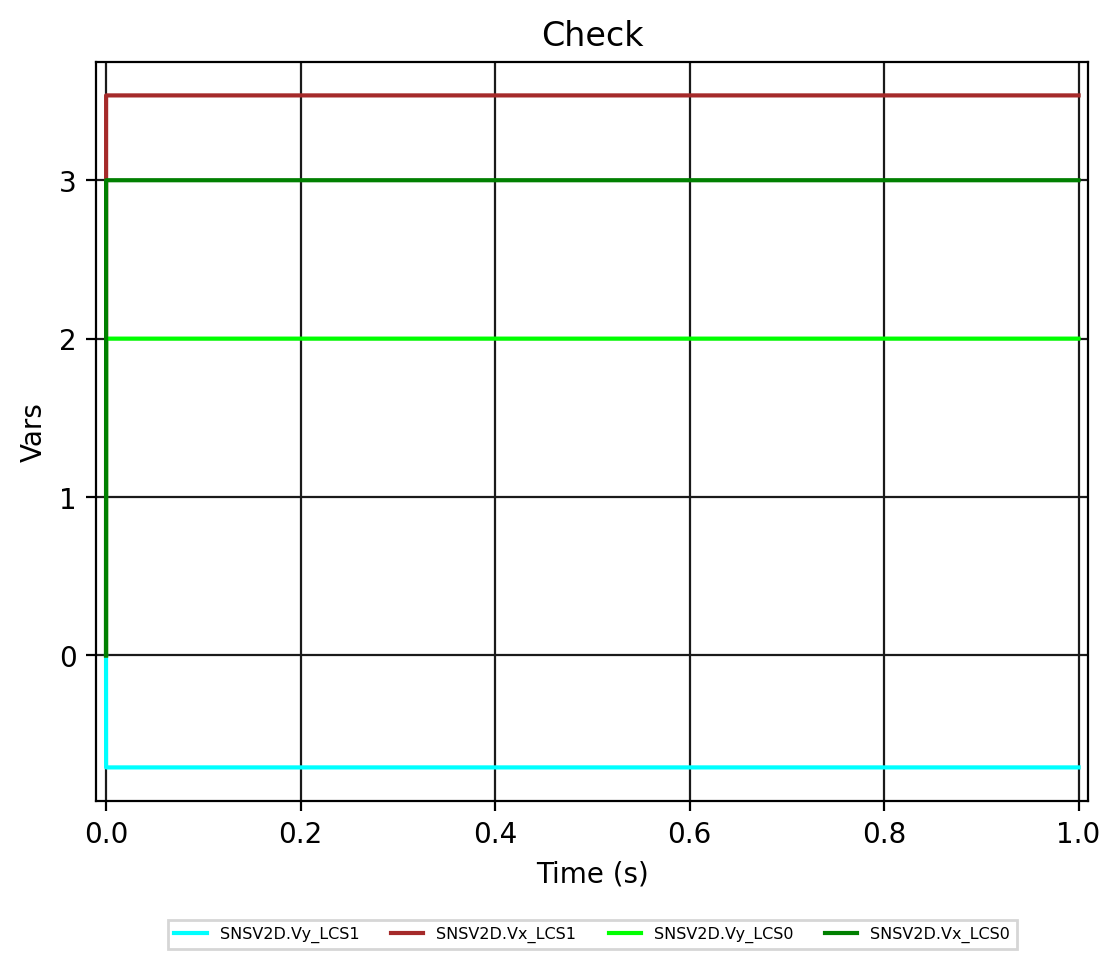
Рисунок 2 - SNSV2D.Check