
Объект: SNSA2D

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.SNSA2D
Аннотация: 2D вектор ускорения относительно заданной СК
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH2D |
2D механический порт 1, движение исходной СК |
2 |
Port2 |
MECH2D |
2D механический порт 2, движение новой СК |
3 |
Port3 |
MECH2D |
2D механический порт 3, смещение ЛСК |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
LCS0 |
Система координат, относительно которой делается измерение, - |
default |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
4 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
5 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
6 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
7 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
8 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
9 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
10 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
11 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
12 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
13 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
14 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
15 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
16 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
17 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
18 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
19 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
20 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
21 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
22 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
23 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
24 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
25 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
26 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
27 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
28 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
29 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
30 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
31 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
32 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
33 |
V_Tx_LinearSpeed3 |
Tx-составляющая линейной скорости на порте; |
m/s |
34 |
V_Ty_LinearSpeed3 |
Ty-составляющая линейной скорости на порте; |
m/s |
35 |
V_Rz_AngularSpeed3 |
Rz-составляющая угловой скорости на порте; |
rad/s |
36 |
ROUT_LinearSpeed3 |
Модуль вектора линейной скорости на порте; |
m/s |
37 |
S_Tx_Force3 |
Tx-составляющая силы на порте |
N |
38 |
S_Ty_Force3 |
Ty-составляющая силы на порте |
N |
39 |
S_Rz_Torque3 |
Rz-составляющая момента на порте |
N*m |
40 |
ROUT_Force3 |
Модуль вектора силы на порте |
N |
41 |
A_Tx_LinearAcceleration3 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
42 |
A_Ty_LinearAcceleration3 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
43 |
A_Rz_AngularAcceleration3 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
44 |
ROUT_LinearAcceleration3 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
45 |
X_Tx_LinerMotion3 |
Tx-составляющая линейного перемещения на порте |
m |
46 |
X_Ty_LinerMotion3 |
Ty-составляющая линейного перемещения на порте |
m |
47 |
X_Rz_AngularMotion3 |
Rz-составляющая углового перемещения на порте; |
rad |
48 |
ROUT_LinerMotion3 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
2D вектор ускорения относительно заданной СК (SNSA2D)
Элемент предназначен для измерения вектора ускорения поступательного движения механической точки в плоскости и координатного преобразования его в произвольно ориентированную локальную систему координат (LCS). Элемент подключается к исследуемому узлу планарной механики и выполняет непрерывный пересчет проекций ускорения из базовой системы отсчета (LCS0) в целевую систему координат (LCS1), которая может иметь произвольное линейное смещение и угловой поворот относительно исходных осей. На выходе SNSA2D формирует векторный сигнал планарного ускорения, проекции которого раскладываются на повернутые координатные оси (X, Y) разветвителем координат и регистрируются датчиками Ax_LCS1 и Ay_LCS1, измеряющими преобразованные проекции ускорения тела вдоль осей целевой системы координат.
Начальные данные:
Описание работы элемента:
В тестовой схеме работа элемента демонстрируется на примере механического тела (Ball2d), которому источники SAV1 и SAV2 задают ускоренное поступательное движение материальной точки вдоль осей глобальной системы координат LCS0 со значениями \(a_x = 3.0\,\text{м/с}^2\) и \(a_y = 2.0\,\text{м/с}^2\).
Проекции вектора ускорения на повернутые оси \(X'\) и \(Y'\) системы координат LCS1 определяются:
Угол поворота \(\theta = 45^\circ\) (\(\cos 45^\circ = \sin 45^\circ = \frac{\sqrt{2}}{2} \approx 0.7071068\)):
По результатам моделирования датчики преобразованного ускорения фиксируют значения Ax_LCS1 = 3.53553 м/с и Ay_LCS1 = -0.707107 м/с, что совпадает с аналитическим расчетом.
Схема теста
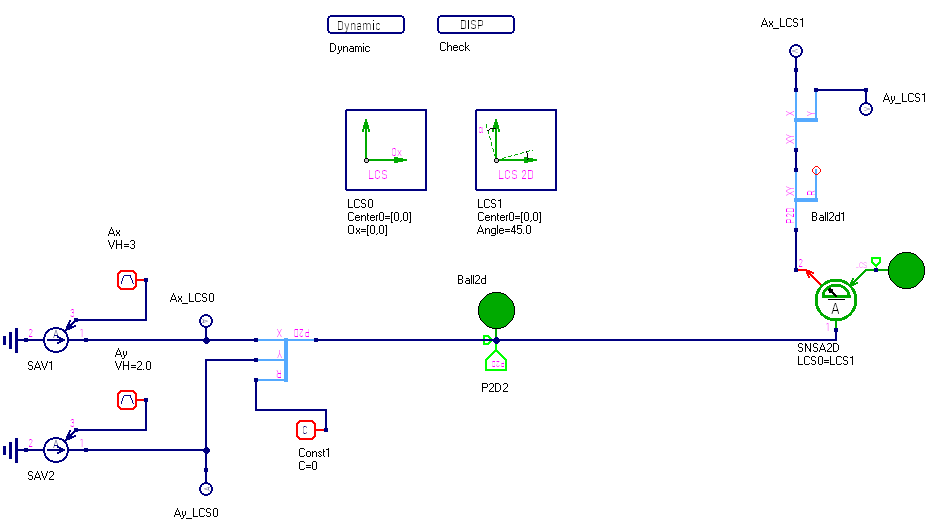
Рисунок 1 - Схема теста
График результата теста
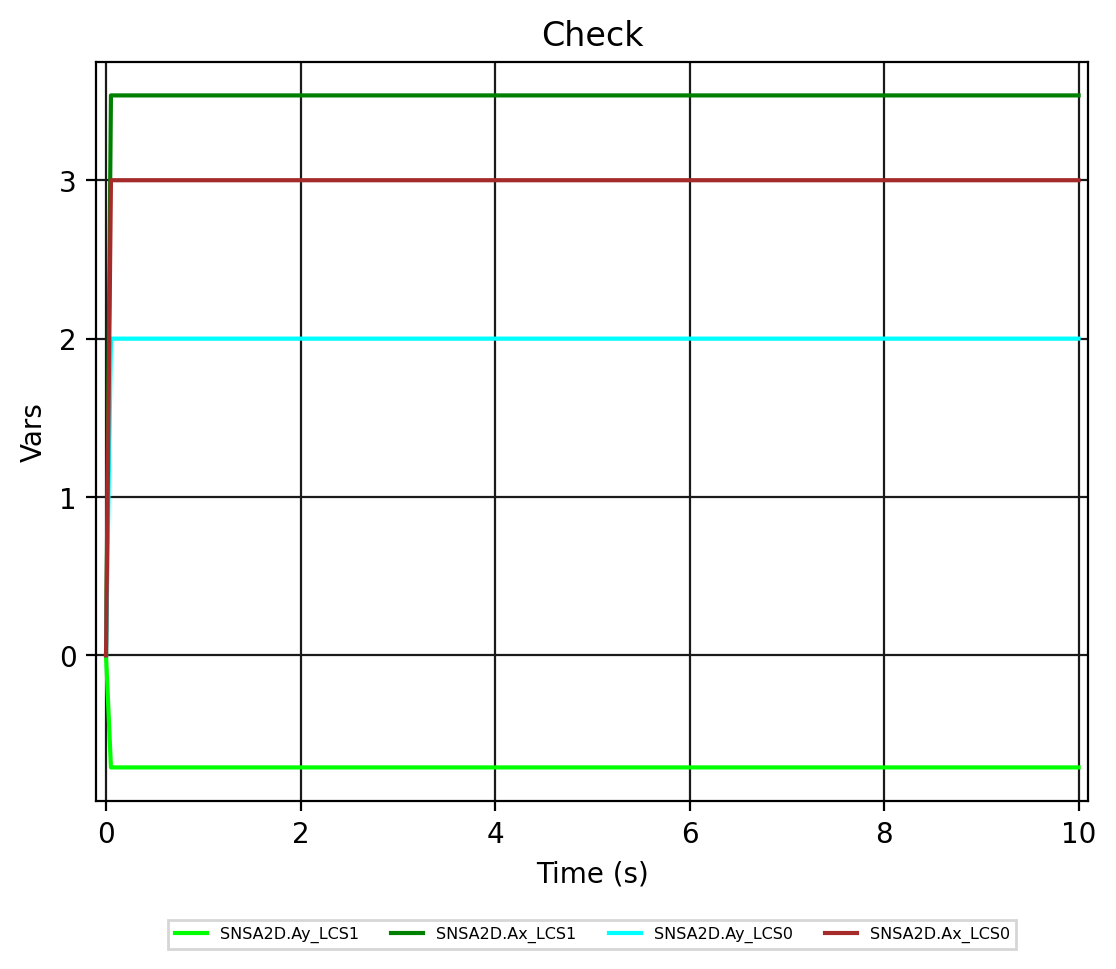
Рисунок 2 - SNSA2D.Check