
Объект: BALKA

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.BALKA
Аннотация: Плоский балочный упругий элемент с малыми деформациями
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH2D |
2D механический порт 1 |
2 |
Port2 |
MECH2D |
2D механический порт 2 |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Area |
real |
Площадь поперечного сечения, м² |
m**2 |
1.0 |
2 |
Center |
real |
Отношение расстояния от точки А до центра масс (в направлении от точки A к точке B) к длине отрезка AB |
0.5 |
|
3 |
E |
real |
Модуль упругости материала, Па |
Pa |
2e11 |
4 |
Inertia |
real |
Геометрический момент инерции поперечного сечения балки, м⁴ |
m**4 |
1.0 |
5 |
Mass |
real |
Масса балки, кг |
kg |
1.0 |
6 |
pointA |
pXY |
Начальные координаты точки А, м |
m |
0, 0 |
7 |
pointB |
pXY |
Начальные координаты точки B, м |
m |
1, 0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
4 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
5 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
6 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
7 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
8 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
9 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
10 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
11 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
12 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
13 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
14 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
15 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
16 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
17 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
18 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
19 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
20 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
21 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
22 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
23 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
24 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
25 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
26 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
27 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
28 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
29 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
30 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
31 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
32 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель плоского балочного упругого элемента с малыми деформациями (BALKA)
Модель балки описывает поведение прямолинейного упругого стержня при малых деформациях, учитывая как осевые (растяжение/сжатие), так и изгибные деформации в плоскости. В основе математического описания лежит закон линейной упругости. Ввиду малости деформаций геометрическая нелинейность в расчете не учитывается. Состояние балки определяется её геометрией, материалом и положением в пространстве. Модель учитывает инерционные и упругие свойства, а также распределение массы вдоль длины элемента.
Начальные данные:
Пример применения элемента BALKA:
Результат моделирования: Графики показания датчика перемещения (X1) демонстрируют гармонический колебательный процесс.
Схема теста
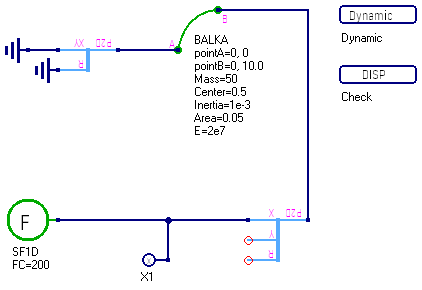
Рисунок 1 - Схема теста
График результата теста
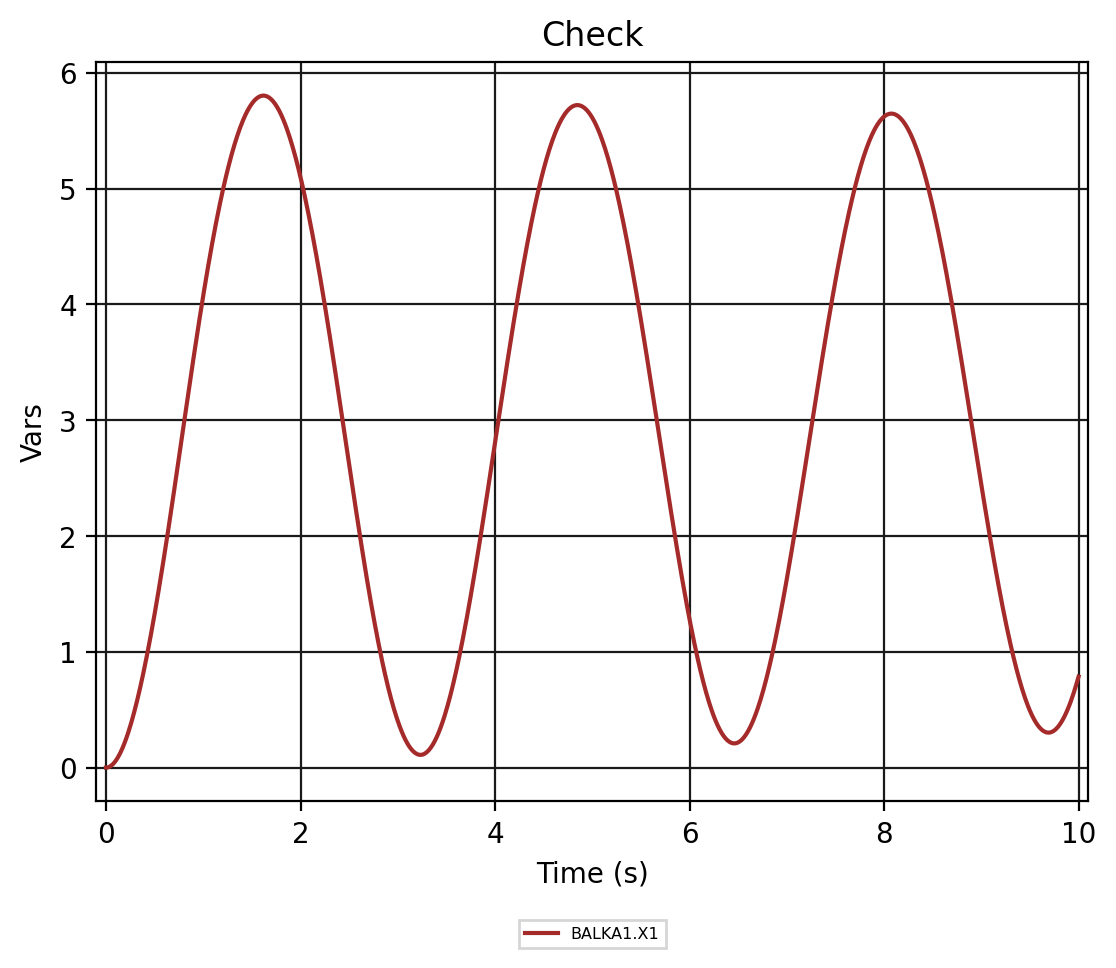
Рисунок 2 - BALKA.Check