
Объект: SHARZ

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.SHARZ
Аннотация: Цилиндрический шарнир, перемещающийся в плоскости, упругий, с трением и зазором
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH2D |
2D механический порт 1, палец шарнира |
2 |
Port2 |
MECH2D |
2D механический порт 2, обойма шарнира |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
D |
real |
Диаметр шарнира, м |
m |
0.1 |
2 |
K |
real |
Нормальная контактная жесткость, Н/м |
N/m |
1e6 |
3 |
gap |
real |
Величина зазора, м |
m |
0.0 |
4 |
mu |
real |
Коэффициент трения, - |
0.0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
4 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
5 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
6 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
7 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
8 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
9 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
10 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
11 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
12 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
13 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
14 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
15 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
16 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
17 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
18 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
19 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
20 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
21 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
22 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
23 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
24 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
25 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
26 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
27 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
28 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
29 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
30 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
31 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
32 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель цилиндрического шарнира, перемещающегося в плоскости, упругого, с трением и зазором (SHARZ)
Модель описывает цилиндрический шарнир, обеспечивающий относительное плоское движение сопряженных тел с учетом упругих контактных деформаций, радиального зазора и кулоновского трения. Контактное взаимодействие между элементами шарнира возникает после полной выборки радиального зазора, после чего динамическое усилие определяется нормальной жесткостью контакта и силами сухого трения. Состояние элемента характеризуется геометрическими параметрами цапфы, жесткостью сопряжения и условиями трения.
Начальные данные:
Описание работы элемента:
Базовый узел Point2d2DOFs1 жестко зафиксирован заделкой по всем трем степеням свободы (X, Y, R), фиксируя первое тело MD1. К подвижной части шарнира (порт 2) присоединено второе тело MD2 с моментом инерции J = 1.0 кг·м². К вращательной степени свободы R узла Point2d2DOFs2 приложен постоянный вращающий момент FC = 1.0 Н·м от источника SF1D2. Датчик X фиксирует перемещение подвижного звена.
Схема теста
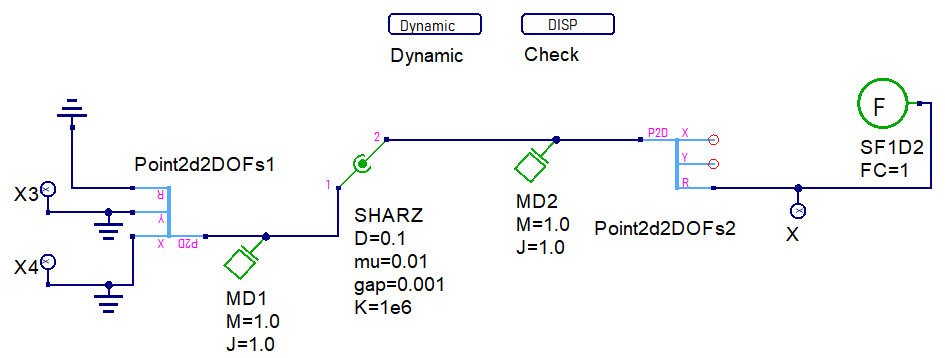
Рисунок 1 - Схема теста
График результата теста
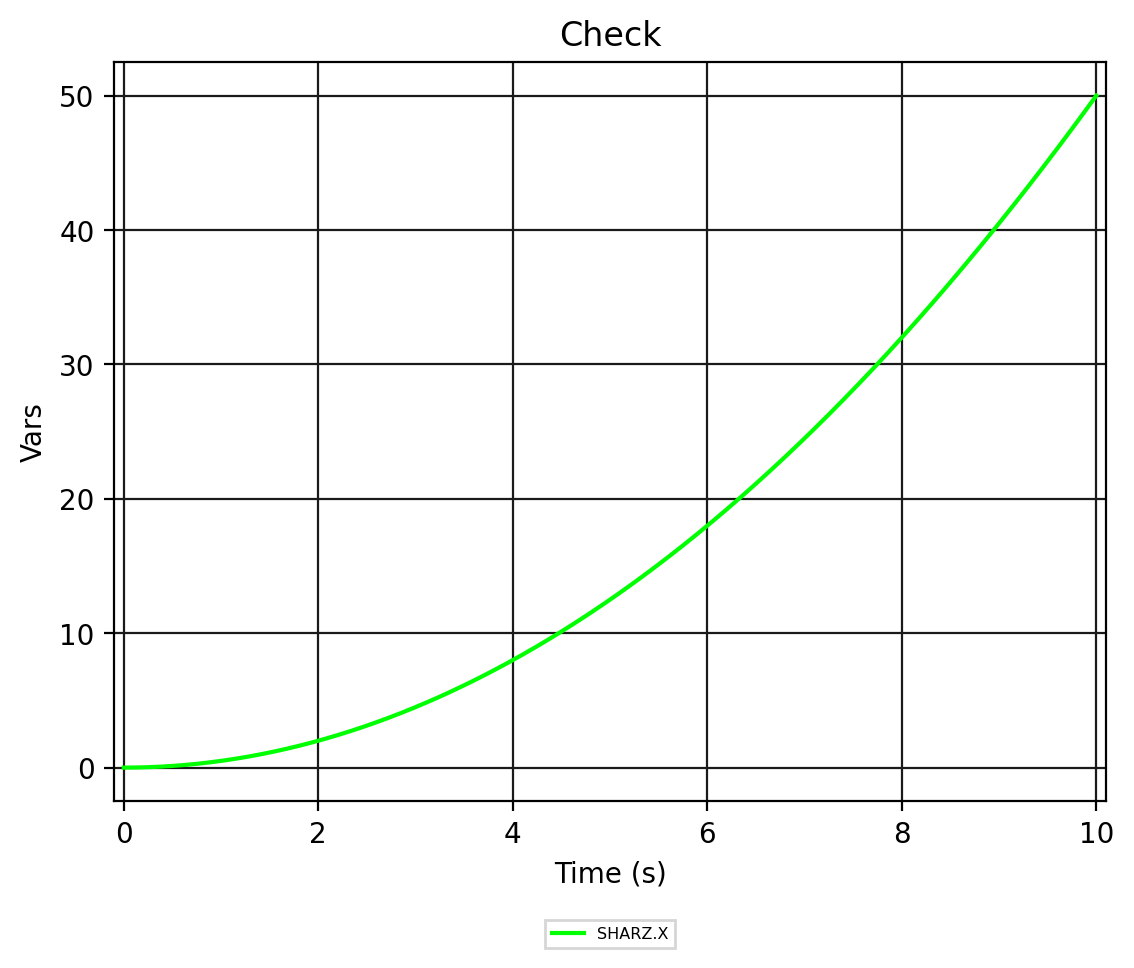
Рисунок 2 - SHARZ.Check