
Объект: SNSF2D

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.SNSF2D
Аннотация: Датчик силы для планарной механики
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
pA |
MECH2D |
Точка А |
2 |
pB |
MECH2D |
Точка В |
3 |
F |
XY |
Сила F |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
R |
Внутреннее сопротивление датчика |
1e-9 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
4 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
5 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
6 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
7 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
8 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
9 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
10 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
11 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
12 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
13 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
14 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
15 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
16 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
17 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
18 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
19 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
20 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
21 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
22 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
23 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
24 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
25 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
26 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
27 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
28 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
29 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
30 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
31 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
32 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Датчик силы для планарной механики (SNSF2D)
Элемент предназначен для измерения силовых факторов (сил взаимодействия) в сопряжениях двумерных механических систем. Датчик включается между двумя характерными точками (сечениями) механизма или упругого тела и измеряет полную силу реакции, передаваемую через сопряжение. Собственное внутреннее сопротивление (податливость) элемента выбирается пренебрежимо малым, что исключает внесение паразитной податливости в рассчитываемую кинематическую цепь.
Начальные данные:
Описание работы элемента:
Для проверки корректности регистрации силовых факторов датчиком (SNSF2D) собрана расчетная схема деформирования упругой балки Balka2d. Один конец балки (point = [0.0, 1.0]) жестко зафиксирован заделкой, а к противоположному подвижному узлу (point = [0.0, 0.0]) через связующий узел Point2d2DOFs1 приложена сосредоточенная сила FC = 2·10⁸ Н от источника SF1D. Датчик силы (SNSF2D) подключен параллельно деформируемому участку сопряжения (между подвижным узлом pA и узлом pB). Измерительный сигнал силы снимается через блок координатного преобразования XY2X_Y1 и передается на датчик F. Датчик X фиксирует линейное смещение нагружаемого сечения.
Результат моделирования:
Графики силы и перемещения (Check) полностью согласуются с условиями статического нагружения:
после завершения кратковременного начального переходного процесса датчик силы выходит на установившуюся горизонтальную полку;
в контрольной точке t = 3.0 с маркер на графике фиксирует значение силы F = 1.99·10⁸ Н, что практически точно (погрешность менее 0.05%) соответствует приложенной внешней нагрузке FC = 2·10⁸ Н;
Схема теста
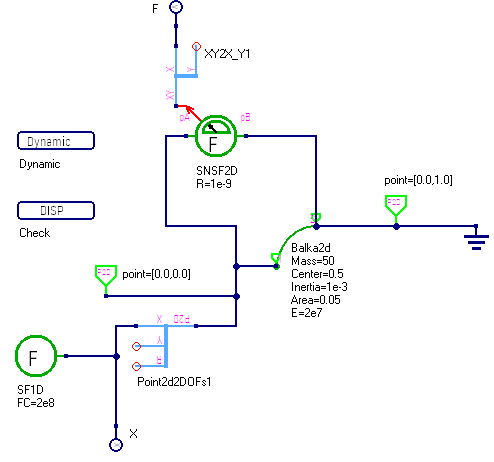
Рисунок 1 - Схема теста
График результата теста
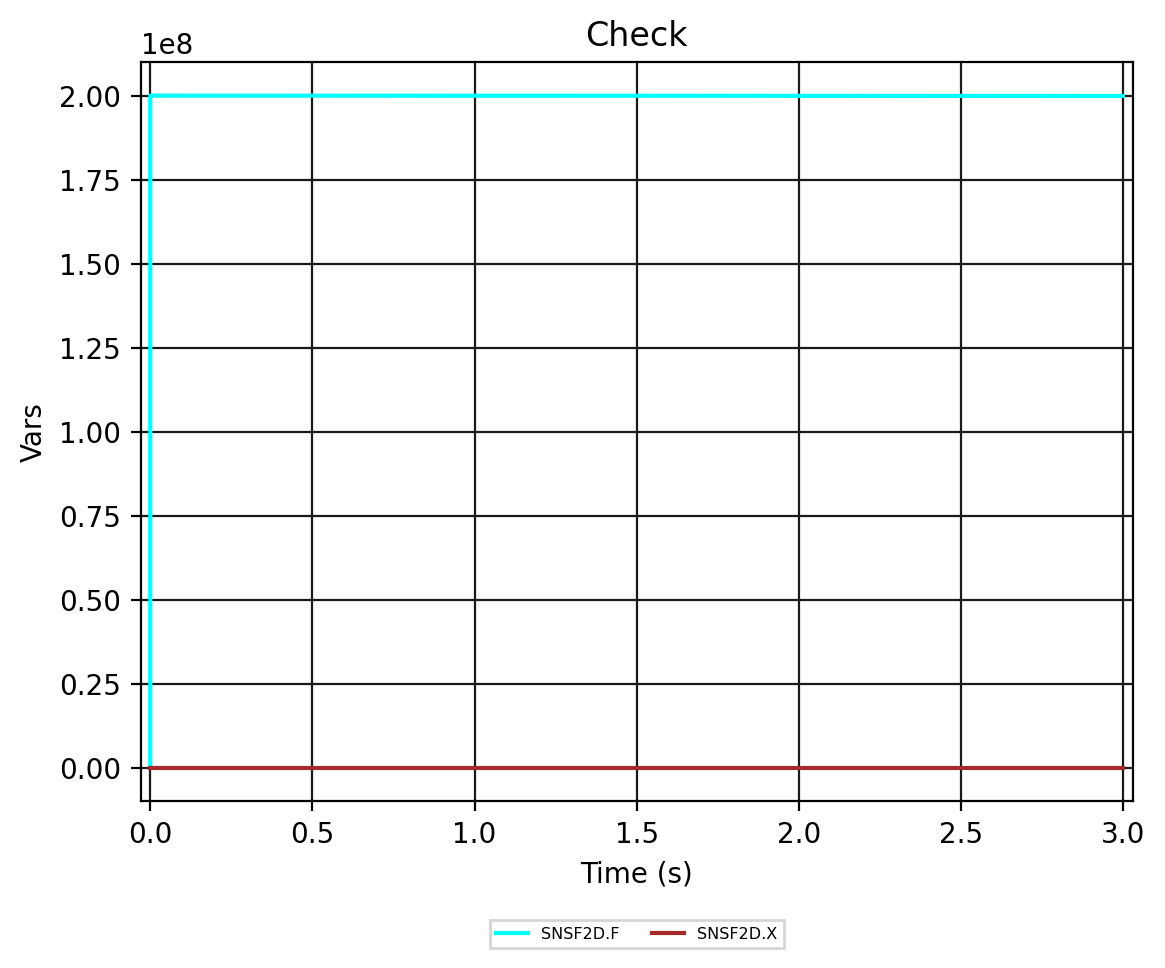
Рисунок 2 - SNSF2D.Check