
Объект: MJ2EGT

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.MJ2EGT
Аннотация: 2D инерционный элемент со смещенным центром и силой тяжести, задаваемый таблично
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH2D |
2D механический порт 1, движение точки A |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
J |
real |
Центральный момент инерции тела, кг·м² |
kg*m**2 |
1.0e-3 |
2 |
M |
real |
Масса тела, кг |
kg |
1.0 |
3 |
g |
int |
Номер оси, вдоль которой действует сила тяжести(1-3), - |
3 |
|
4 |
mt |
Diagram |
Таблица, задающая зависимость коэффициента изменения массы и момента инерции от времени, (с, -) … N точек |
s |
0.0,1.0,1.0,1.0 |
5 |
pointA |
pXY |
Начальные координаты точки A |
m |
0, 0 |
6 |
pointC |
pXY |
Начальные координаты центра масс, м |
m |
0, 0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
4 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
5 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
6 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
7 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
8 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
9 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
10 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
11 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
12 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
13 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
14 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
15 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
16 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель 2D инерционного элемента со смещенным центром и силой тяжести, задаваемого таблично (MJ2EGT)
Модель описывает плоское инерционное тело со смещённым центром масс, для которого масса и момент инерции могут изменяться во времени согласно заданной табличной зависимости. Элемент учитывает действие силы тяжести, направленной вдоль заданной оси, а также влияние смещения центра масс относительно опорной точки. Состояние элемента определяется текущими значениями массы и момента инерции, получаемыми из таблицы, а также положением центра масс.
Начальные данные:
Описание физического процесса:
Результат моделирования:
Схема элемента
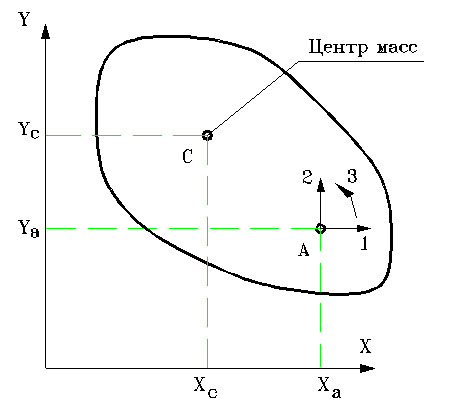
Рисунок 1 - Степени свободы и параметры плоского инерционного элемента со смещенным положением центра масс.
Степени свободы: 1, 2 – поступательные точки А по осям X, Y; 3 – вращательная точки А.
Параметры: Xa, Ya – начальные координаты точки А; Xc, Yc – начальные координаты точки С (центра масс).
Схема теста
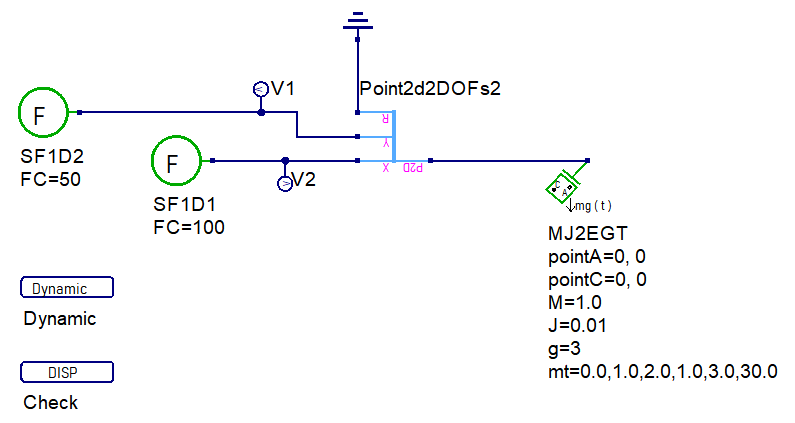
Рисунок 2 - Схема теста
График результата теста
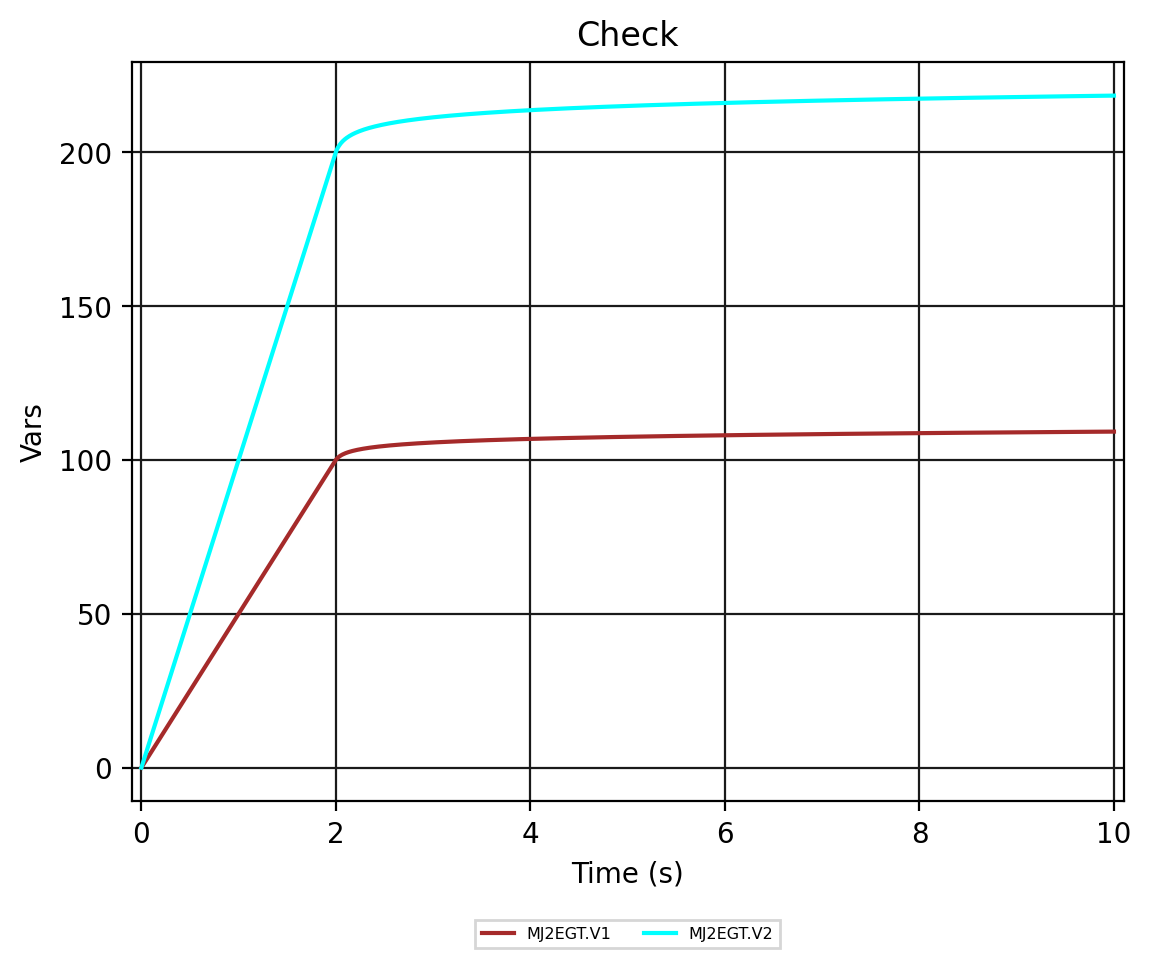
Рисунок 3 - MJ2EG.Check