
Объект: SV2DK

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.SV2DK
Аннотация: 2D упругая связь по поступательным и вращательным координатам
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH2D |
2D механический порт 1, точка А |
2 |
Port2 |
MECH2D |
2D механический порт 2, точка B |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
dl |
real |
Продольная податливость (вдоль оси связи), м/Н |
m/N |
0.1 |
2 |
dt |
real |
Поперечная податливость (перпедикулярно оси связи), м/Н |
m/N |
0.1 |
3 |
pA |
pXY |
Начальные координаты 1-го связываемого тела (Xa,Ya), м |
m |
0.0, 0.0 |
4 |
pB |
pXY |
Начальные координаты 2-го связываемого тела (Xb,Yb), м |
m |
1, 0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
4 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
5 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
6 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
7 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
8 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
9 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
10 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
11 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
12 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
13 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
14 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
15 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
16 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
17 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
18 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
19 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
20 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
21 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
22 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
23 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
24 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
25 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
26 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
27 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
28 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
29 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
30 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
31 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
32 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель 2D упругой связи по поступательным и вращательным координатам с заданием жесткости связи (SV2DK)
Модель описывает плоское упругое сопряжение между двумя телами с заданием продольной и поперечной податливости линии связи. Элемент связывает поступательные и вращательные степени свободы узлов: упругие силы формируются пропорционально деформациям вдоль и поперек оси соединения, создавая соответствующие реакции и моменты в зависимости от относительного положения и углов поворота тел.
Начальные данные:
Описание работы элемента:
Начальные координаты точки сопряжения 2-го связываемого тела жестко зафиксированы, обеспечивая неподвижность pB. Подвижный узел pA связан с инерционным звеном MD1 (M = 1.0 кг, J = 1.0 кг·м²). К трем степеням свободы подвижного узла прикладываются ступенчатые постоянные нагрузки единичной величины: силы F1 = 1.0 Н (ось X), F3 = 1.0 Н (ось Y) и момент F2 = 1.0 Н·м (вращательная ось R). Под действием приложенных силовых факторов упругая связь деформируется в продольном и поперечном направлениях, вызывая связанные пространственно-плоские колебания. Сигналы линейных и угловых перемещений узла выводятся на датчики X1, X2 и X3.
Схема теста
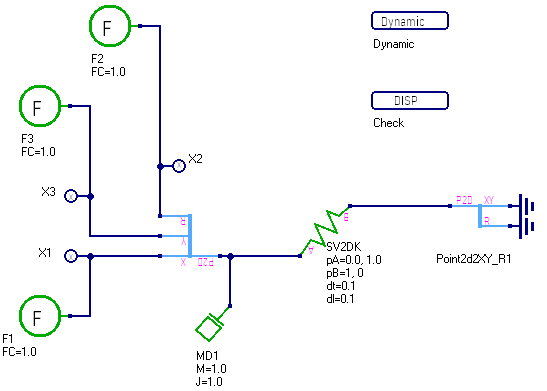
Рисунок 1 - Схема теста
График результата теста
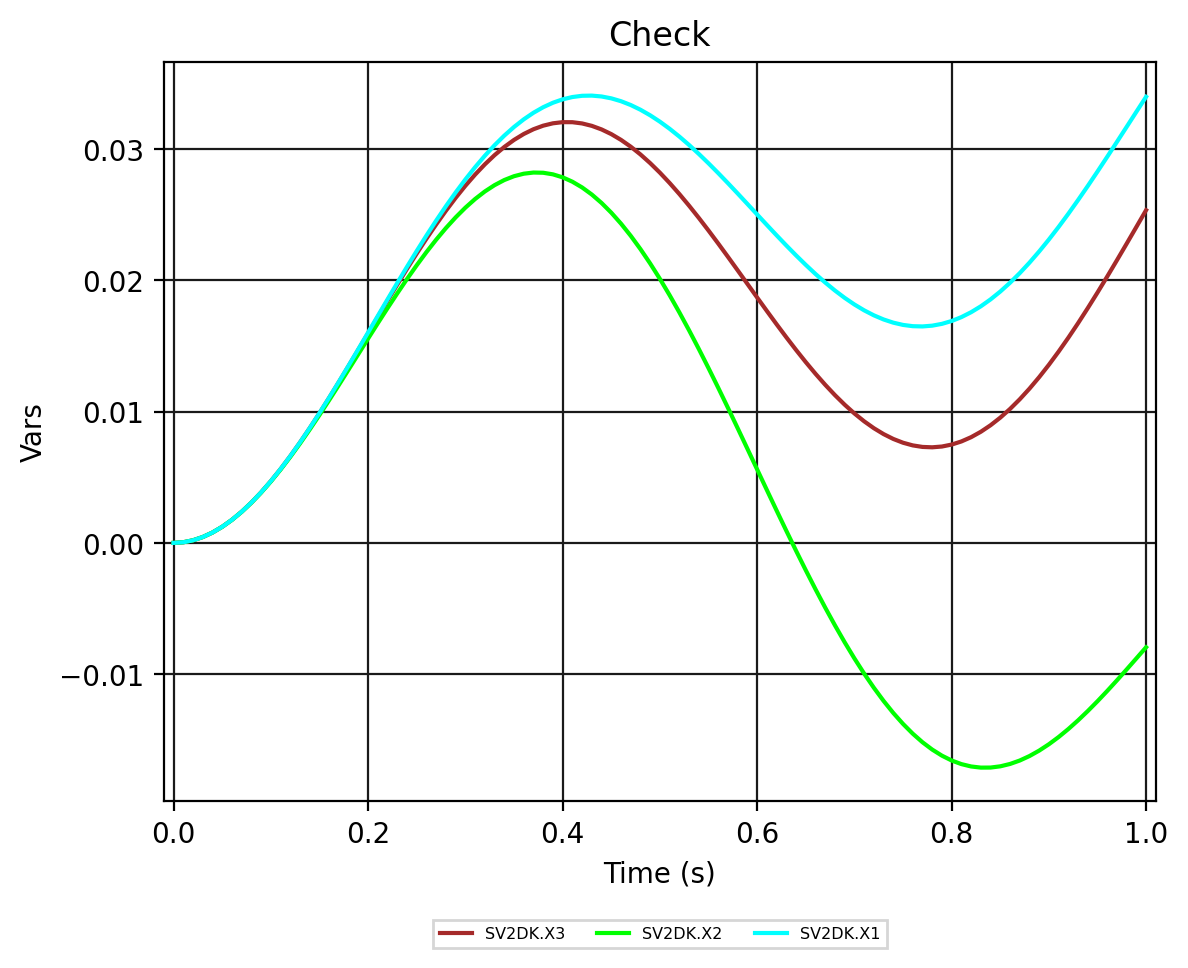
Рисунок 2 - SV2DK.Check