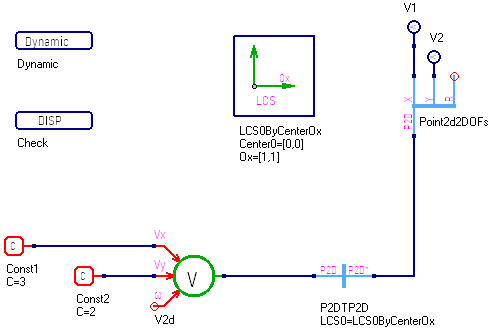
Модель локальной системы координат по центру и направлению оси Ox (LCS0ByCenterOx)
Модель задаёт локальную систему координат в плоскости относительно абсолютной системы координат.
Положение системы определяется координатами её центра, а ориентация — направлением оси Ox.
Локальная система координат используется для описания положения и ориентации объектов, а также для
задания связей и движений в плоских механических моделях. Состояние системы полностью определяется
положением центра и направлением оси Ox.
Начальные данные:
Параметры элемента (LCS0ByCenterOx)
Center0 = [0, 0] — Точка центра новой СК относительно абсолютной СК — Задает координаты начала отсчета новой локальной системы координат, м
Ox = [1, 1] — Направление оси Ox относительно абсолютной СК — Задает направляющий вектор для построения главной локальной оси Ox
Источник 2D скорости (V2d)
C = 3 — Проекция линейной скорости на глобальную ось X исходной ЛСК, м/с
C = 2 — Проекция линейной скорости на глобальную ось Y исходной ЛСК, м/с
Преобразователь исходной 2D ЛСК в новую 2D ЛСК (P2DTP2D)
LCS0 = LCS0ByCenterOx — Начальное положение новой СК — Ссылка на объект локальной системы координат, определяющий целевую позицию и ориентацию
end = 3 — Время интегрирования, с
Описание работы элемента:
Для проверки работы модели элемента используется тестовое окружение, в котором с помощью управляемого источника 2D скорости (V2d)
кинематически задаются постоянные линейные скорости вдоль осей исходной СК: \(V_x = 3.0\) м/с и \(V_y = 2.0\) м/с. Элемент
преобразователя (P2DTP2D) выполняет пересчет компонент этого вектора скорости из абсолютной системы координат в исследуемую
локальную систему LCS0ByCenterOx, направляющий вектор оси Ox которой задан как \(Ox = [1, 1]\), что геометрически соответствует
углу поворота осей \(\alpha = 45^\circ\). Датчики фиксируют установившиеся локальные скорости перемещения строго вдоль повернутых осей.
Преобразование проекций скоростей при плоском повороте осей:
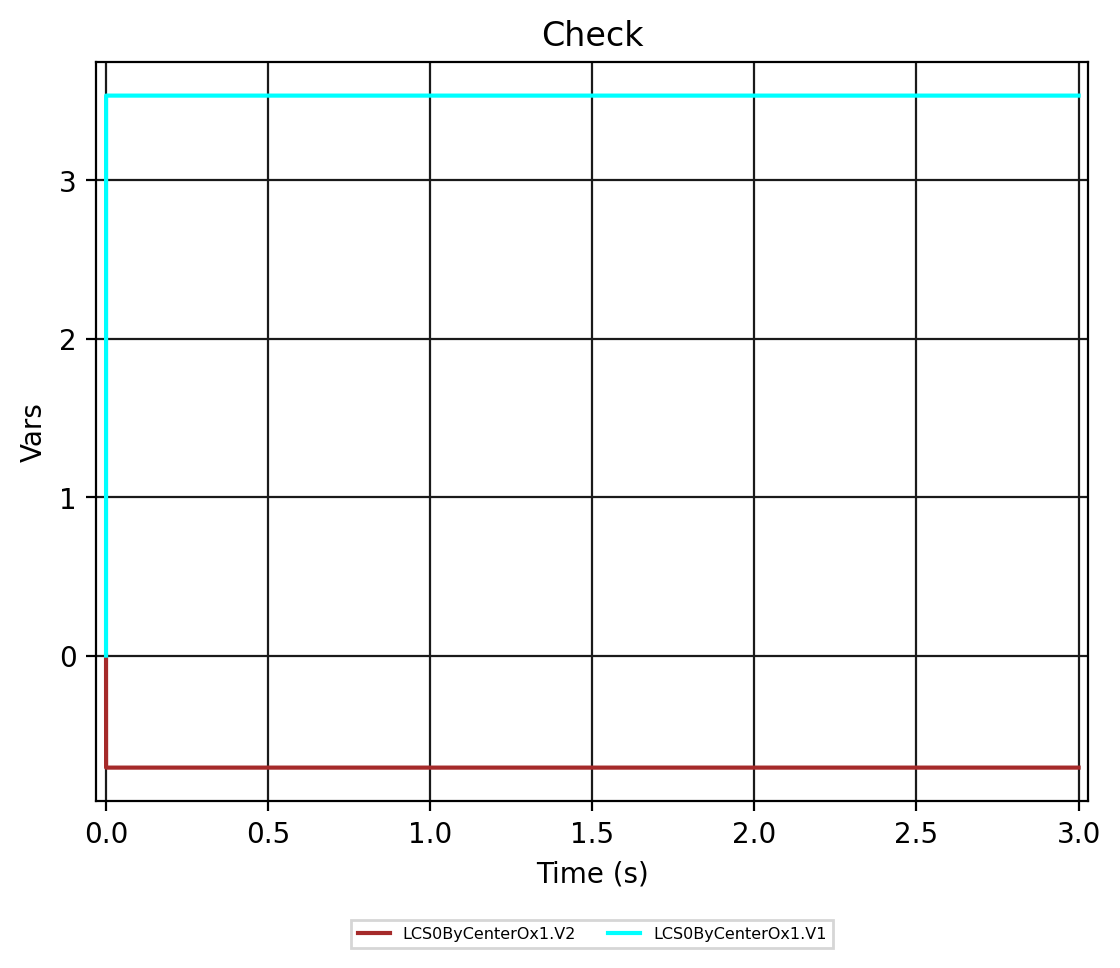
Графики показаний датчиков линейной скорости во вновь образованной повернутой локальной системе координат полностью соответствуют теоретическому расчету:
Скорость по локальной оси X“ (V1): График мгновенно выходит на полку и стабильно удерживается во времени на отметке 3.53553 м/с, что строго подтверждается расчетным выражением.
Скорость по локальной оси Y“ (V2): График стабильно удерживается на полке отрицательных значений. Датчик регистрирует точную локальную скорость, равную -0.707107 м/с.