
Объект: KONT

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.KONT
Аннотация: 2D контакт точки с плоской ломаной линией
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
XY |
2D механический порт 1, движение контактирующей точки C |
2 |
Port2 |
MECH2D |
2D механический порт 2, движение точки O (движение полигона) |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Flag |
real |
Признак одностороннего или двухстороннего контакта(1 или 2), - |
1 |
|
2 |
K |
real |
Нормальная жесткость контакта, Н/м |
N/m |
1e6 |
3 |
h |
real |
Толщина контактной области, м |
m |
0.1 |
4 |
mu |
real |
Kоэффициент трения скольжения, - |
0.1 |
|
5 |
pointC |
pXY |
Начальные координаты точки C, м |
m |
0, 0 |
6 |
pointO |
pXY |
Начальные координаты точки O, м |
m |
0, 0 |
7 |
poligon |
Diagram |
Координаты точек ломаной линии, м |
m |
0, 0, 1, 1 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
4 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
5 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
6 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
7 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
8 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
9 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
10 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
11 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
12 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
13 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
14 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
15 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
16 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель 2D контакта точки с плоской ломаной линией (KONT)
Модель представляет собой контактное взаимодействие точки, движущейся в плоскости, и некоторого плоского тела, граница которого представляется совокупностью N отрезков. Движение контактной границы определяется перемещением жестко связанной с ним точки O, имеющей две степени свободы поступательного перемещения и одну степень свободы вращательного движения. При описании контактной линии как двухсторонней, ограничивается перемещение точки C в обе стороны по нормали к линии контакта (моделируется движение по направляющей). При описании односторонней линии контакта координаты отрезков, составляющих линию контакта, задаются в такой последовательности, чтобы при движении вдоль контактной линии контактная область оставалась слева. Контактная линия должна состоять как минимум из одного отрезка. Точка C, контакт с которой отслеживается, обладает двумя степенями свободы поступательного движения. При возникновении контакта сила контактного взаимодействия имеет нормальную и касательную составляющие. Нормальная составляющая пропорциональна величине «проникновения» точки C внутрь контактной области. Коэффициент пропорциональности определяется задаваемой нормальной жесткостью контакта. Касательная составляющая моделирует сухое трение скольжения в пятне контакта.
Начальные данные:
Описание работы элемента:
Результат моделирования:
Схема элемента
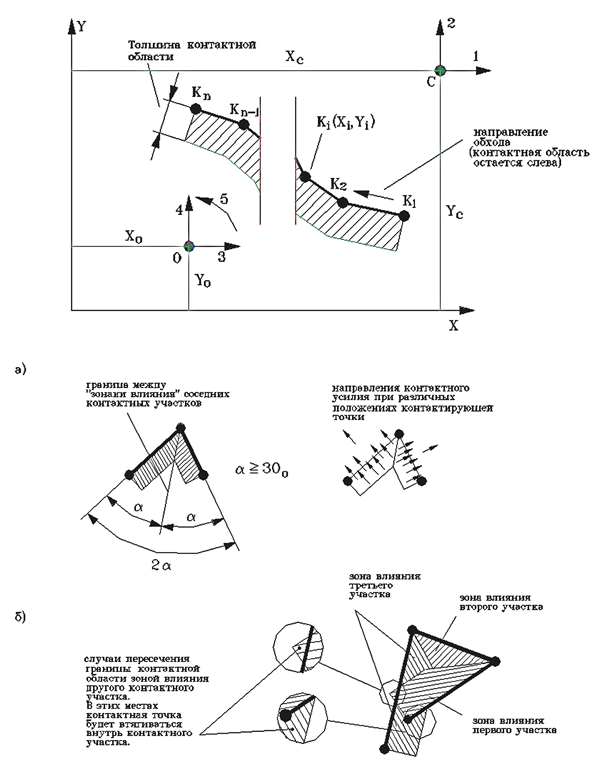
Рисунок 1 - Геометрические параметры и степени свободы контактного элемента «точка с ломаной»: Xc, Yc – начальные координаты контактирующей точки (точка С); Xo, Yo – начальные координаты точки, с движением которой связано движение контактного участка (точка О); Xi, Yi – начальные координаты i-ой точки контактного контура; 1, 2 – перемещения контактирующей точки;3, 4, 5 – перемещения точки, с которой связан контактный участок. Особенности элемента KONT: а) границы зоны влияния соседних контактных участков; б) случай самопересечения элемента (зона влияния одного из участков пересекает границу контактной области).
Схема теста
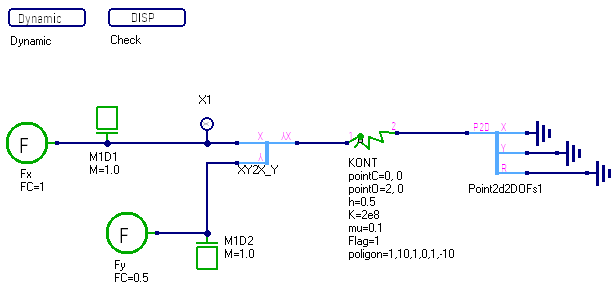
Рисунок 2 - Схема теста
График результата теста
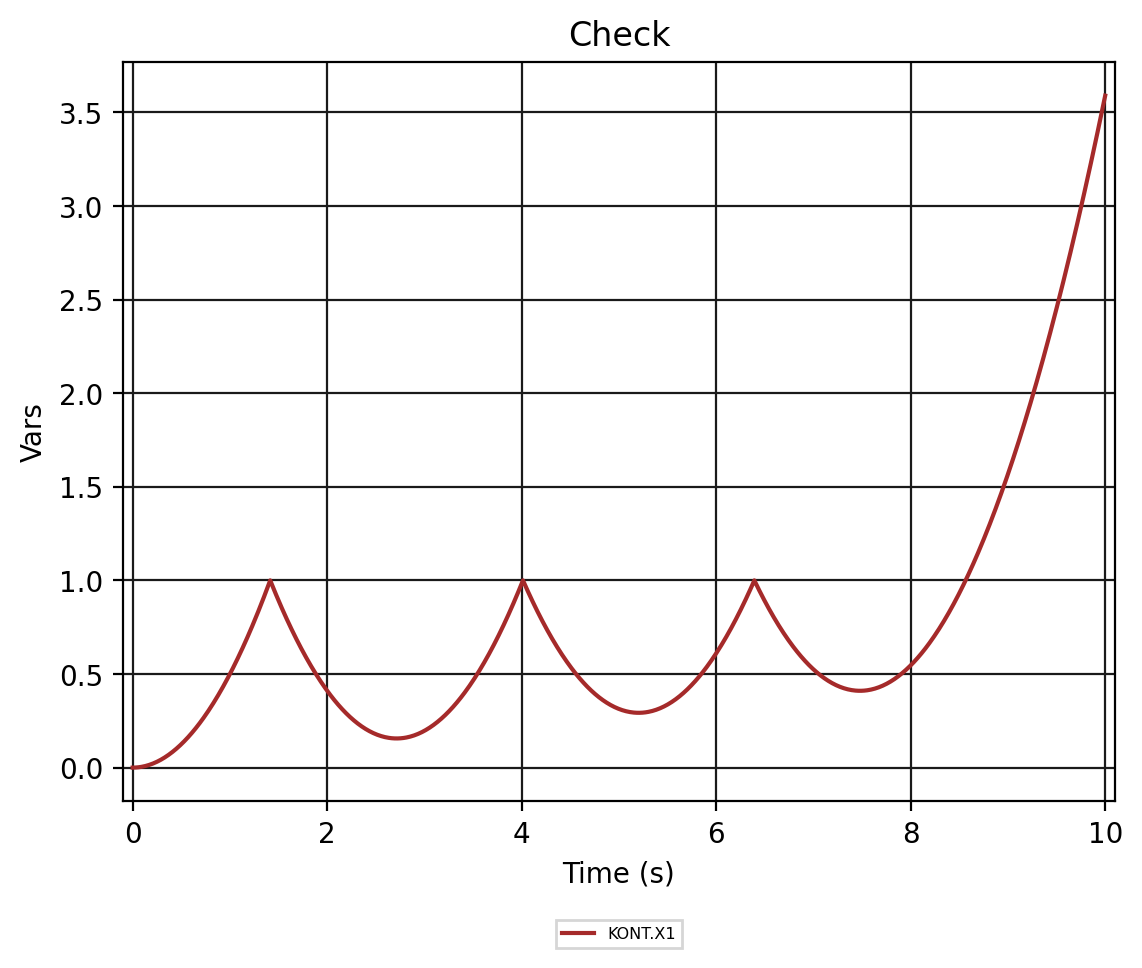
Рисунок 3 - KONT.Check