
Объект: SV2K

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.SV2K
Аннотация: Линейная упругая безразмерная 2D пружина
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
XY |
Линейный 2D механический порт 1, тело 1 |
2 |
Port2 |
XY |
Линейный 2D механический порт 2, тело 2 |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
K |
real |
Коэффициент жесткости, Н/м |
N/m |
1.0 |
2 |
pA |
pXY |
Начальные координаты 1-го связываемого тела (Xa,Ya), м; м |
m |
0, 0 |
3 |
pB |
pXY |
Начальные координаты 2-го связываемого тела (Xb,Yb), м; м |
m |
1, 0 |
Пример использования компонента
Модель линейной упругой безразмерной 2D пружины (SV2K)
Модель описывает идеальную линейную пружину между двумя точками в плоскости. Сила в пружине пропорциональна удлинению вдоль линии соединения, без учёта массы или размеров пружины. Состояние пружины определяется положением точек A и B, между которыми возникает упругая сила.
Начальные данные:
Описание работы элемента:
Базовое тело MD2 заземлено по поступательным степеням свободы, а его вращательная координата контролируется датчиком X2. Подвижное тело MD1 связано с пружиной через точку pA = [0.5, -0.5]. К поступательным степеням свободы узла Point2d2DOFs приложены постоянные нагрузки FC = -20 Н по оси X (источник F2) и оси Y (источник F1). Вращательная степень свободы узла свободна.
Результат моделирования:
Графики перемещений (Check) полностью согласуются с физикой движения упруго связанной массы: кривые перемещения подвижного тела по оси X (X1) и по оси Y (X3) выходят из нуля по плавной параболической траектории равноускоренного разгона.
Схема теста
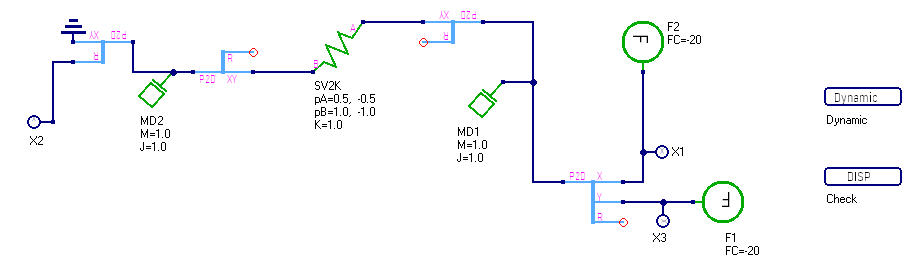
Рисунок 1 - Схема теста
График результата теста
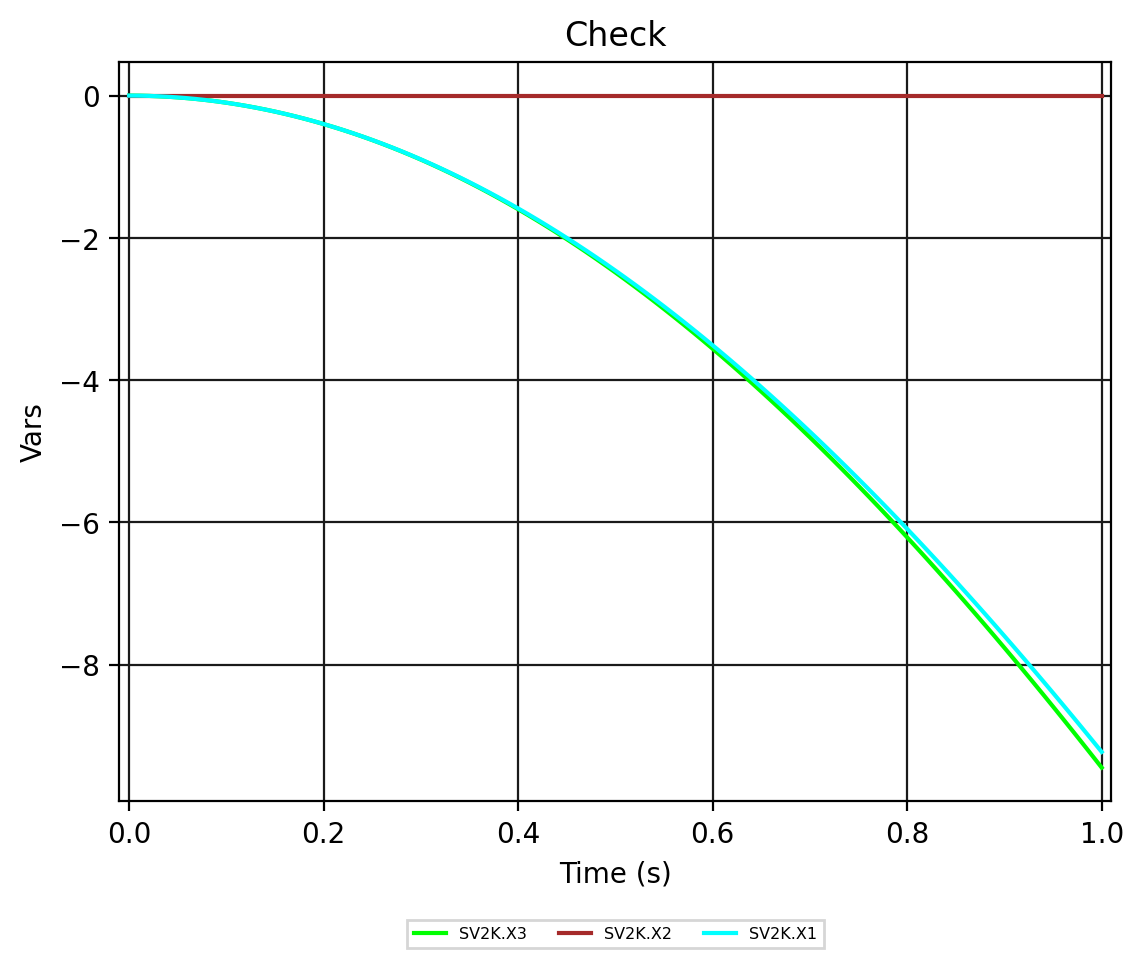
Рисунок 2 - SV2K.Check