
Объект: S01PRF

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.S01PRF
Аннотация: Закон наклонной синусоиды для профилирования кулаков
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
ISIGNAL |
1D механический порт 1 |
2 |
Port2 |
ISIGNAL |
1D механический порт 2 |
3 |
Port3 |
ISIGNAL |
1D механический порт, вращательная степень кулака |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
A |
real |
Амплитуда разности перемещения, м |
m |
1 |
2 |
Alf1 |
real |
Цикловой угол начала прямого хода, градусы |
deg |
0.0 |
3 |
B1 |
real |
Коэффициент наклонной синусоиды на прямом ходе, - |
0.0 |
|
4 |
B2 |
real |
Коэффициент наклонной синусоиды на обратном ходе, - |
0.0 |
|
5 |
Fi2 |
real |
Фазовый угол продолжительности выстоя, с |
s |
120 |
6 |
Fi3 |
real |
Фазовый угол продолжительности обратного хода, с |
s |
119 |
7 |
Fil |
real |
Фазовый угол продолжительности прямого хода, с |
s |
120 |
8 |
KE |
real |
Коэффициент пропорциональности между усилием, генерируемым элементом, и отклонением от заданного перемещения, H/м |
N/m |
1e6 |
9 |
w |
real |
Направление вращения кулачка, - |
1.0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_port1 |
Значение сигнала на порте (V) |
|
2 |
X_port1 |
Значение интегральной функции от сигнала на порте (X) |
|
3 |
A_port1 |
Значение производной функции от сигнала на порте (A) |
|
4 |
V_port2 |
Значение сигнала на порте (V) |
|
5 |
X_port2 |
Значение интегральной функции от сигнала на порте (X) |
|
6 |
A_port2 |
Значение производной функции от сигнала на порте (A) |
|
7 |
V_port3 |
Значение сигнала на порте (V) |
|
8 |
X_port3 |
Значение интегральной функции от сигнала на порте (X) |
|
9 |
A_port3 |
Значение производной функции от сигнала на порте (A) |
Пример использования компонента
Закон наклонной синусоиды для профилирования кулаков (S01PRF)
Элемент представляет собой математическую модель кинематического контакта сопряженной пары «кулачок – толкатель». Он предназначен для преобразования вращательного движения кулачка (поступающего на вращательный порт rev) в плавное возвратно-поступательное движение толкателя (выходные порты x1, x2) по закону наклонной синусоиды. Элемент отслеживает текущий угол поворота входного вала. На основе заданных фазовых углов (Fi1, Fi2, Fi3) он делит один полный оборот кулачка (360°) на четыре участка: прямой ход (подъем), дальний выстой, обратный ход (опускание) и ближний выстой. Для участков движения элемент генерирует плавную траекторию: к линейной наклонной прямой математически накладывается синусоида волны упреждения. Через внутренний коэффициент жесткости KE элемент рассчитывает силу взаимодействия, заставляя подключенную массу толкателя строго следовать этой траектории.
Начальные данные:
Описание работы элемента:
Через вращательный порт rev подается непрерывный сигнал угла поворота кулачка. В схеме для этого используется источник постоянной угловой скорости, задающий вращение со скоростью 6.283 рад/с, что соответствует ровно 1 обороту кулачка в секунду. Порт x1 зафиксирован, задавая базовую точку отсчета. Порт x2 соединен с поступательной массой толкателя M = 1.0 кг, перемещение которой формируется внутренней жесткостной связью элемента по фазам прямого хода, выстоя и обратного хода.
Математический расчет и проверка закона движения:
Начальное условие: В начальный момент времени разность перемещений равна нулю, поэтому свободный коэффициент \(A_0 = 0\).
Фаза прямого хода (\(\alpha \in [0^\circ, 120^\circ]\), интервал времени \(t \in [0, 0.333\,\text{с}]\)): Закон изменения разности перемещений толкателя описывается зависимостью:
\[DS = A_0 + A \cdot \left(z - \frac{1}{2\pi}\sin(2\pi z)\right)\]где переменная \(z\) определяется из соотношения:
\[k = z - \frac{B_1}{2\pi}\sin(2\pi z), \quad k = \frac{\alpha - \text{Alf1}}{\text{Fi1}} = \frac{\alpha}{120^\circ}\]При постоянной скорости вращения \(\omega = 6.283\,\text{рад/с} = 360^\circ/\text{с}\) к моменту контрольной точки \(t = 0.285\,\text{с}\) угол поворота составляет \(\alpha \approx 102.18^\circ\). Относительная координата фазы:
\[k = \frac{102.18^\circ}{120^\circ} \approx 0.8515 \implies z \approx 0.90\]Подставляя \(z \approx 0.90\) и амплитуду \(A = 0.05\,\text{м}\), получаем расчетное перемещение:
\[DS \approx 0.05 \cdot \left(0.90 - \frac{1}{2\pi}\sin(1.8\pi)\right) \approx 0.0485\,\text{м}\]В конце прямого хода (\(k = 1 \implies z = 1\)) перемещение достигает полного хода \(DS = A = 0.05\,\text{м}\). При этом ускорение \(a \propto \sin(2\pi z)\) как в начале прямого хода (\(z = 0\)), так и в конце (\(z = 1\)) строго равно нулю, что исключает динамический удар.
Фаза дальнего выстоя (\(\alpha \in [120^\circ, 180^\circ]\), интервал времени \(t \in [0.333\,\text{с}, 0.500\,\text{с}]\)): Перемещение толкателя остается постоянным:
\[DS = A_0 + A = 0.05\,\text{м}\]Скорость и ускорение толкателя на этом участке равны нулю.
Фазы обратного хода (\(180^\circ \dots 300^\circ\), \(0.500 \dots 0.833\,\text{с}\)) и нижнего выстоя (\(300^\circ \dots 360^\circ\), \(0.833 \dots 1.0\,\text{с}\)): Толкатель плавно возвращается в исходное положение \(DS = 0\) по симметричному безударному закону.
Результат моделирования:
Графики перемещения (X) и ускорения (A) строго соответствуют аналитическому расчету: * в контрольной точке \(t = 0.285\,\text{с}\) маркер фиксирует значение перемещения \(X = -0.04858\,\text{м}\), что с точностью до знака полностью совпадает с теоретическим значением \(DS \approx 0.0485\,\text{м}\); * на участках выстоев (\(0.333 \dots 0.5\,\text{с}\) и \(0.833 \dots 1.0\,\text{с}\)) ускорение лежит на нулевой линии; * датчик X фиксирует удержание полки полного хода \(-0.05\,\text{м}\) с последующим возвратом в ноль. Знак «минус» обусловлен выбранным направлением координатной оси толкателя в программе.
Схема теста
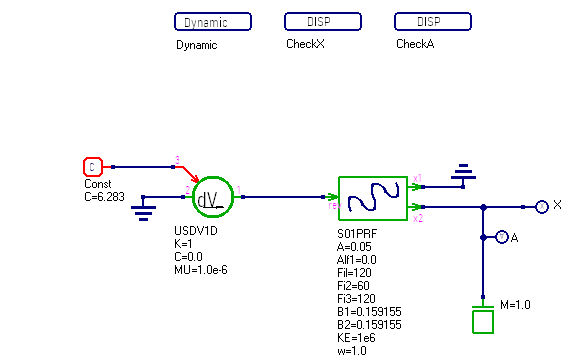
Рисунок 1 - Схема теста
Графики результатов теста
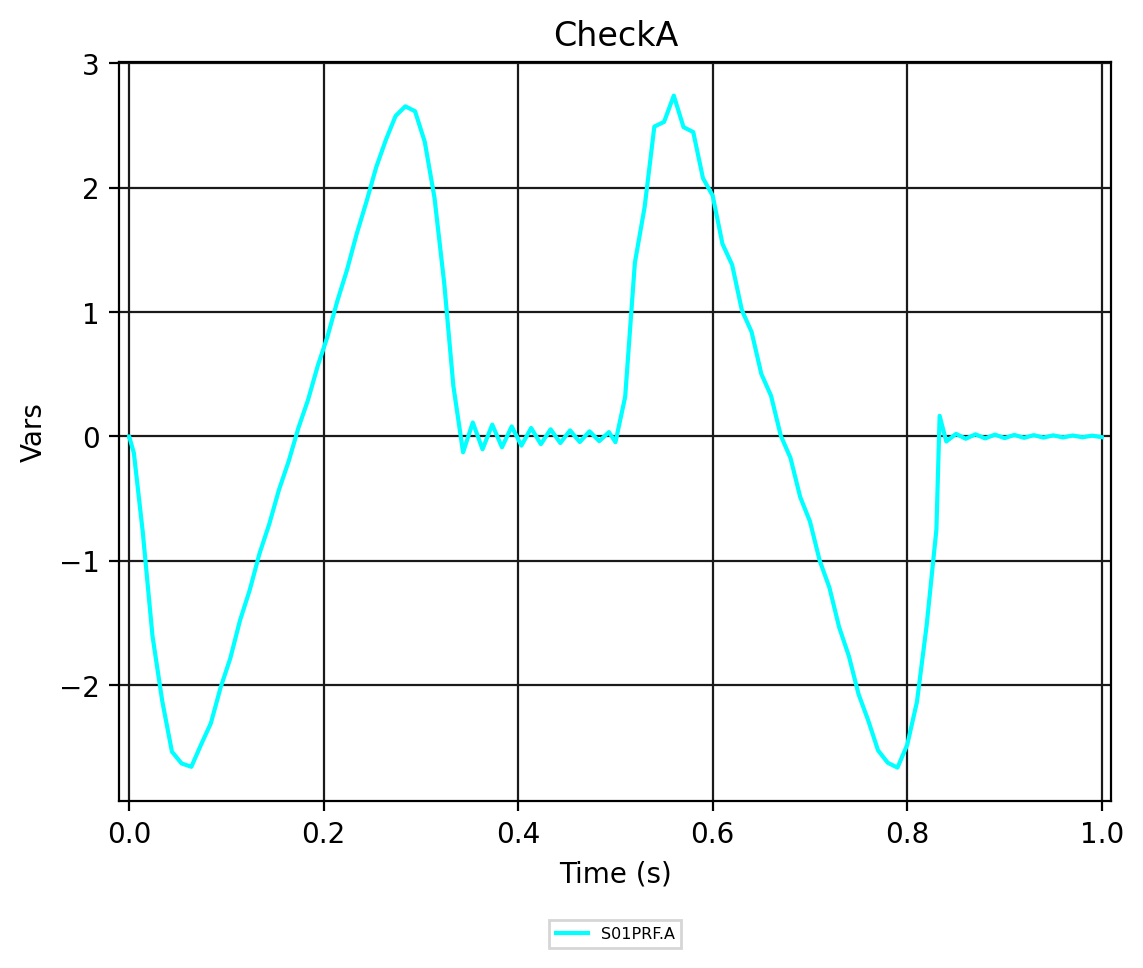
Рисунок 2 - S01PRF.CheckA
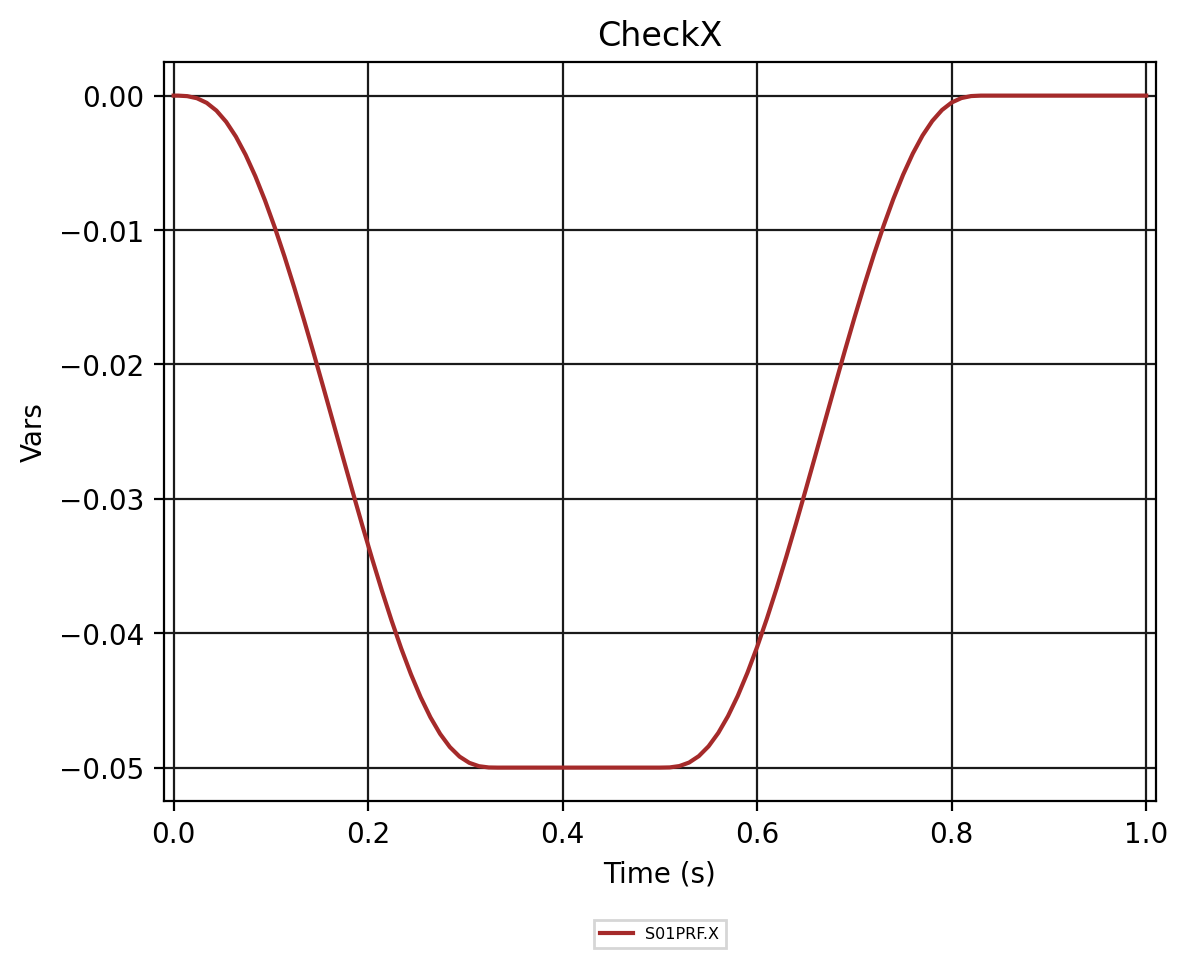
Рисунок 3 - S01PRF.CheckX