
Объект: SVDK

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.SVDK
Аннотация: 2D упругая связь с объектами пространственной привязки
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
PointA |
MECH2D |
Узел1 |
2 |
PointB |
MECH2D |
Узел2 |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Image |
string |
Изображение [Yes,No] |
Yes |
|
2 |
Image_color |
string |
Цвет изображение [red,green,blue1,white,yellow,lightblue,sandybrown,cyan1,red1,red4,gray] |
red |
|
3 |
dl |
real |
Продольная податливость (вдоль оси связи), м/Н |
m/N |
0.1 |
4 |
dt |
real |
Поперечная податливость (перпедикулярно оси связи), м/Н |
m/N |
0.1 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
4 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
5 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
6 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
7 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
8 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
9 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
10 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
11 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
12 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
13 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
14 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
15 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
16 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
17 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
18 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
19 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
20 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
21 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
22 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
23 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
24 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
25 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
26 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
27 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
28 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
29 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
30 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
31 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
32 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель 2D упругой связи с объектами пространственной привязки (с объектом привязки) (SVDK)
Модель описывает упругую связь между элементами в плоскости, где взаимодействие задаётся через объекты привязки. Связь учитывает податливость вдоль оси соединения и в поперечном направлении. Элемент рассматривается как линейно упругий, без учёта нелинейных эффектов. Положение и ориентация связи определяются объектами привязки, к которым она жёстко присоединена. Состояние связи определяется относительным положением объектов привязки и их смещениями вдоль и поперёк линии соединения.
Начальные данные:
Описание работы элемента:
Первое тело MD1 связано с точкой P2D1 и закреплено по поступательным координатам, а его угол поворота контролируется датчиком X1. Второе тело MD2 подвижно и связано с точкой привязки P2D2. К поступательным степеням свободы тела MD2 приложены постоянные внешние нагрузки FC = -20 Н по оси X (источник F2) и оси Y (источник F1). Под воздействием приложенных сил тело MD2 начинает смещаться, вызывая растяжение и поворот. Датчики X2 и X3 регистрируют линейные смещения подвижного узла по осям X и Y.
Схема теста
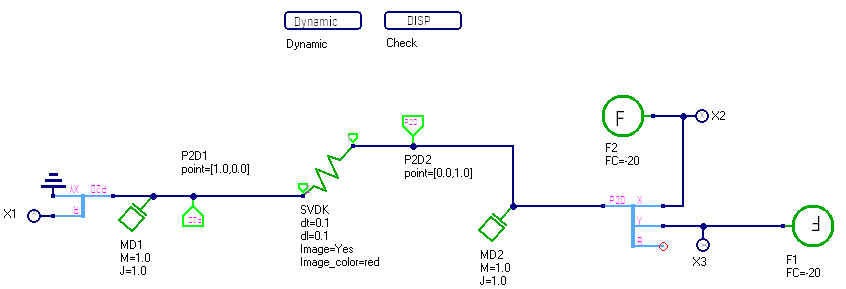
Рисунок 1 - Схема теста
График результата теста
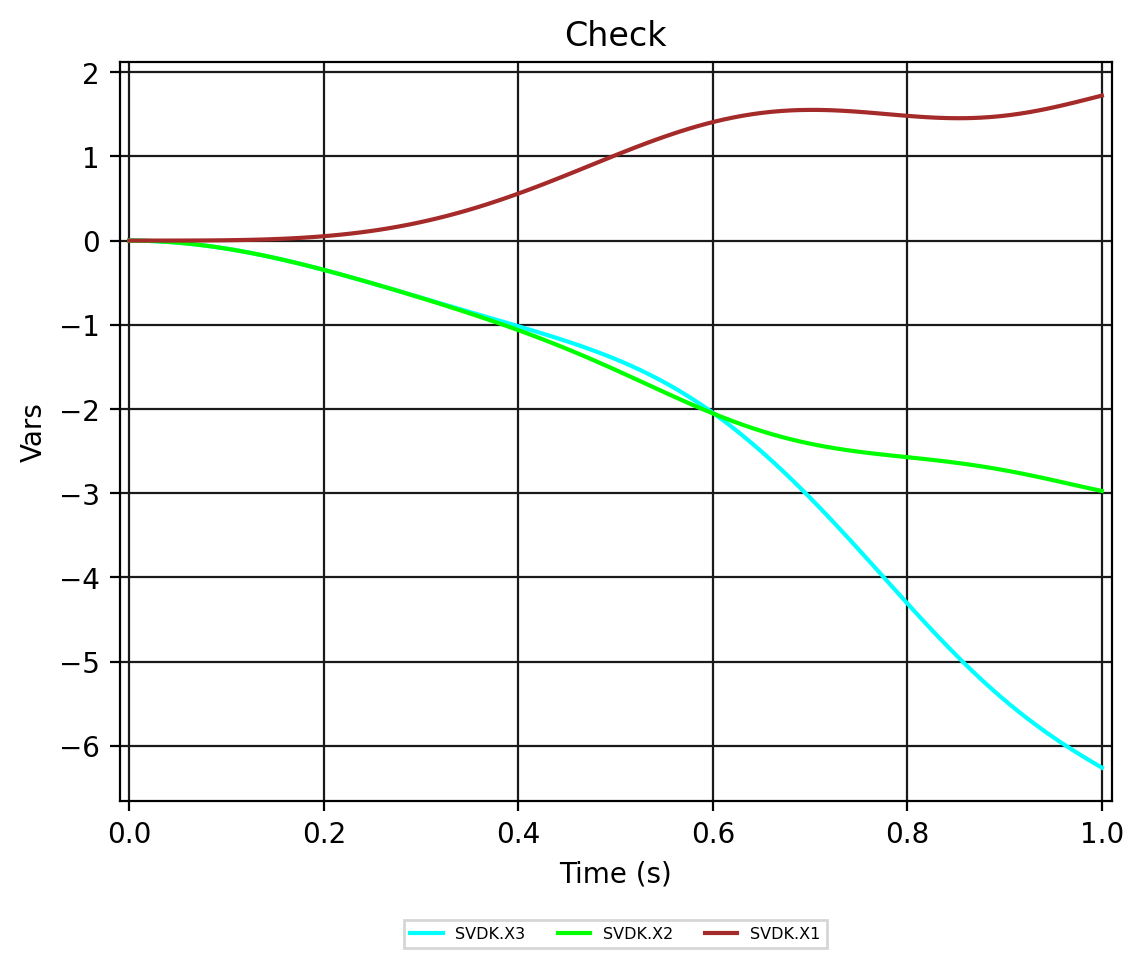
Рисунок 2 - SVDK.Check