
Объект: LV2D

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.LV2D
Аннотация: Длина вектора механического параметра: перемещения, скорости, ускорения и т.д.
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
XY |
2D механический поступательный порт 1, вектор |
2 |
Port2 |
OSIGNAL |
1D механический порт 2, длина |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Scale |
Коэффициент масштабирования, - |
1 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_port2 |
Значение сигнала на порте (V) |
|
2 |
X_port2 |
Значение интегральной функции от сигнала на порте (X) |
|
3 |
A_port2 |
Значение производной функции от сигнала на порте (A) |
Пример использования компонента
Модель длины вектора механического параметра [перемещения, скорости, ускорения и т.д.] (LV2D)
Модель предназначена для определения длины (модуля) вектора механического параметра в плоскости, такого как перемещение, скорость или ускорение. Вектор задаётся своими компонентами, а его длина определяется как скалярная величина, характеризующая величину соответствующего параметра независимо от направления. Модель может использоваться для анализа кинематических и динамических характеристик, где требуется получить модуль векторной величины.
Начальные данные:
Описание работы элемента:
Вычисление модуля векторной величины:
Результат моделирования:
Схема теста
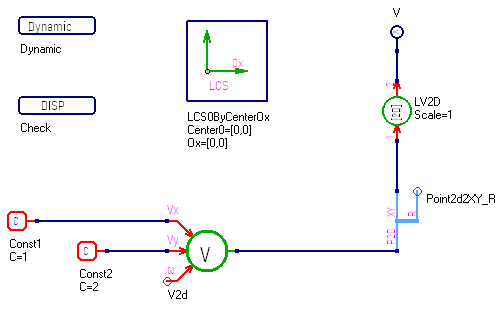
Рисунок 1 - Схема теста
График результата теста
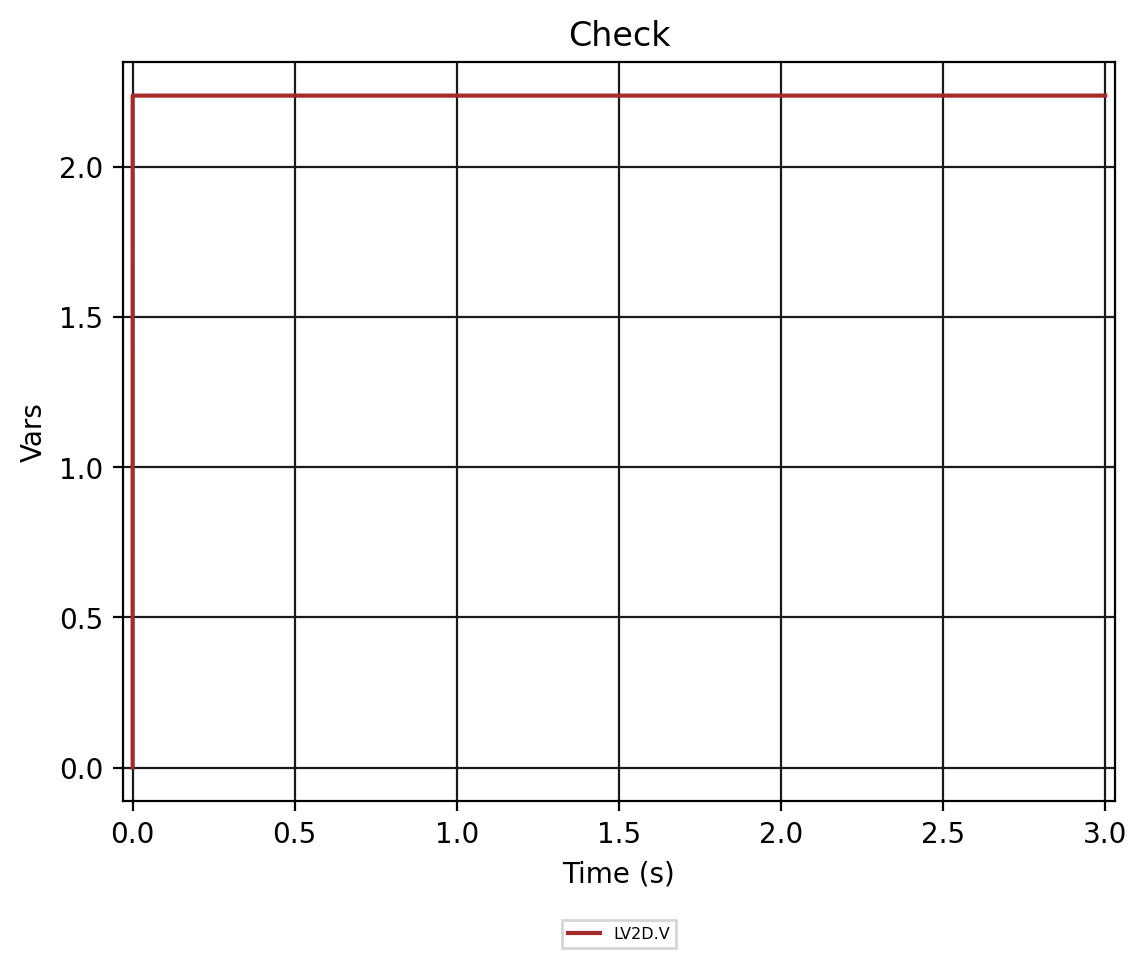
Рисунок 2 - LV2D.Check