
Объект: Box2d

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.Box2d
Аннотация: Плоский инерционный элемент, отображаемый параллелепипедом
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
node1 |
MECH2D |
2-мерная точка, которая перемещается и вращается. |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Depth |
real |
Глубина, вдоль локальной оси Oy, м |
m |
1 |
2 |
Height |
real |
Высота, вдоль локальной оси Oz,[м] |
m |
1 |
3 |
Image |
string |
Изображение [Yes,No] |
Yes |
|
4 |
Image_color |
string |
Цвет изображение [red,green,blue1,white,yellow,lightblue,sandybrown,cyan1,red1,red4,gray] |
green |
|
5 |
J |
real |
Момент инерции относительно оси вращения |
kg*m**2 |
1.0e-3 |
6 |
LCS |
Локальная координатная система |
[] |
||
7 |
M |
real |
Масса |
kg |
1.0 |
8 |
Width |
real |
Ширина, вдоль локальной оси Ox, м |
m |
1 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
4 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
5 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
6 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
7 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
8 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
9 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
10 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
11 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
12 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
13 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
14 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
15 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
16 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель плоского инерционного элемента, отображаемого параллелепипедом (Box2d)
Модель описывает твёрдое тело, отображаемого параллелепипедом, движущееся в плоскости и обладающее инерционными свойствами. Элемент рассматривается как абсолютно жёсткий, без учёта деформаций. Состояние элемента определяется его положением и ориентацией в плоскости, а также инерционными характеристиками. Для описания положения используется локальная система координат, жёстко связанная с телом. Модель применяется для представления тел, способных совершать поступательное и вращательное движение в плоскости.
Начальные данные:
Описание работы элемента:
Результат моделирования:
Схема теста
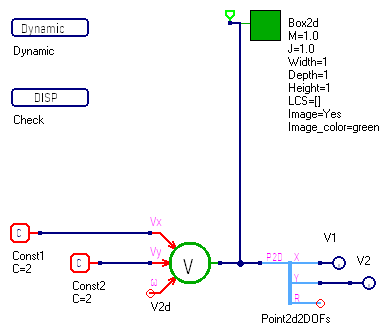
Рисунок 1 - Схема теста
График результата теста
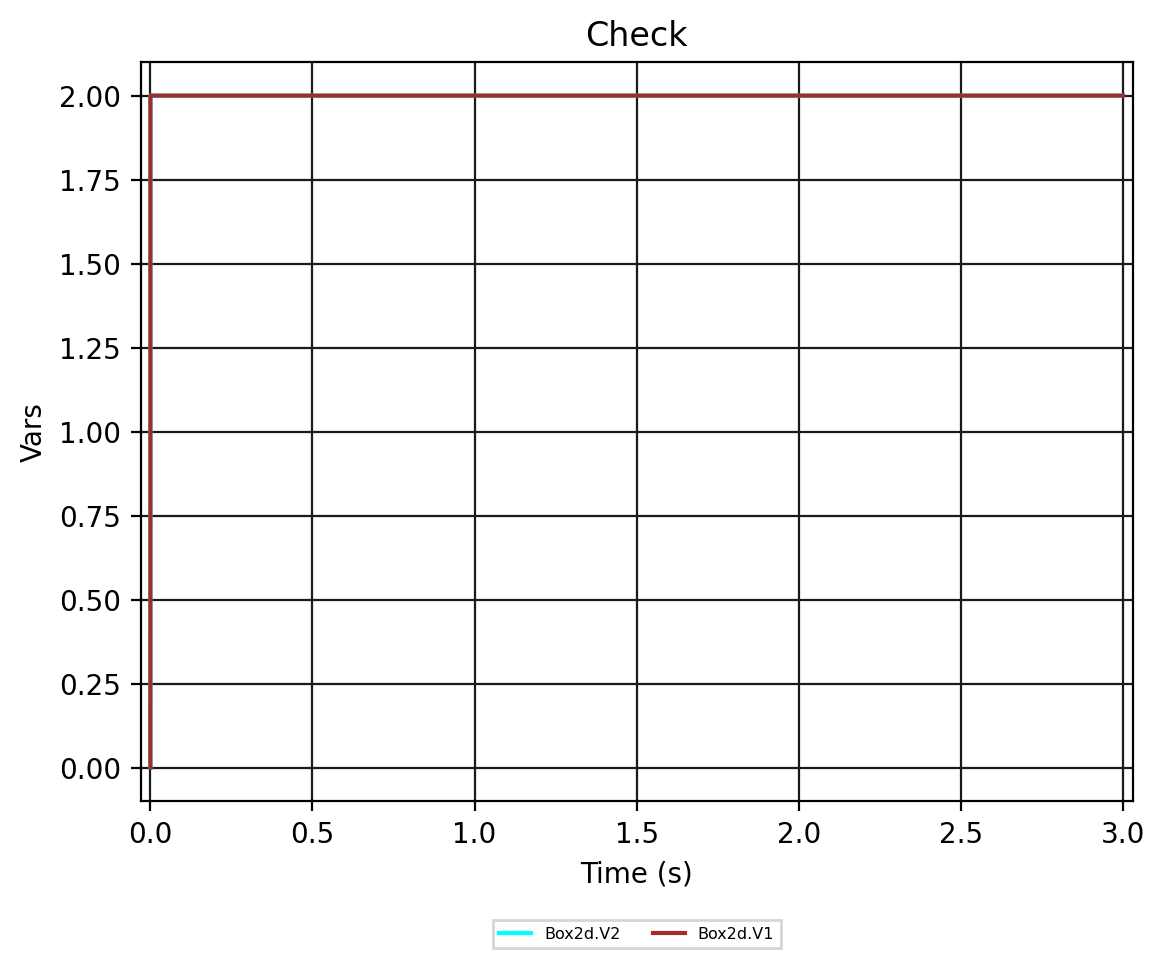
Рисунок 2 - Box2d.Check