
Объект: P2DTP2D

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.P2DTP2D
Аннотация: Преобразование механических параметров, полученных в одной 2D ЛСК, относительно другой 2D ЛСК
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH2D |
2D механический порт 1, координаты в глобальной СК |
2 |
Port2 |
MECH2D |
2D механический порт 2, координаты в новой СК |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
LCS0 |
Система координат, относительно которой делается преобразование, - |
default |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
4 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
5 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
6 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
7 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
8 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
9 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
10 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
11 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
12 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
13 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
14 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
15 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
16 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
17 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
18 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
19 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
20 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
21 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
22 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
23 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
24 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
25 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
26 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
27 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
28 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
29 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
30 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
31 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
32 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Преобразование исходной 2D ЛСК в новую 2D ЛСК (P2DTP2D)
Двухпортовый кинематический элемент планарной механической системы (2D), предназначенный для преобразования координат положения, а также проекций векторов перемещений, скоростей и сил между двумя связанными локальными системами координат (ЛСК).
Начальные данные:
Описание работы элемента:
Запись LSC0 = \(LCS0 = [a_1, a_2, a_3, a_4, a_5, a_6, a_7, a_8, a_9]\) соответствует матрице:
где:
подматрица \(\begin{bmatrix} a_1 & a_4 \\ a_2 & a_5 \end{bmatrix}\) задает оператор плоского поворота координатных осей;
компоненты \(a_7, a_8\) определяют линейный сдвиг начала отсчета новой системы координат относительно исходной;
нижняя строка \([a_3, a_6, a_9] = [0, 0, 1]\) является служебной для реализации однородных координат.
В тестовой схеме задано преобразование \(LCS0 = [0, 1, 0, -1, 0, 0, 0, 0, 1]\), что соответствует повороту базиса на \(90^\circ\) против часовой стрелки без линейного сдвига:
К порту 1 элемента прикладываются постоянные скорости \(V_{x} = 4\,\text{м/с}\) и \(V_{y} = 2\,\text{м/с}\). При переходе в повернутую систему координат проекции скоростей преобразуются в соответствии с взаимной ориентацией осей:
Результат моделирования:
Графики подтверждают корректность координатного преобразования: в исходной системе зафиксированы постоянные скорости \(Vx = 4\,\text{м/с}\) и \(Vy = 2\,\text{м/с}\), а на выходе повернутой ЛСК формируются значения \(Vx2 = 2\,\text{м/с}\) и \(Vy2 = -4\,\text{м/с}\).
Схема теста
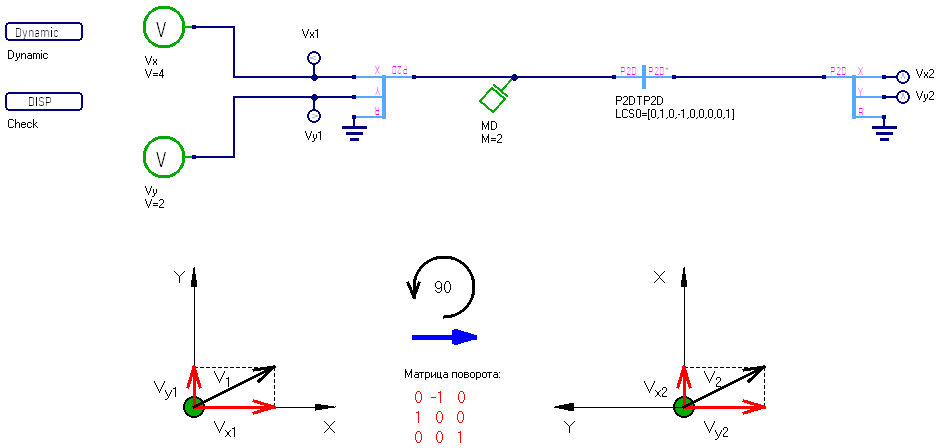
Рисунок 1 - Схема теста
График результата теста
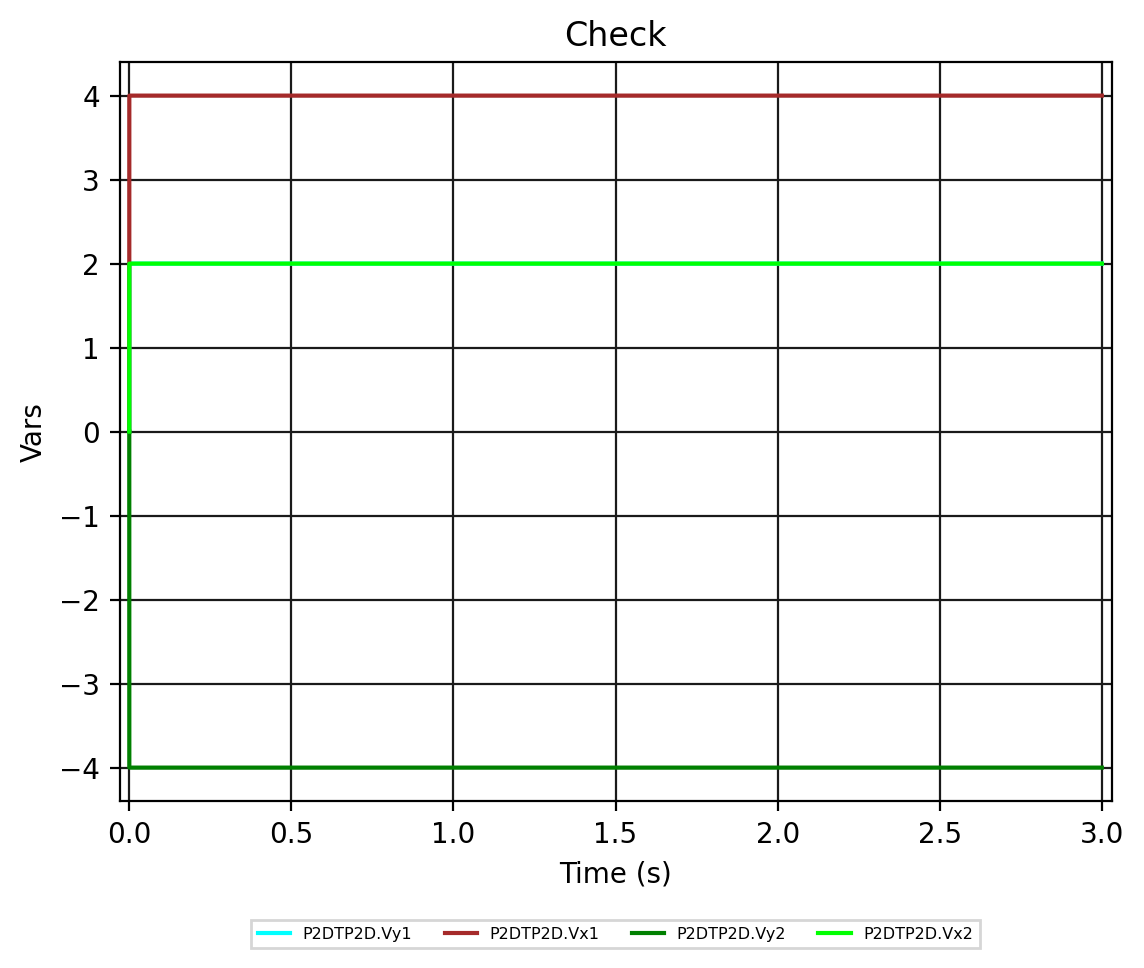
Рисунок 2 - P2DTP2D.Check