
Объект: KULDRZ2d

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.KULDRZ2d
Аннотация: Кулачковая передача 2D с дисковым кулаком и роликовым толкателем
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Cam |
MECH2D |
Узел1 |
2 |
Roller |
MECH2D |
Узел2 |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Angle |
real |
Начальный угол поворота кулака (в град.) |
deg |
0.0 |
2 |
Gflag |
int |
Условие наличия силы тяжести |
1 |
|
3 |
Image |
string |
Изображение [Yes,No] |
Yes |
|
4 |
Image_color |
string |
Цвет изображение [red,green,blue1,white,yellow,lightblue,sandybrown,cyan1,red1,red4,gray] |
green |
|
5 |
Jr |
real |
Момент инерции ролика |
kg*m**2 |
1.0e-4 |
6 |
Profile |
Table |
Координаты радиус-вектора профиля кулака |
m |
0,0,0,1,1,1 |
7 |
h |
real |
Толщина кулачка |
m |
0.1 |
8 |
material |
string |
Свойства материала ролика [Iron, Steel, Zinc, Brass, Copper Aluminum, Bronze, Titanium, Cast Iron, Lead, Tin, User] |
Steel |
|
9 |
materialUserCam |
Свойства материала кулачка. Модуль Юнга, коэффициент Пуасона, плотность |
[2e11,0.3,7800] |
||
10 |
materialUserRoller |
Свойства материала ролика. Модуль Юнга, коэффициент Пуасона, плотность |
[2e11,0.3,7800] |
||
11 |
mr |
real |
Масса ролика |
kg |
0 |
12 |
mu |
real |
Коэффициент трения скольжения |
0.1 |
|
13 |
mur |
real |
Коэффициент трения качения |
0.01 |
|
14 |
r |
real |
Радиус ролика |
m |
0.1 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
4 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
5 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
6 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
7 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
8 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
9 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
10 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
11 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
12 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
13 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
14 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
15 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
16 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
17 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
18 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
19 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
20 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
21 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
22 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
23 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
24 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
25 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
26 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
27 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
28 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
29 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
30 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
31 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
32 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Кулачковая передача 2D с дисковым кулоком и роликовым толкателем (KULDRZ2d)
Элемент предназначен для моделирования плоского контактного взаимодействия между вращающимся дисковым кулачком произвольного теоретического профиля и поступательно перемещающимся роликовым толкателем в условиях гарантированного безбезотрывного контакта. В математической модели комплексно учитываются упругие деформации тел, инерционные характеристики ролика, сухое трение скольжения, сопротивление качению, а также действие силы тяжести. В отличие от базовой модификации KULDRZ, координаты центра вращения кулачка и оси ролика толкателя не являются внутренними числовыми константами элемента. Они определяются объектами привязки P2D1 и P2D2. Компонент содержит два механических порта типа Point2d (по три степени свободы каждый: две поступательные и одна вращательная). Port1 подключается к узлу привязки оси кулачка P2D1, Port2 — к узлу привязки оси ролика толкателя P2D2. Модель обеспечивает безбезотрывное следование ролика по контуру замкнутого сплайна, полностью исключая кинематические отрывы под действием сил тяжести и инерции при передаче нормальных и касательные усилий взаимодействия.
Начальные данные:
Описание работы элемента:
Результат моделирования:
Схема теста
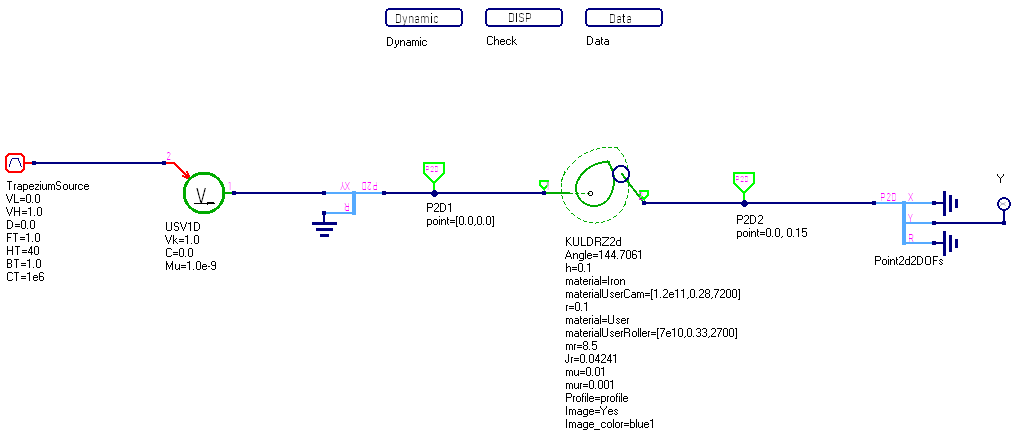
Рисунок 1 - Схема теста
График результата теста
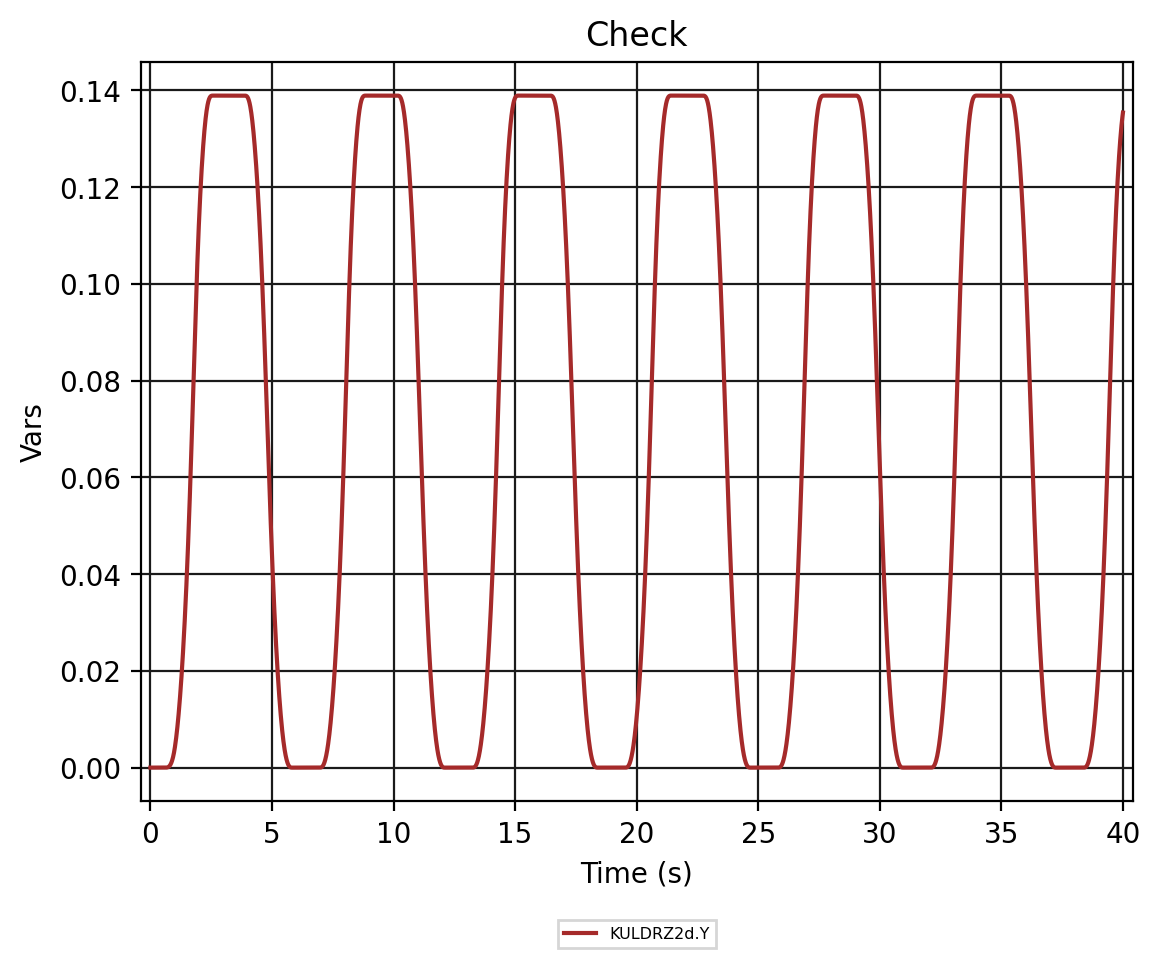
Рисунок 2 - KULDRZ2d.Check