
Объект: S02PRF

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.S02PRF
Аннотация: Закон Неклютина для профилирования кулаков
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
ISIGNAL |
1D механический порт 1 |
2 |
Port2 |
ISIGNAL |
1D механический порт 2 |
3 |
Port3 |
ISIGNAL |
1D механический порт, вращательная степень кулака |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
A |
real |
Амплитуда разности перемещения, м |
m |
1 |
2 |
Alf1 |
real |
Цикловой угол начала прямого хода, градусы |
deg |
0.0 |
3 |
Fi2 |
real |
Фазовый угол продолжительности выстоя, с |
s |
120 |
4 |
Fi3 |
real |
Фазовый угол продолжительности обратного хода, с |
s |
119 |
5 |
Fil |
real |
Фазовый угол продолжительности прямого хода, с |
s |
120 |
6 |
KE |
real |
Коэффициент пропорциональности между усилием, генерируемым элементом, и отклонением от заданного перемещения, Н/м |
N/m |
1e6 |
7 |
M1 |
real |
Относительная продолжительность фронта трапеции на прямом ходе, с |
s |
0.0 |
8 |
M2 |
real |
Относительная продолжительность фронта трапеции на обратном ходе, с |
s |
0.0 |
9 |
w |
real |
Направление вращения кулачка, - |
1.0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_port1 |
Значение сигнала на порте (V) |
|
2 |
X_port1 |
Значение интегральной функции от сигнала на порте (X) |
|
3 |
A_port1 |
Значение производной функции от сигнала на порте (A) |
|
4 |
V_port2 |
Значение сигнала на порте (V) |
|
5 |
X_port2 |
Значение интегральной функции от сигнала на порте (X) |
|
6 |
A_port2 |
Значение производной функции от сигнала на порте (A) |
|
7 |
V_port3 |
Значение сигнала на порте (V) |
|
8 |
X_port3 |
Значение интегральной функции от сигнала на порте (X) |
|
9 |
A_port3 |
Значение производной функции от сигнала на порте (A) |
Пример использования компонента
Закон Неклютина для профилирования кулаков (S02PRF)
Элемент представляет собой математическую модель кинематического контакта сопряженной пары «кулачок – толкатель». Он предназначен для преобразования вращательного движения кулачка (входной порт rev) в плавное возвратно-поступательное движение толкателя (выходные порты x1, x2) по закону Неклютина (модифицированная трапеция). Элемент отслеживает текущий угол поворота входного вала и на основе заданных фазовых углов (Fi1, Fi2, Fi3) делит кинематический цикл (360°) на четыре участка: прямой ход (подъем), дальний выстой, обратный ход (опускание) и ближний выстой. Закон Неклютина формирует трапецеидальный профиль ускорения с плавными синусоидальными фронтами нарастания и спада, что снижает максимальные динамические нагрузки при сохранении безударного движения механизма. Через внутренний коэффициент жесткости KE элемент вычисляет контактную силу, удерживающую присоединенную массу на заданной траектории.
Начальные данные:
Описание работы элемента:
Через вращательный порт rev подается непрерывный сигнал угла поворота кулачка. В схеме для этого используется источник постоянной угловой скорости, задающий вращение со скоростью 6.283 рад/с, что соответствует ровно 1 обороту кулачка в секунду. Порт x1 зафиксирован, задавая базовую точку отсчета. Порт x2 соединен с поступательной массой толкателя M = 1.0 кг, перемещение которой формируется внутренней жесткостной связью элемента по фазам прямого хода, выстоя и обратного хода. Элемент принудительно задает закон перемещения толкателя в соответствии с фазами профиля: * 0°…120° (0…0.333 с) – прямой ход: разгон и плавное торможение толкателя с выходом на полный ход 0.05 м; * 120°…180° (0.333…0.500 с) – фаза дальнего выстоя: удержание толкателя в неподвижном верхнем положении; * 180°…300° (0.500…0.833 с) – обратный ход: возврат звена в исходное нижнее положение; * 300°…360° (0.833…1.000 с) – фаза ближнего выстоя: фиксация в нулевом положении.
Характерной особенностью закона Неклютина является трапецеидальная форма кривой ускорения: наличие участков с постоянным ускорением позволяет уменьшить амплитуду пиковых динамических сил по сравнению с чисто синусоидальным законом, а скругленные фронты (M1, M2 = 0.05) предотвращают ударные нагрузки при смене знака ускорения.
Результат моделирования:
Графики перемещения (X) и ускорения (A) подтверждают расчетный закон движения: * кривая ускорения имеет выраженный трапецеидальный профиль с горизонтальными полками и плавными переходами; * в контрольной точке прямого хода t = 0.285 с маркер фиксирует перемещение X = -0.0483 м при ускорении торможения A = 1.941; * на участке дальнего выстоя (в точке t = 0.407 с) зафиксировано полное перемещение X = -0.05 м, а ускорение строго лежит на нулевой линии (A ≈ 0); * после завершения фазы обратного хода толкатель возвращается в исходное нулевое положение, сохраняя устойчивый выстой до конца цикла.
Схема теста
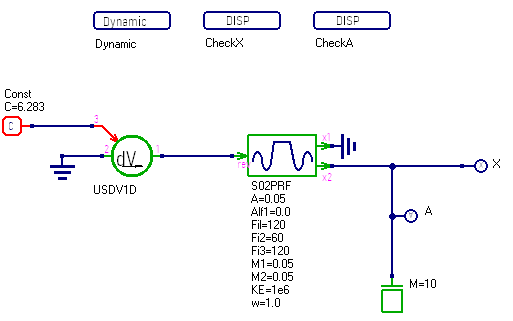
Рисунок 1 - Схема теста
Графики результатов теста
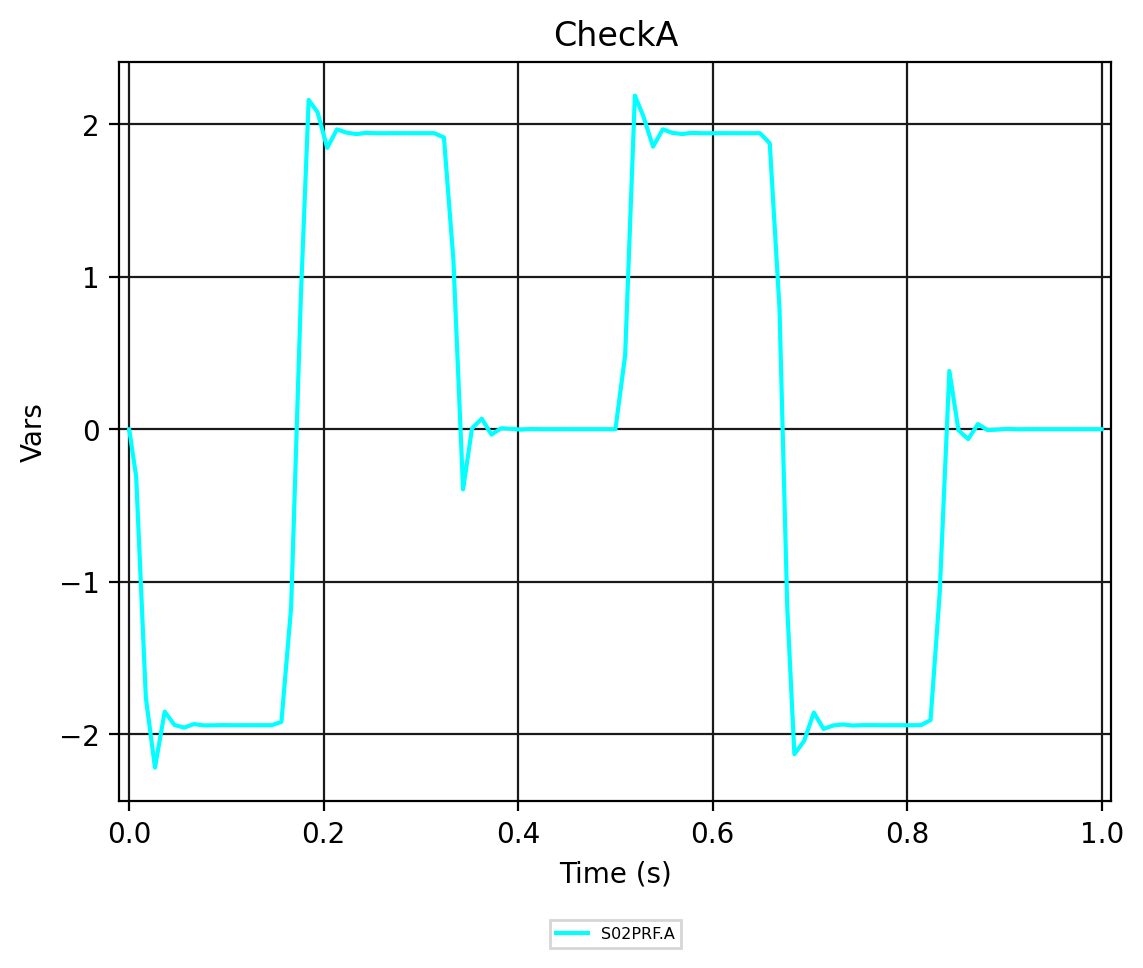
Рисунок 2 - S02PRF.CheckA
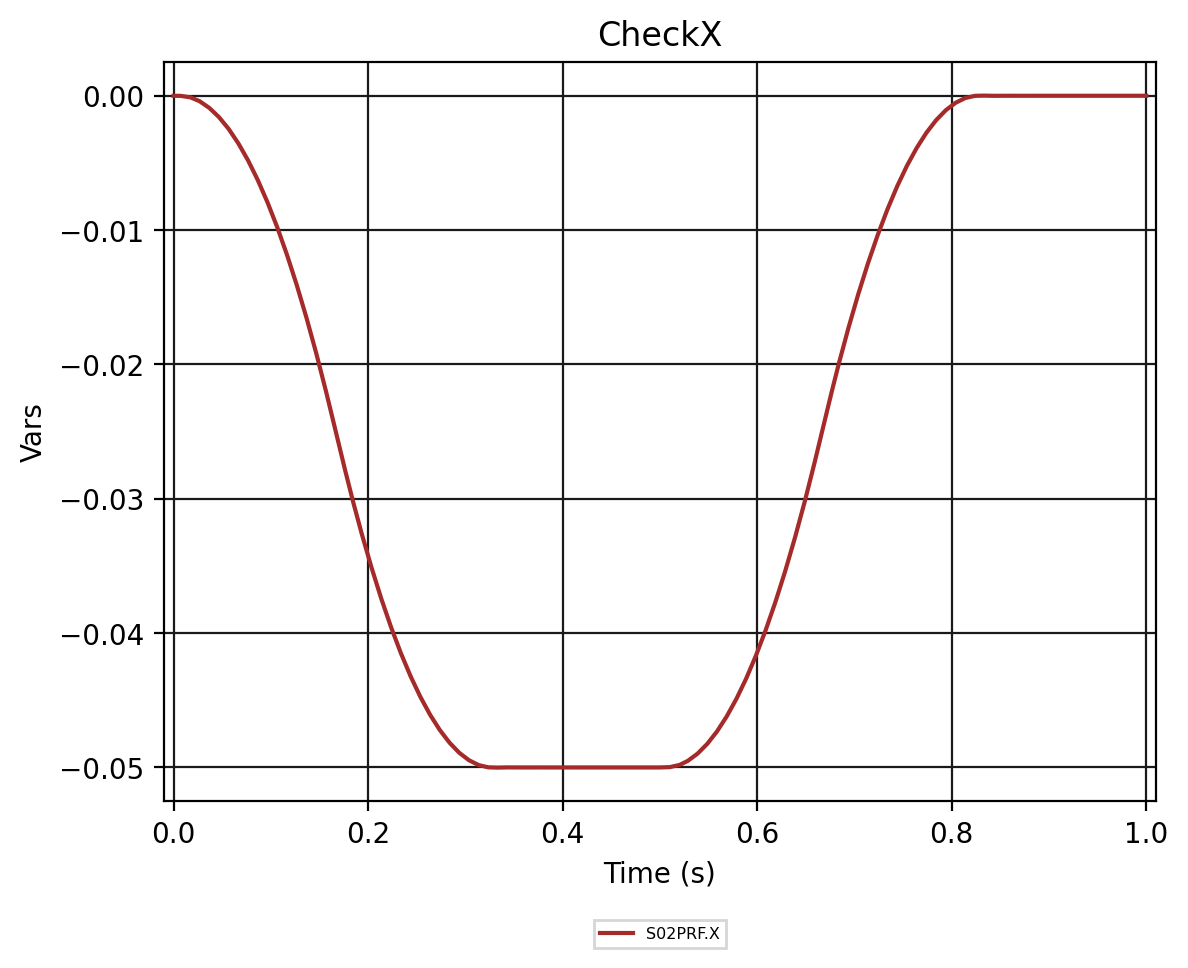
Рисунок 3 - S02PRF.CheckX