
Объект: KNEL2d

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.KNEL2d
Аннотация: 2D контакт эллипса с плоской ломаной линией
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
nodeO |
MECH2D |
Узел1 |
2 |
nodeP |
MECH2D |
Узел2 |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
E |
real |
Приведенный модуль упругости контактирующих тел |
Pa |
1e6 |
2 |
HB |
real |
Длины первой и второй осей эллипса |
m |
1,1 |
3 |
h |
real |
Толщина контактной области |
m |
0.1 |
4 |
mu |
real |
Kоэффициент трения скольжения |
0.1 |
|
5 |
pointE |
pXY |
Начальные координаты точки E на первой оси эллипса |
m |
0, 0 |
6 |
table |
Diagram |
Координаты точек ломаной |
0, 0, 1, 1 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
4 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
5 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
6 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
7 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
8 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
9 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
10 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
11 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
12 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
13 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
14 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
15 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
16 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
17 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
18 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
19 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
20 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
21 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
22 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
23 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
24 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
25 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
26 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
27 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
28 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
29 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
30 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
31 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
32 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель 2D контакта эллипса с плоской ломаной линией с объектом привязки (KNEL2d)
Модель описывает контактное взаимодействие эллипса, движущегося в плоскости, с твёрдым телом, граница которого представлена ломаной линией из N отрезков. В отличие от базовой модели (KN2EL), движение контактной границы и эллипса определяется не отдельными точками, а объектами привязки в 2D пространстве (P2D). Эллипс рассматривается как жёсткое тело с тремя степенями свободы (две поступательные и одна вращательная), а контакт учитывает упругие и фрикционные свойства взаимодействующих поверхностей. Контактная граница также имеет 2 степени свободы поступательного движения и 1 степень свободы вращения.
Начальные данные:
Описание работы элемента:
Результат моделирования:
Схема элемента
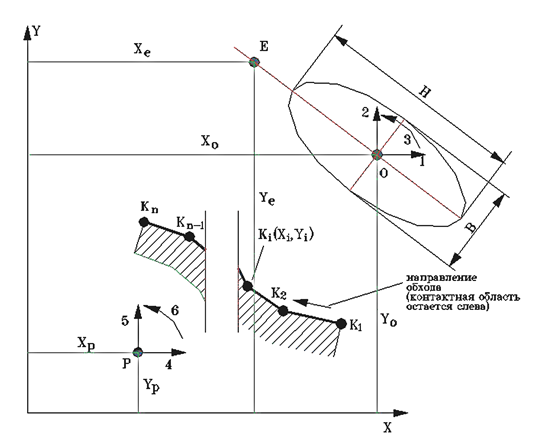
Рисунок 1 - Геометрические параметры и степени свободы контактного элемента «эллипс с ломаной» Xo, Yo – начальные координаты центра эллипса (точка О); Xe, Ye – координаты точки, определяюще начальное положение первой главной оси эллипса (точка E); H – величина оси эллипса, направлени которой определяется точками O и E; B – величина второй оси эллипса; Xp, Yp – начальные координаты точки с движением которой связано движение контактного контура (точка P); Xi, Yi – начальные координаты i-о точки контактного контура; 1, 2, 3 – перемещения и поворот центра эллипса; 4, 5, 6 – перемещения точки с которой связан контактный участок.
Схема теста
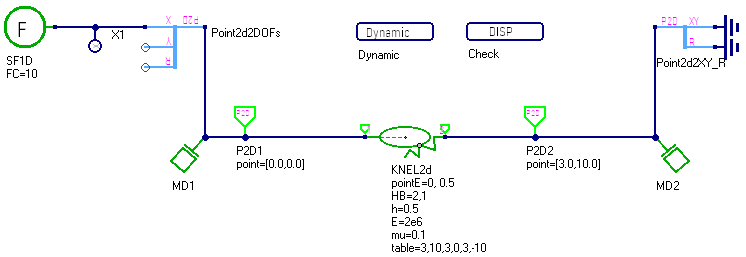
Рисунок 2 - Схема теста
График результата теста
График результата теста
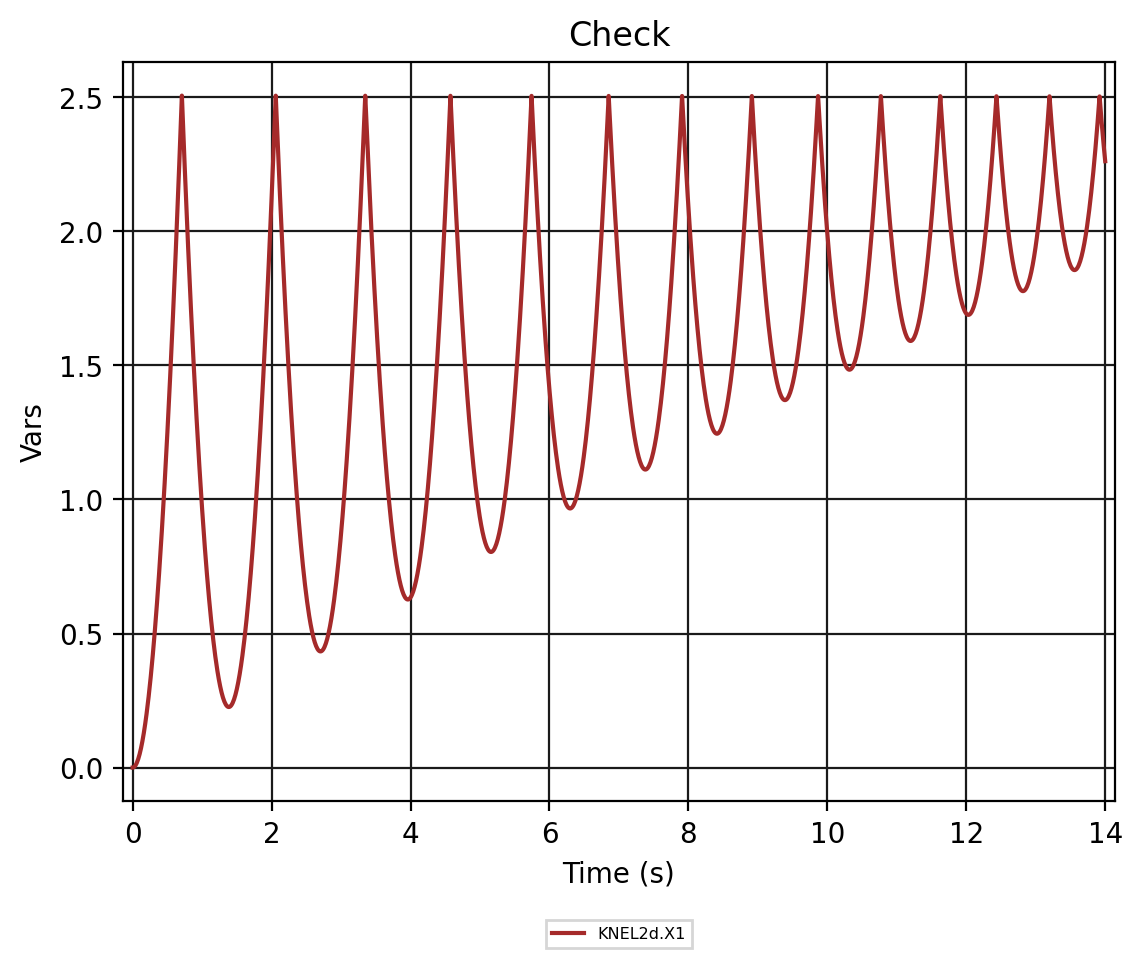
Рисунок 3 - KNEL2d.Check