
Объект: TRNS2dP

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.TRNS2dP
Аннотация: Управляемый шарнир скольжения, перемещающийся в плоскости, идеально упругий
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Slider |
MECH2D |
Узел1 |
2 |
Guide |
MECH2D |
Узел2 |
3 |
PilotSignal |
ISIGNAL |
Узел3 |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Es |
real |
нормальная контактная жесткость |
N/m |
1e7 |
2 |
Image |
string |
Изображение [Yes,No] |
Yes |
|
3 |
L |
real |
длина ползуна |
m |
0.1 |
4 |
angle |
real |
начальный угол наклона направляющих к оси OX |
deg |
0.0 |
5 |
h |
real |
ширина ползуна |
m |
0.01 |
6 |
mu |
real |
коэффициент трения |
0.1 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
4 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
5 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
6 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
7 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
8 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
9 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
10 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
11 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
12 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
13 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
14 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
15 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
16 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
17 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
18 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
19 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
20 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
21 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
22 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
23 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
24 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
25 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
26 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
27 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
28 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
29 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
30 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
31 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
32 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
33 |
V_port3 |
Значение сигнала на порте (V) |
|
34 |
X_port3 |
Значение интегральной функции от сигнала на порте (X) |
|
35 |
A_port3 |
Значение производной функции от сигнала на порте (A) |
Пример использования компонента
Модель управляемого шарнира скольжения, перемещающегося в плоскости, идеально упругого (с объектом привязки) (TRNS2dP)
Модель описывает управляемое сопряжение поступательного движения (шарнир скольжения) между двумя телами через объекты пространственной привязки. В отличие от базового элемента TRNS2d, данный компонент оснащен управляющим портом (вывод 3), позволяющим кинематически задавать или изменять относительное линейное положение ползуна в направляющей внешним сигналом во времени. Элемент учитывает начальный угол наклона направляющих к оси OX, геометрические параметры ползуна (ширину и длину), нормальную контактную жесткость и силу сухого трения.
Начальные данные:
Схема теста
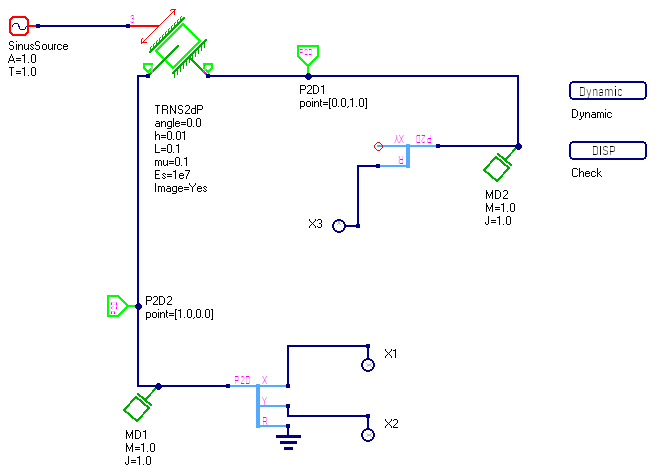
Рисунок 1 - Схема теста
График результата теста
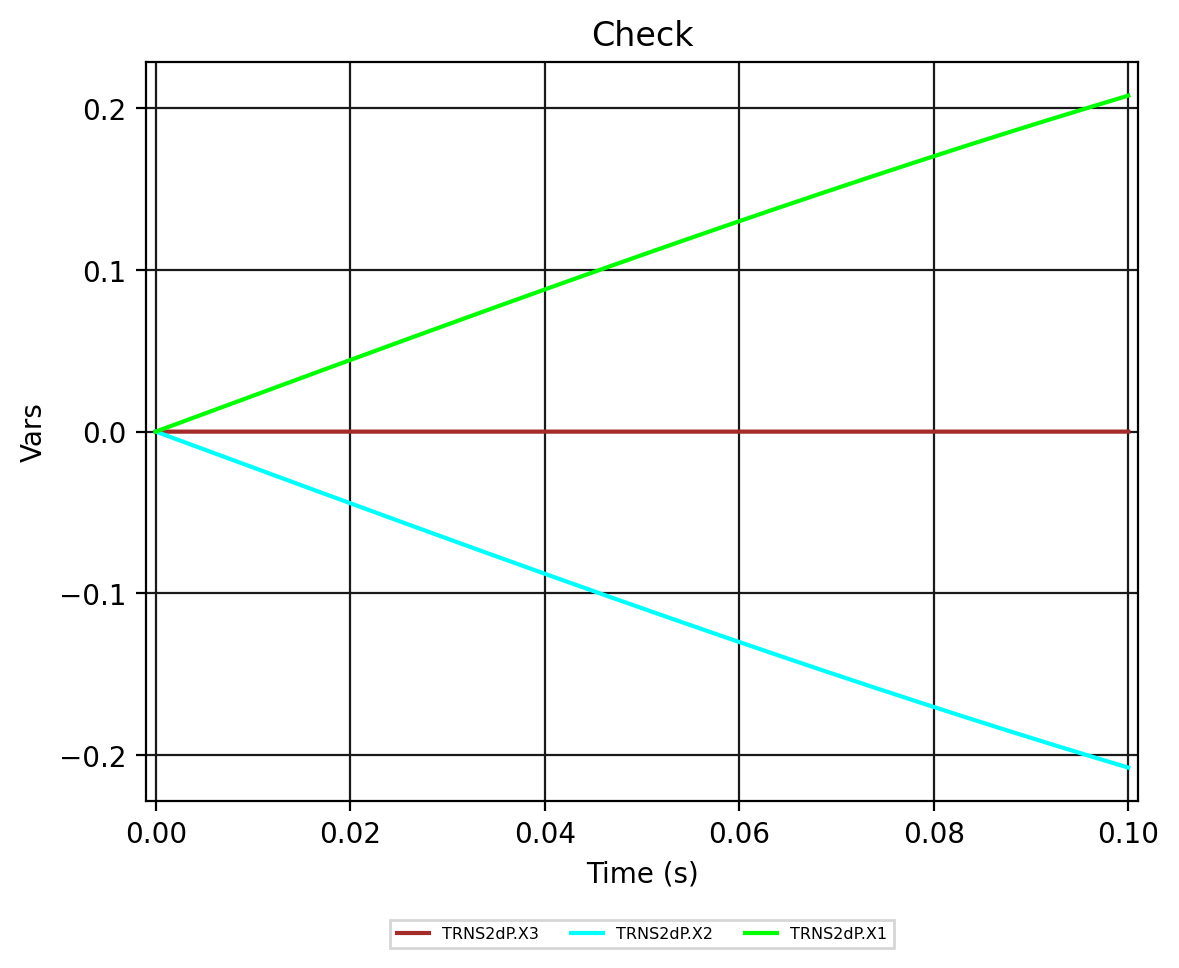
Рисунок 2 - TRNS2dP.DISP