
Объект: KULDR

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.KULDR
Аннотация: Дисковый кулак с роликовым толкателем
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH2D |
2D механический порт 1, движение кулака |
2 |
Port2 |
MECH2D |
2D механический порт 2, движение ролика |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Angle |
real |
Начальный угол поворота кулака, градусы |
deg |
0.0 |
2 |
Ec |
real |
Модуль упругости материала кулачка, Па |
Pa |
1e11 |
3 |
Er |
real |
Модуль упругости материала ролика, Па |
Pa |
1e11 |
4 |
Gflag |
int |
Условие наличия силы тяжести, -, _ |
1 |
|
5 |
Jr |
real |
Момент инерции ролика, кг·м² |
kg*m**2 |
1.0e-4 |
6 |
Profile |
Diagram |
Координаты радиус-вектора профиля кулака, м |
m |
0,0,0,1,1,1 |
7 |
h |
real |
Толщина кулачка, м |
m |
0.1 |
8 |
mr |
real |
Масса ролика, кг |
kg |
0 |
9 |
mu |
real |
Коэффициент трения скольжения, - |
0.1 |
|
10 |
mur |
real |
Коэффициент трения качения, - |
0.01 |
|
11 |
pA |
pXY |
Начальная координата оси кулака, м |
m |
0.0, 0.0 |
12 |
pB |
pXY |
Начальные координаты оси ролика, м |
m |
1.0, 0.0 |
13 |
r |
real |
Радиус ролика, м |
m |
0.1 |
14 |
roc |
real |
Плотность материала кулачка, кг/м³ |
kg/m**3 |
1000.0 |
15 |
vc |
real |
Коэффициент Пуассона материала кулачка, - |
0.5 |
|
16 |
vr |
real |
Коэффициент Пуассона материала ролика, -, _ |
0.5 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
4 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
5 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
6 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
7 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
8 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
9 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
10 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
11 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
12 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
13 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
14 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
15 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
16 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
17 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
18 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
19 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
20 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
21 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
22 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
23 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
24 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
25 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
26 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
27 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
28 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
29 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
30 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
31 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
32 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель дискового кулака с роликовым толкателем (KULDR)
Элемент «Дисковый кулак с роликовым толкателем» (KULDR) предназначен для моделирования плоского контактного взаимодействия между вращающимся дисковым кулачком произвольного профиля и поступательно перемещающимся роликовым толкателем с учетом упругой контактной деформации тел, инерционных характеристик, сухого и вязкого трения, а также сопротивления качению. Элемент содержит два механических порта типа Point2d (по три степени свободы каждый: две поступательные и одна вращательная). Port1 подключается к приводному валу кулачка, а Port2 — к оси ролика толкателя. Элемент выполняет непрерывное определение точки контакта по замкнутому сплайну заданного профиля и передает нормальные и касательные усилия взаимодействия между профилем кулачка и роликом толкателя.
Начальные данные:
Описание работы элемента:
Результат моделирования:
Схема теста
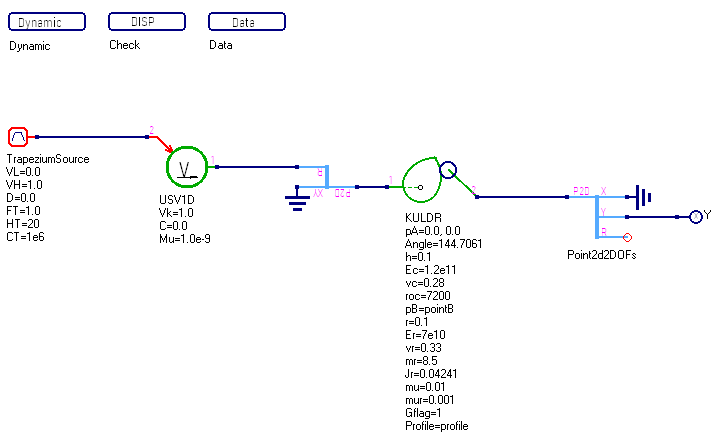
Рисунок 1 - Схема теста
График результата теста
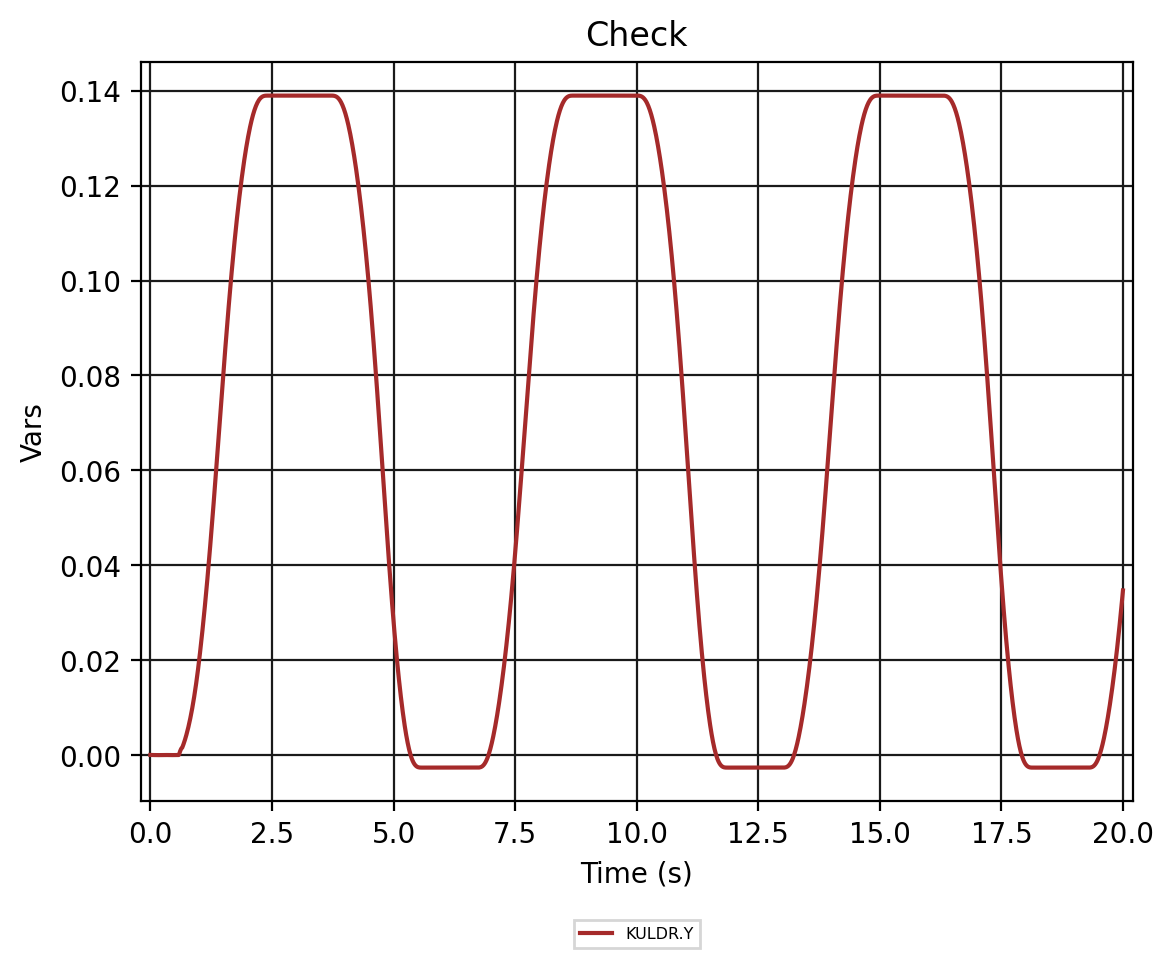
Рисунок 2 - KULDR.Check