
Объект: DToTraj

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.DToTraj
Аннотация: Расстояние до траектории
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
XY |
2D механический поступательный порт, положение точки |
2 |
Port2 |
ISIGNAL |
1D механический порт, расстояние |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Trajectory |
Ссылка на объект траектории, -, _ |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_port2 |
Значение сигнала на порте (V) |
|
2 |
X_port2 |
Значение интегральной функции от сигнала на порте (X) |
|
3 |
A_port2 |
Значение производной функции от сигнала на порте (A) |
Пример использования компонента
Модель расстояние до траектории (DToTraj)
Элемент предназначен для непрерывного вычисления кратчайшего расстояния от текущей точки в пространстве до заданной геометрической или математической кривой (объекта траектории). Элемент принимает c Port1 текущие координаты движущегося объекта (X и Y) и сопоставляет их с массивом точек или аналитическим выражением опорной траектории. Выходным сигналом Port2 является скалярная величина (расстояние), которая может использоваться в системах автоматического управления для контроля отклонения от заданного маршрута.
Схема теста
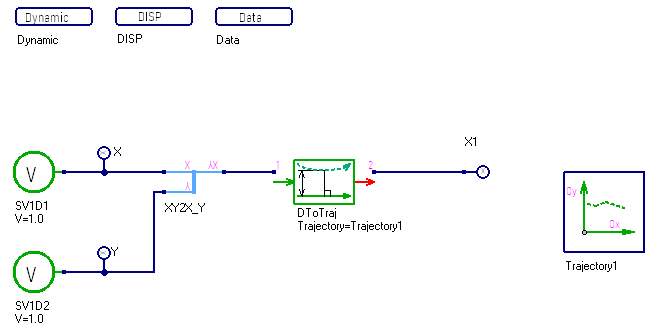
Рисунок 1 - Схема теста