
Объект: TRNS2d

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.TRNS2d
Аннотация: Направляющие скольжения, перемещающиеся в плоскости, идеально упругие
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Slider |
MECH2D |
Узел1 |
2 |
Guide |
MECH2D |
Узел2 |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Es |
real |
Нормальная контактная жесткость |
N/m |
1e7 |
2 |
Image |
string |
Изображение [Yes,No] |
Yes |
|
3 |
L |
real |
Длина ползуна |
m |
0.1 |
4 |
angle |
real |
Начальный угол наклона направляющих к оси OX |
deg |
0.0 |
5 |
h |
real |
Ширина ползуна |
m |
0.01 |
6 |
mu |
real |
Коэффициент трения |
0.1 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
4 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
5 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
6 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
7 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
8 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
9 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
10 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
11 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
12 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
13 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
14 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
15 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
16 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
17 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
18 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
19 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
20 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
21 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
22 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
23 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
24 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
25 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
26 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
27 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
28 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
29 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
30 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
31 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
32 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель направляющих скольжения, перемещающихся в плоскости, идеально упругих (с объектом привязки) (TRNS2d)
Модель описывает плоское сопряжение поступательного движения (направляющие скольжения) между двумя телами через объекты пространственной привязки. Элемент обеспечивает ограничение относительного перемещения контактирующих тел вдоль заданной линии скольжения с учетом упругого нормального контакта. Сопряжение учитывает начальный угол наклона направляющих к оси OX, геометрические размеры ползуна (длину и ширину), нормальную контактную жесткость и силу трения скольжения.
Начальные данные:
Схема теста
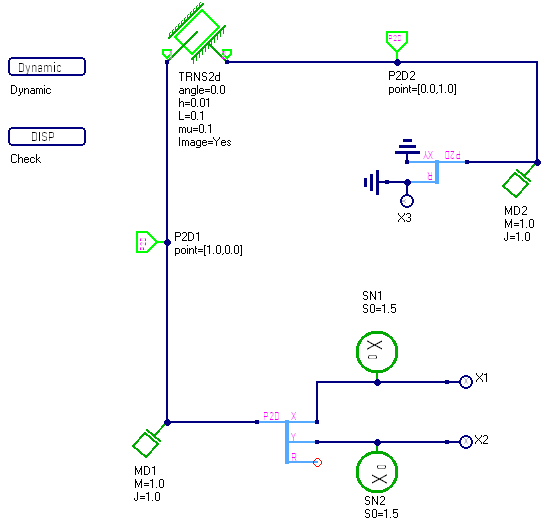
Рисунок 1 - Схема теста
График результата теста
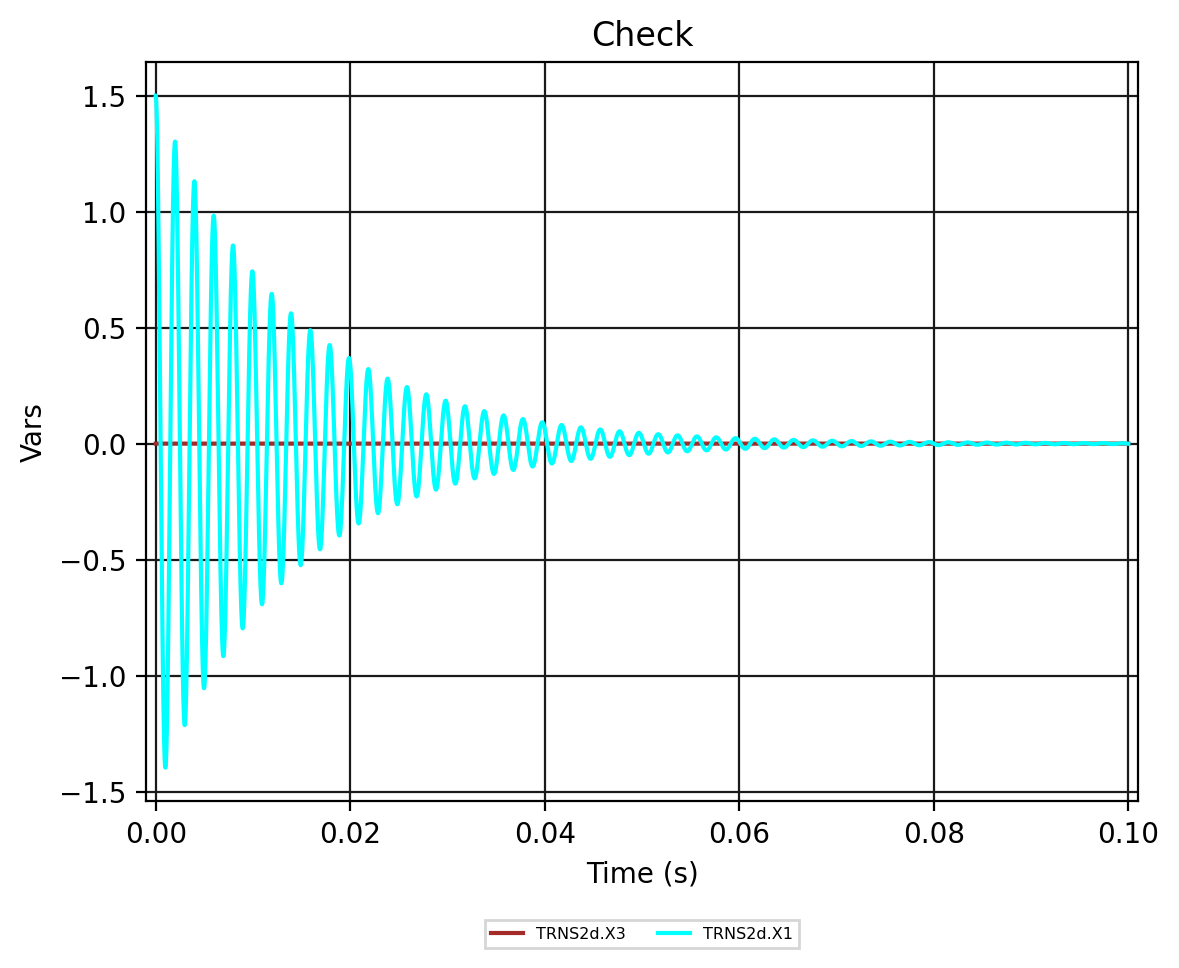
Рисунок 2 - TRNS2d.Check