
Объект: SV2KT

Библиотека: Mechanics2D
Имя на уровне решателя: Mechanics2D.SV2KT
Аннотация: 2D упругая связь, задаваемая таблично
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
XY |
2D механический порт 1, движение 1-го тела |
2 |
Port2 |
XY |
2D механический порт 2, движение 2-го тела |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
length |
real |
Длина элемента в недеформированном состоянии, м |
m |
1.0 |
2 |
pointA |
pXY |
Начальные координаты 1-го связываемого тела (Xa,Ya), м |
m |
0, 0 |
3 |
pointB |
pXY |
Начальные координаты 2-го связываемого тела (Xb,Yb), м |
m |
1, 0 |
4 |
table |
Diagram |
Зависимость силы от деформации элемента, (м,Н) … n точек |
m |
0, 0, 1, 1 |
Пример использования компонента
Модель 2D упругой связи, задаваемой таблично (с объектом привязки) (SV2KT)
Модель описывает упругую связь между объектами в плоскости, характеристика, которой задаётся табличной зависимостью силы от деформации. Связь реализуется через объекты привязки, определяющие положение и ориентацию элемента. В отличие от линейной модели, зависимость усилия от перемещения может быть произвольной, что позволяет учитывать нелинейные свойства взаимодействия. Состояние элемента определяется текущей длиной связи относительно недеформированного состояния и значением силы, получаемым из табличной зависимости.
Начальные данные:
- Результат моделирования:
Графики показаний датчика деформации (Y) и датчика силы (F) полностью подтверждают заданную нелинейную характеристику элемента: * Усилие (F): График демонстрирует идеальный линейный рост, полностью повторяя закон управляющего сигнала источника. В первой контрольной точке времени (\(t = 2.5\) с) датчик фиксирует точное значение силы 125 Н, что подтверждается выражением: \(50 \cdot 2.5 = 125\). В конечной точке времени интегрирования (\(t = 9\) с) датчик регистрирует верхнее узловое усилие, равное строго 450 Н, соответствующее тригонометрическому перемножению: \(50 \cdot 9 = 450\). * Деформация (Y): График наглядно отражает нелинейный характер жесткости. В интервале до 125 Н (до 2.5 с) перемещение растет линейно, достигая в точке маркера (\(t = 2.5\) с) табличного значения 0.25 м. После преодоления первой контрольной точки наклон графика меняется вследствие перехода на второй линейный участок интерполяции таблицы, и к 9-й секунде деформация достигает максимального значения 0.5 м.
Схема теста
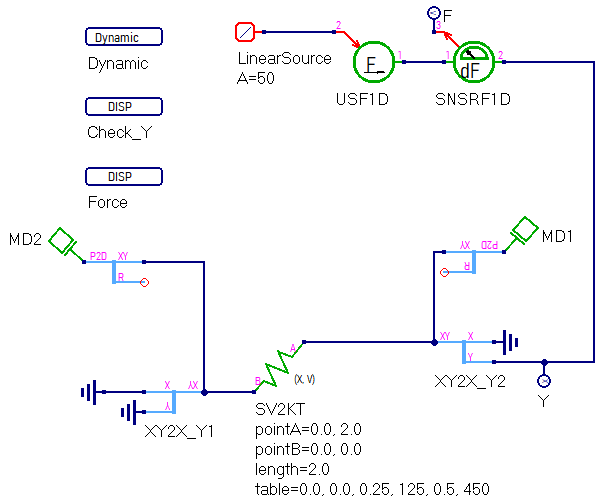
Рисунок 1 - Схема теста
Графики результатов теста
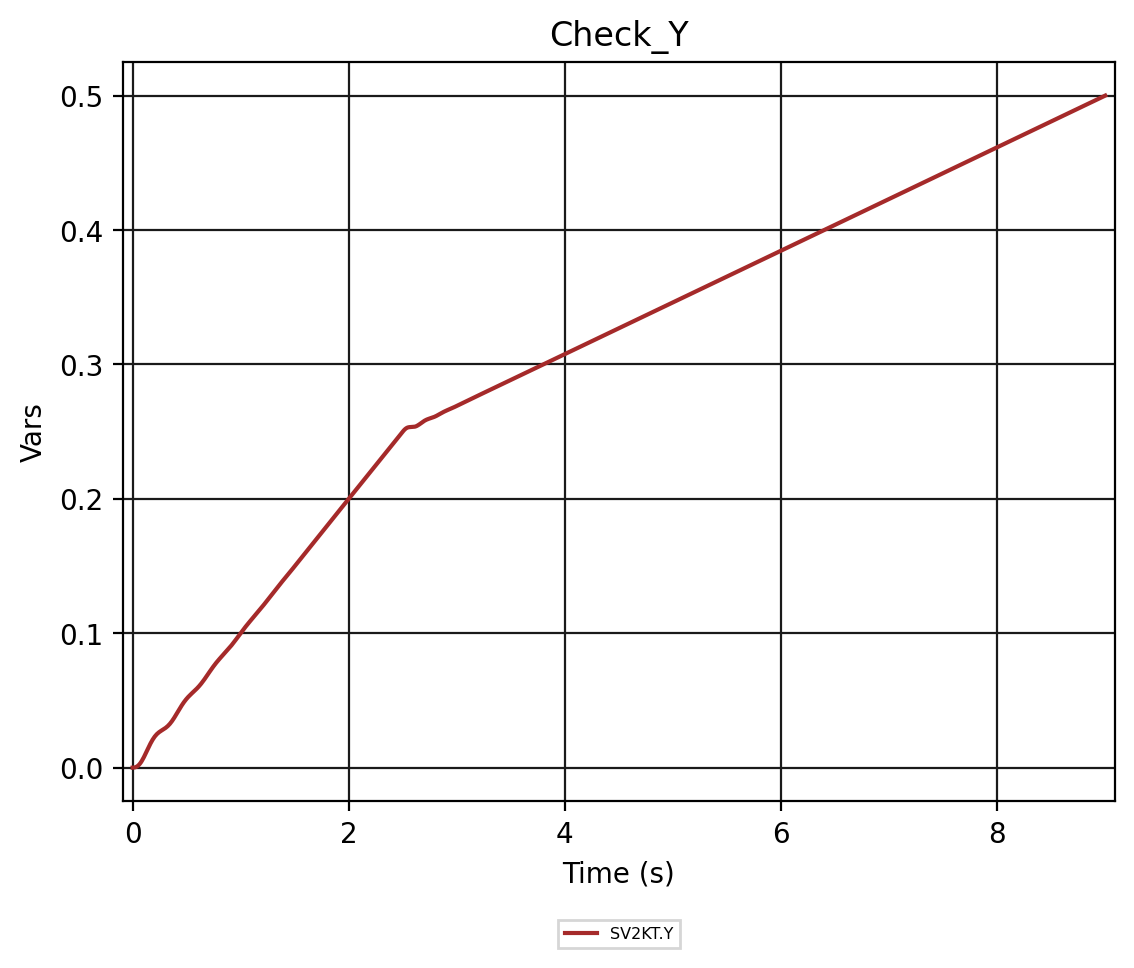
Рисунок 2 - SV2KT.Check_Y
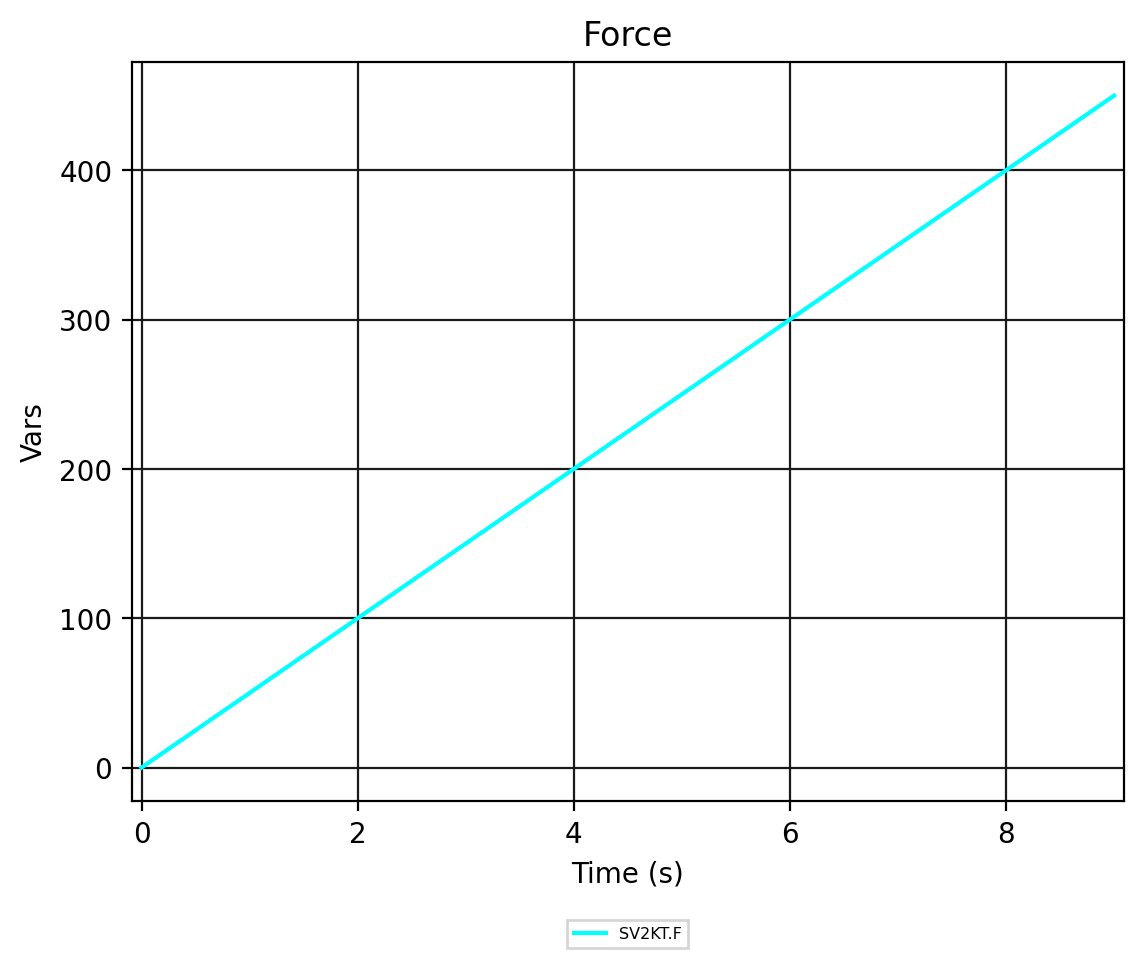
Рисунок 3 - SV2KT.Force