
Объект: P2D

Библиотека: Mechanics2D
Имя на уровне решателя: P2D
Аннотация: Объект привязки в 2D пространстве
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Node |
MECH2D |
Узел1 |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
LCS |
Локальная система координат |
default |
||
2 |
point |
Позиция точки привязки |
m |
[0.0,0.0] |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
4 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
5 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
6 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
7 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
8 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
9 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
10 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
11 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
12 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
13 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
14 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
15 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
16 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель объекта привязки в 2D пространстве (P2D)
Модель описывает объект пространственной привязки, определяющий начальное положение элементов в плоскости (2D). Объект привязки используется как базис для отсчета перемещений связанных с ним элементов и задания контактной геометрии, обеспечивая единую координатную основу схемы. Состояние объекта определяется положением точки привязки и базовой локальной системой координат (LCS). Элемент является идеальным геометрическим узлом, не обладающим собственной массой или податливостью.
Начальные данные:
Описание работы элемента:
Для демонстрации назначения элемента P2D рассматривается задача упругого контактного взаимодействия материальной точки с неподвижной цилиндрической поверхностью (KNTO2d).
Элементы привязки P2D определяют геометрию задачи:
Элемент P2D1 фиксирует центр неподвижной окружности диаметром \(D = 4.0\,\text{м}\) в начале координат
\((0.0,\, 0.0)\).
Элемент P2D2 задает начальное пространственное положение подвижной точки с координатами
\((0.0,\, 2.5)\).
Схема элемента
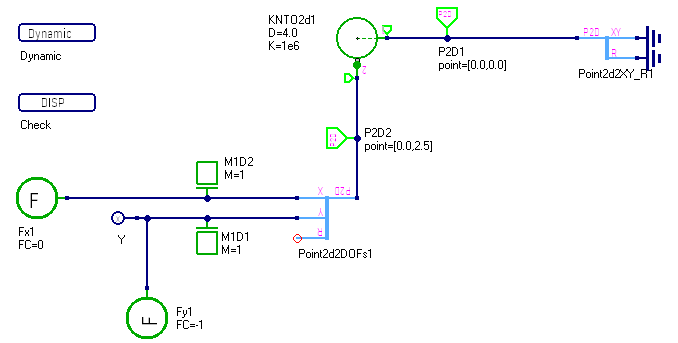
Рисунок 1 - Схема теста
График результата теста
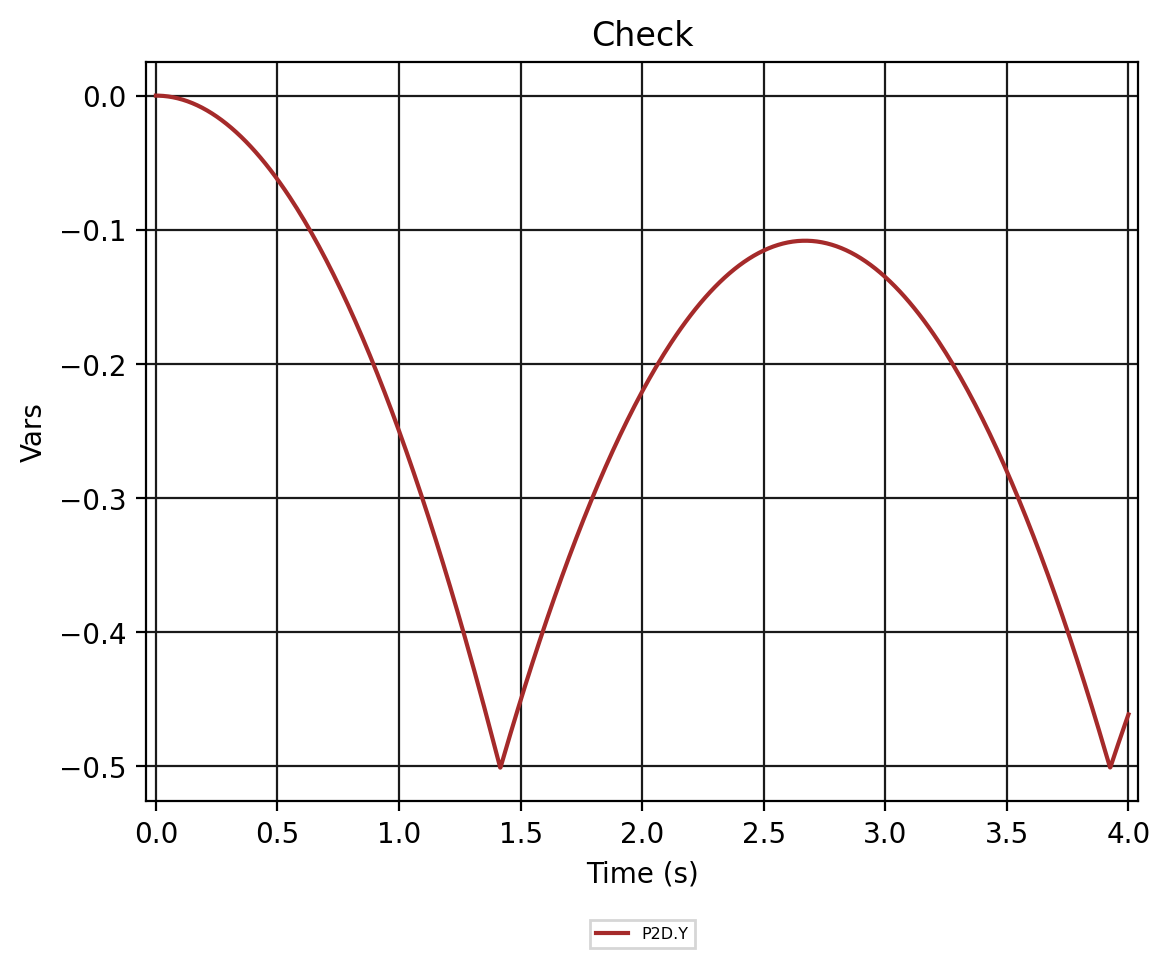
Рисунок 2 - P2D.Check