
Объект: X3dXYZ

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.X3dXYZ
Аннотация: Источник 3D перемещения для точки A
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
SignalX |
ISIGNAL |
1D управляющий порт, перемещение в направлении Ох |
2 |
SignalY |
ISIGNAL |
1D управляющий порт, перемещение в направлении Оy |
3 |
SignalZ |
ISIGNAL |
1D управляющий порт, перемещение в направлении Оz |
4 |
Port4 |
XYZ |
3D механический порт 4, движение точки A |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
C |
Коэффициент смещения сигнала по Ox, Oy, Oz, м |
m |
[0.0,0.0,0.0] |
|
2 |
K |
Коэффициент пропорциональности сигнала по Ox, Oy, Oz, м |
m |
[1.0,1.0, 1.0] |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_port1 |
Значение сигнала на порте (V) |
|
2 |
X_port1 |
Значение интегральной функции от сигнала на порте (X) |
|
3 |
A_port1 |
Значение производной функции от сигнала на порте (A) |
|
4 |
V_port2 |
Значение сигнала на порте (V) |
|
5 |
X_port2 |
Значение интегральной функции от сигнала на порте (X) |
|
6 |
A_port2 |
Значение производной функции от сигнала на порте (A) |
|
7 |
V_port3 |
Значение сигнала на порте (V) |
|
8 |
X_port3 |
Значение интегральной функции от сигнала на порте (X) |
|
9 |
A_port3 |
Значение производной функции от сигнала на порте (A) |
Пример использования компонента
Модель источника 3D перемещения для точки A (X3dXYZ)
Модель описывает источник 3D перемещения, который формирует движение точки A в пространстве на основе трех независимых 1D управляющих сигналов (по осям X, Y, Z). Элемент позволяет задавать коэффициент пропорциональности (K) и коэффициент смещения (C) для каждого из управляющих сигналов. В данном тесте X3dXYZ является главным проверяемым элементом. Для верификации его работы в схему включены вспомогательные элементы: инерционная масса (M3D) и разветвитель степеней свободы (XYZ2X_Y_Z), который раскладывает 3D перемещение точки A обратно на 1D составляющие для измерения датчиками.
Кинематическое возбуждение инерционной массы 3D источником перемещения.
Начальные данные:
Схема тестирования:
Источник 3D перемещения (X3dXYZ1) с параметрами K = [1.0, 1.0, 1.0] и C = [0.0, 0.0, 0.0] получает управляющие 1D сигналы на порты SignalX, SignalY и SignalZ (1.0, 2.0, 3.0). В соответствии с заданными коэффициентами, сигналы без искажений преобразуются в 3D перемещение точки A и передаются на порт Port4. Порт Port4 соединен с инерционной массой M3D1 (масса 1.0 кг), которая воспринимает заданное кинематическое воздействие. Далее разветвитель XYZ2X_Y_Z разделяет сложное 3D перемещение на три независимых 1D сигнала по осям X, Y и Z. Полученные сигналы считываются датчиками X1, Y1 и Z1 для визуализации и контроля перемещений по каждой оси.
Результат:
В ходе моделирования на датчиках X1, Y1 и Z1 фиксируются перемещения, соответствующие управляющим сигналам, поданным на входы элемента X3dXYZ1. Поскольку коэффициенты K равны 1.0, а C равны 0.0, показания датчиков полностью повторяют входные воздействия. На графике представлены временные зависимости X3dXYZ.X1, X3dXYZ.Y1, X3dXYZ.Z1. Кривые постоянны и равны 1, 2 и 3 соответственно, что подтверждает корректность работы источника 3D перемещения.
Формула преобразования:
где: \(K_i\) — коэффициент пропорциональности, \(C_i\) — коэффициент смещения, \(\text{Signal}_i\) — входной управляющий сигнал.
Схема теста
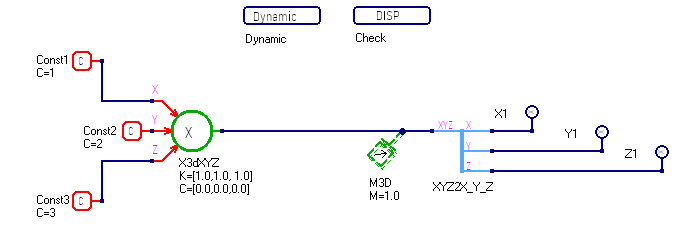
Рисунок 1 - Схема теста
График результата теста
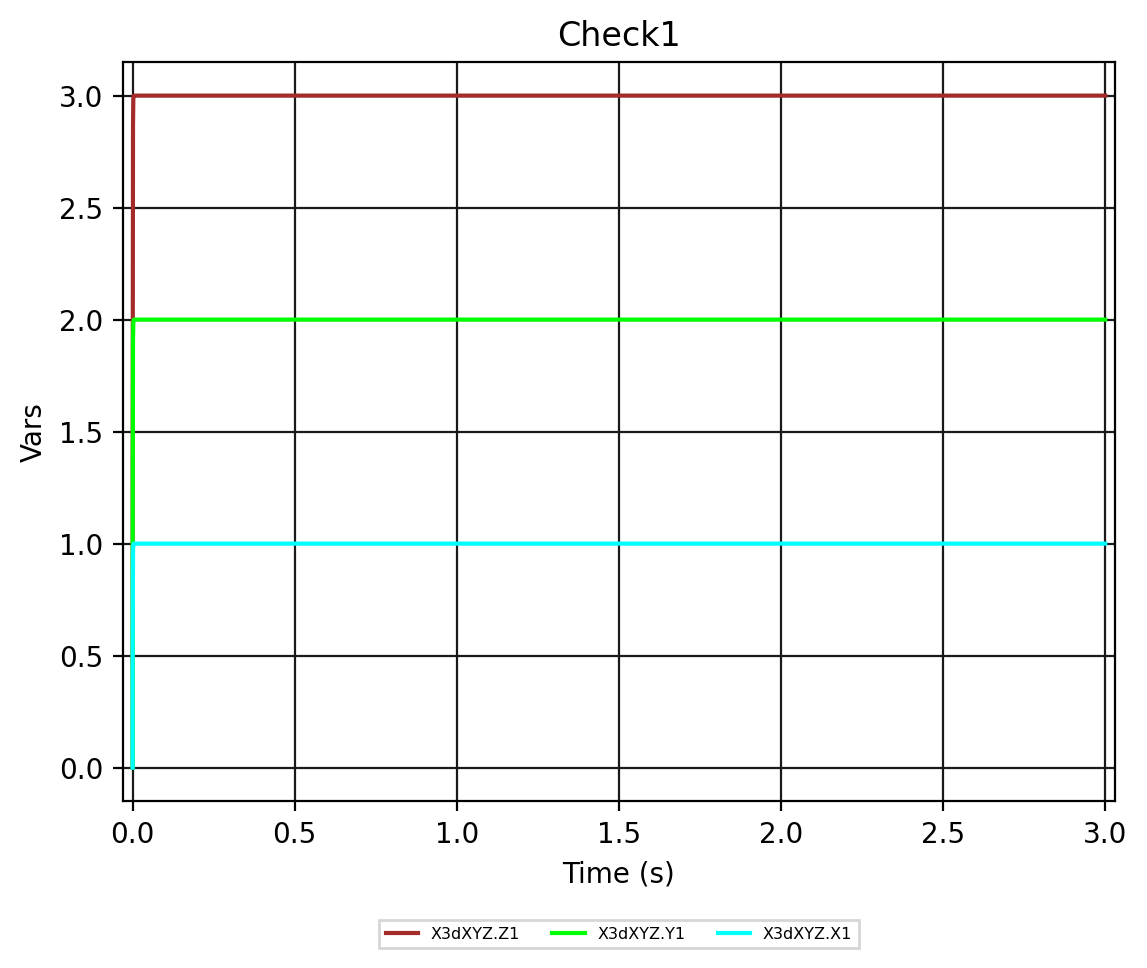
Рисунок 2 - X3dXYZ.Check (перемещения X1, Y1, Z1)