
Объект: KN3EP

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.KN3EP
Аннотация: Контакт эллипсоида с плоской гранью в форме параллелограмма
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
node1 |
MECH3D |
3-мерная точка, которая перемещается и вращается. |
2 |
node2 |
MECH3D |
3-мерная точка, которая перемещается и вращается. |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Axles1 |
pXYZ |
Полуоси R11, R12, R13 эллипсоида T1 |
m |
1, 1, 1 |
2 |
ForceModel |
ContactForceModel |
Параметры модели контактных сил |
1, 1e6 |
|
3 |
P1 |
int |
Степень эллипсоида T1 |
2 |
|
4 |
pointA1 |
pXYZ |
Начальные координаты точки А1 |
m |
0, 0, 0 |
5 |
pointA2 |
pXYZ |
Начальные координаты точки А2 |
m |
0, 0, 0 |
6 |
pointB1 |
pXYZ |
Начальные координаты точки B1 |
m |
1, 1, 1 |
7 |
pointB2 |
pXYZ |
Начальные координаты точки B2 |
m |
1, 1, 1 |
8 |
pointC1 |
pXYZ |
Начальные координаты точки C1 |
m |
1, 0, 0 |
9 |
pointC2 |
pXYZ |
Начальные координаты точки C2 |
m |
1, 0, 0 |
10 |
pointD1 |
pXYZ |
Начальные координаты точки D1 |
m |
0, 0, 1 |
11 |
pointD2 |
pXYZ |
Начальные координаты точки D2 |
m |
0, 0, 1 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Tz_LinearSpeed1 |
Tz-составляющая линейной скорости на порте; |
m/s |
4 |
V_Rx_AngularSpeed1 |
Rx-составляющая угловой скорости на порте; |
rad/s |
5 |
V_Ry_AngularSpeed1 |
Ry-составляющая угловой скорости на порте; |
rad/s |
6 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
7 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
8 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
9 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
10 |
S_Tz_Force1 |
Tz-составляющая силы на порте |
N |
11 |
S_Rx_Torque1 |
Rx-составляющая момента на порте |
N*m |
12 |
S_Ry_Torque1 |
Ry-составляющая момента на порте |
N*m |
13 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
14 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
15 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
16 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
17 |
A_Tz_LinearAcceleration1 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
18 |
A_Rx_AngularAcceleration1 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
19 |
A_Ry_AngularAcceleration1 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
20 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
21 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
22 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
23 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
24 |
X_Tz_LinerMotion1 |
Tz-составляющая линейного перемещения на порте |
m |
25 |
X_Rx_AngularMotion1 |
Rx-составляющая углового перемещения на порте; |
rad |
26 |
X_Ry_AngularMotion1 |
Ry-составляющая углового перемещения на порте; |
rad |
27 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
28 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
29 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
30 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
31 |
V_Tz_LinearSpeed2 |
Tz-составляющая линейной скорости на порте; |
m/s |
32 |
V_Rx_AngularSpeed2 |
Rx-составляющая угловой скорости на порте; |
rad/s |
33 |
V_Ry_AngularSpeed2 |
Ry-составляющая угловой скорости на порте; |
rad/s |
34 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
35 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
36 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
37 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
38 |
S_Tz_Force2 |
Tz-составляющая силы на порте |
N |
39 |
S_Rx_Torque2 |
Rx-составляющая момента на порте |
N*m |
40 |
S_Ry_Torque2 |
Ry-составляющая момента на порте |
N*m |
41 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
42 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
43 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
44 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
45 |
A_Tz_LinearAcceleration2 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
46 |
A_Rx_AngularAcceleration2 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
47 |
A_Ry_AngularAcceleration2 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
48 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
49 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
50 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
51 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
52 |
X_Tz_LinerMotion2 |
Tz-составляющая линейного перемещения на порте |
m |
53 |
X_Rx_AngularMotion2 |
Rx-составляющая углового перемещения на порте; |
rad |
54 |
X_Ry_AngularMotion2 |
Ry-составляющая углового перемещения на порте; |
rad |
55 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
56 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель контакта эллипсоида и плоской грани (KN3EP)
KN3EP — контакт эллипсоида и плоской грани. Элемент предназначен для моделирования контактного взаимодействия между трёхосным эллипсоидом и плоской поверхностью, имеющей форму параллелограмма. Модель вычисляет контактную силу на основе геометрического проникновения и скорости сближения тел, учитывая контактную жёсткость и, при необходимости, вязкость. Используется в механических системах для расчёта соударений, отскоков и динамического взаимодействия эллипсоидальных тел с плоскими преградами.
Упругий контакт эллипсоида с закреплённой плоской гранью в форме параллелограмма под действием силы тяжести.
Начальные данные:
Схема тестирования:
Начальное состояние: эллипсоид висит в воздухе на высоте 5 метров над плоской поверхностью. Под действием силы тяжести (mg = 1) эллипсоид начинает свободное падение вниз. Достигнув плоскости Z = 0, эллипсоид соприкасается с параллелограммом. Вступает в силу контактная модель. Возникает сила отталкивания, пропорциональная проникновению (жёсткость) и скорости проникновения (демпфирование). Эллипсоид отскакивает.
Результат:
График вертикальной координаты (Z): сначала параболическое падение (свободное падение). В момент удара о плоскость (Z примерно 0) происходит резкий отскок из-за высокой жёсткости 10^6. Если задать ForceModel = 2, 1e6, то есть высокую вязкость, то колебания быстро затухнут, и эллипсоид останется лежать на плоскости. Элемент позволяет моделировать контактное взаимодействие между эллипсоидальным телом и плоской поверхностью.
На графике представлены временные зависимости Z и ZLCS. Кривая Z имеет колебательный характер с амплитудой около 1.5 и периодом примерно 1.2 с, что соответствует упругому отталкиванию при контакте. Кривая ZLCS остаётся равной нулю. Полученные результаты подтверждают корректность работы модели KN3EP при моделировании контакта эллипсоида с плоской гранью.
Схема теста
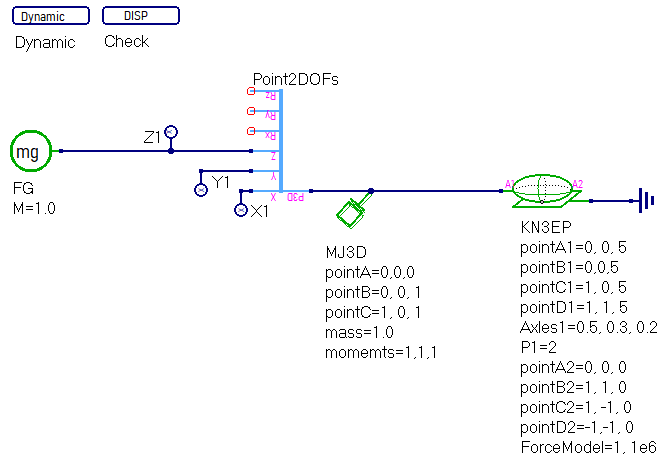
Рисунок 1 - Схема теста
График результата теста
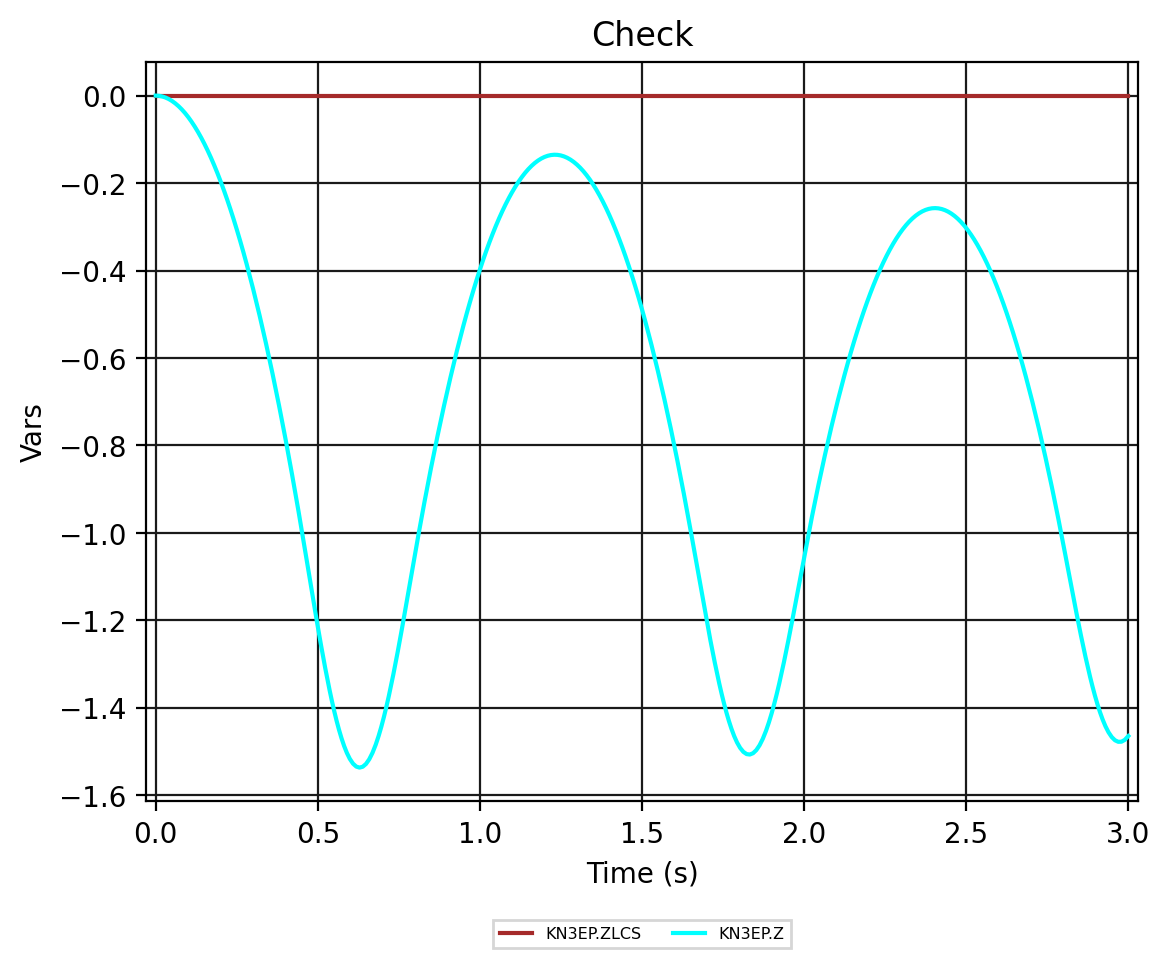
Рисунок 2 - KN3EP.Check (координаты Z и ZLCS)