
Объект: LV3D

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.LV3D
Аннотация: Расчет модуля вектора скорости
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
XYZ |
3D механический порт, движение точки A |
2 |
Port2 |
OSIGNAL |
Сигнальный порт, передающий модуль вектора скорости |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Scale |
Коэффициент масштабирования, - |
1 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_port2 |
Значение сигнала на порте (V) |
|
2 |
X_port2 |
Значение интегральной функции от сигнала на порте (X) |
|
3 |
A_port2 |
Значение производной функции от сигнала на порте (A) |
Пример использования компонента
Модель вычислителя линейной скорости точки (LV3D)
Компонент предназначен для расчета вектора линейной скорости (Vx, Vy, Vz) заданной точки в трехмерном пространстве. В данном тесте он используется для пересчета пространственной скорости, поступающей от источника, в скорость точки А.
Проверка расчета скорости точки через компонент LV3D.
Начальные данные:
Схема тестирования:
На входы компонента V3dXYZ1 подаются постоянные сигналы от констант Const3 (3), Const2 (2) и Const4 (2). На выходе этого компонента формируется вектор пространственной скорости V с компонентами (3, 2, 2) м/с. Далее этот вектор подается на вход компонента LV3D. Внутри компонента происходит расчет, и на выходе формируются значения скоростей точки А. Компонент SNSRV1D1 (датчик относительной скорости) вычисляет скорость, заданную вектором от LV3D. Второй конец датчика закреплен (заземлен), что позволяет измерить абсолютную скорость точки А относительно неподвижной системы отсчета.
Параллельно основная ветка сигналы Vx, Vy, Vz подаются на блоки возведения в квадрат (Pow1, Pow2, Pow3), затем суммируются (Sum1, Sum2) и из результата извлекается квадратный корень (Sqrt). Полученное значение выводится на индикатор Sall. Это позволяет проверить модуль вектора скорости.
Результат:
При подаче на вход вектора скорости с компонентами (3, 2, 2) м/с, схема вычисляет его модуль. Индикатор Sall показывает значение, равное корню из 17 (примерно 4.12). Тест проверяет корректность работы компонента LV3D при пересчете пространственной скорости в скорость точки А.
Формула для расчета модуля скорости:
На графике представлена временная зависимость выходного сигнала
LV3D.V1. Кривая постоянна на уровне примерно 4.12, что соответствует
вычисленному значению модуля скорости.
Схема теста
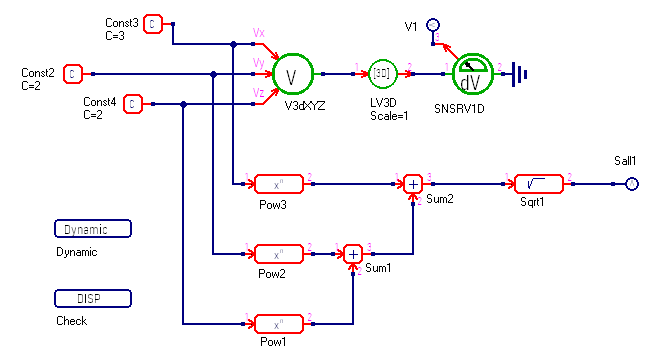
Рисунок 1 - Схема теста
График результата теста
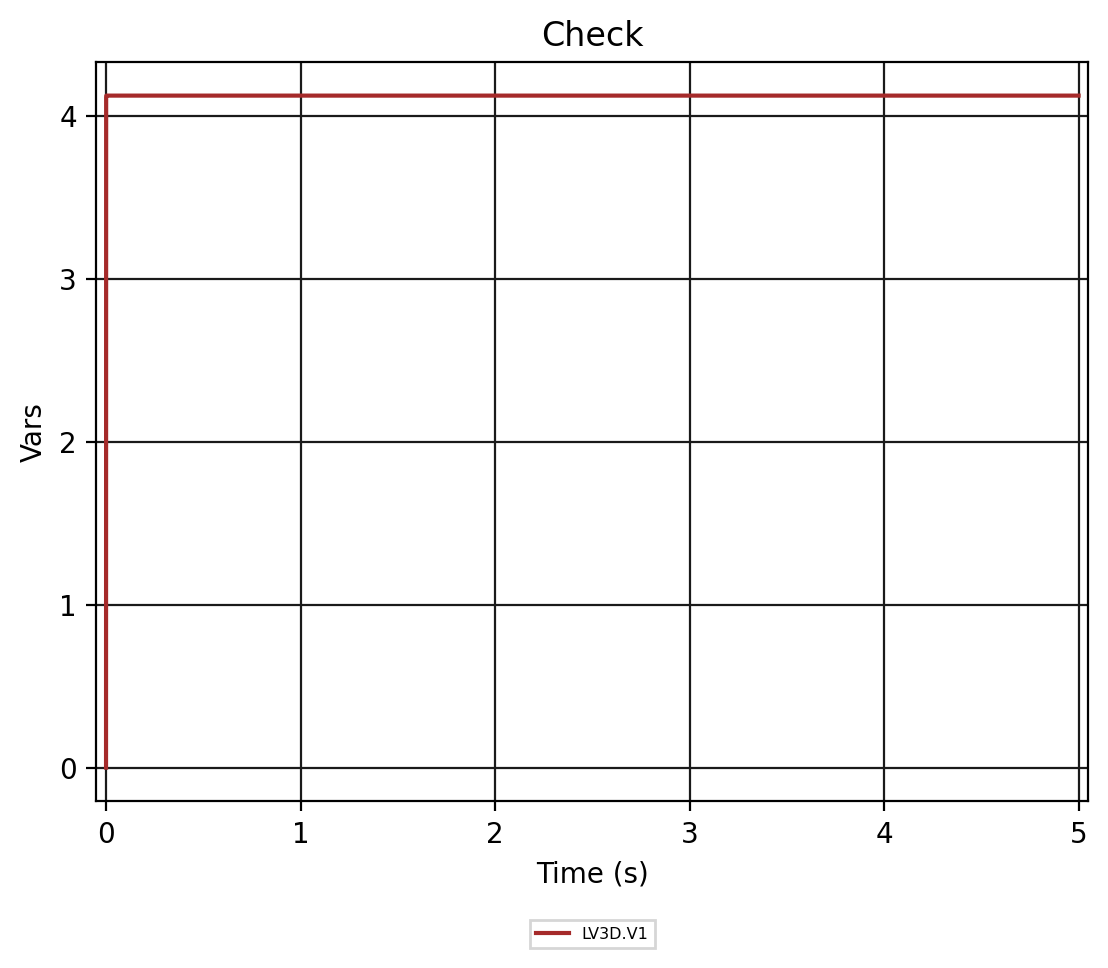
Рисунок 2 - LV3D.Check