
Объект: SX13D

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.SX13D
Аннотация: Упругая связь, позволяющая передать перемещение между одномерным и пространственным элементами вокруг заданной пространственной оси
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH1D_T |
1D механический порт, 1d узел перемещения. Первый элемент |
2 |
Port2 |
MECH3D |
3D механический порт, 3d узел. Второе тело |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Flag |
int |
Признак следящей нагрузки, _ |
1 |
|
2 |
K |
real |
Жесткость связи, Н/м |
N/m |
1e6 |
3 |
pointA |
pXYZ |
Координаты первой точки вектора линейного перемещения, м |
m |
0,0,0 |
4 |
pointB |
pXYZ |
Координаты второй точки вектора линейного перемещения, м |
m |
1,0,0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_LinearSpeed1 |
Линейная скорость на порте; |
m/s |
2 |
A_LinearAcceleration1 |
Линейное ускорение на порте, производная функция от линейной скорости ; |
m/s**2 |
3 |
X_LinerMotion1 |
Линейное перемещение, интегральная функция от линейной скорости; |
m |
4 |
S_Force1 |
Сила на порте ; |
N |
5 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
6 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
7 |
V_Tz_LinearSpeed2 |
Tz-составляющая линейной скорости на порте; |
m/s |
8 |
V_Rx_AngularSpeed2 |
Rx-составляющая угловой скорости на порте; |
rad/s |
9 |
V_Ry_AngularSpeed2 |
Ry-составляющая угловой скорости на порте; |
rad/s |
10 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
11 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
12 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
13 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
14 |
S_Tz_Force2 |
Tz-составляющая силы на порте |
N |
15 |
S_Rx_Torque2 |
Rx-составляющая момента на порте |
N*m |
16 |
S_Ry_Torque2 |
Ry-составляющая момента на порте |
N*m |
17 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
18 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
19 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
20 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
21 |
A_Tz_LinearAcceleration2 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
22 |
A_Rx_AngularAcceleration2 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
23 |
A_Ry_AngularAcceleration2 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
24 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
25 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
26 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
27 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
28 |
X_Tz_LinerMotion2 |
Tz-составляющая линейного перемещения на порте |
m |
29 |
X_Rx_AngularMotion2 |
Rx-составляющая углового перемещения на порте; |
rad |
30 |
X_Ry_AngularMotion2 |
Ry-составляющая углового перемещения на порте; |
rad |
31 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
32 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель упругой связи, позволяющей передать перемещение между одномерным и пространственным элементами вдоль заданной пространственной оси (SX13D)
SX13D — упругая связь, позволяющая передать перемещение между одномерным и пространственным элементами вдоль заданной пространственной оси. Модель описывает систему, в которой линейное перемещение передаётся между одномерным (1D) и пространственным (3D) элементами с помощью упругой связи. Передача осуществляется вдоль заданного направления, определяемого двумя точками в пространстве. Элемент используется для исследования передачи поступательного движения через упругую связь и оценки влияния жёсткости связи на динамику движения.
Передача поступательного движения через упругую связь при постоянной силе (система спозиционирована по оси Y).
Начальные данные:
Схема тестирования:
Схема представляет собой систему, в которой линейное перемещение передаётся между одномерным (1D) и пространственным (3D) элементами с помощью упругой связи. Передача осуществляется вдоль заданного направления, определяемого двумя точками в пространстве. На первом порту (1D механический порт, узел перемещения) к системе приложена сила. В этом же узле находится масса. Под действием силы формируется поступательное движение, параметры которого контролируются с помощью датчиков перемещения и скорости. Упругая связь передаёт перемещение от одномерного элемента к пространственному, создавая упругое усилие, пропорциональное относительному смещению между элементами вдоль заданной оси. В нашем случае вдоль оси Y, заданной вектором от pointA (0,0,0) к pointB (0,18,0). На втором порту (3D механический порт, пространственный узел) расположен пространственный инерционный элемент. Этот элемент воспринимает передаваемое перемещение. В данном узле также через Point2DOFs установлены датчики перемещения и скорости для контроля движения. Направление передачи движения задаётся двумя точками, которые определяют вектор линейного перемещения в пространстве.
Результат:
Под действием постоянной силы система совершает колебания относительно равномерно ускоренного движения масс. Для проверки просчитаем перемещения x1 (M1D1) и x3 (MJ3D1) в 2 контрольных точках (t = 0.35 с и t = 1 с) и сравним их с графиком.
Параметры: M = 1 кг, m = 100 кг, K = 1e4 Н/м, F = 100 Н.
Перемещение 1D массы (M1D1):
Перемещение 3D-массы (MJ3D1):
Собственная частота системы:
Ускорение центра масс:
После переходного процесса колебания с амплитудой 10 мм накладываются на равноускоренное движение с ускорением примерно 0.99 м/с².
Перемещение 1D-массы (M1D1):
Перемещение 3D-массы (MJ3D1):
Контрольные точки для верификации:
На графике представлены временные зависимости перемещений
SX13D.Sz1, SX13D.Sx1, SX13D.S2, SX13D.Sy1.
Кривые демонстрируют колебательный характер, наложенный на
параболический тренд, что соответствует теоретическим зависимостям.
Расчётные контрольные точки совпадают с графиком, что подтверждает
корректность работы модели SX13D.
Схема теста
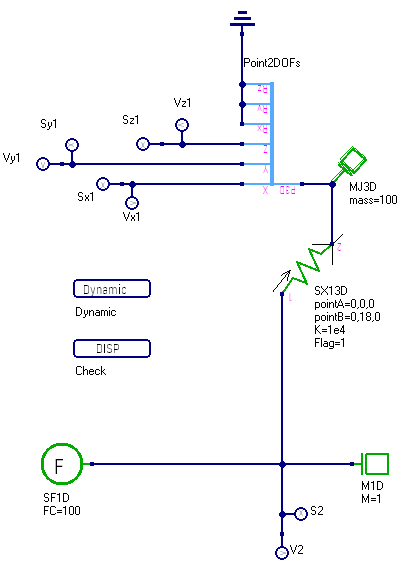
Рисунок 1 - Схема теста
График результата теста
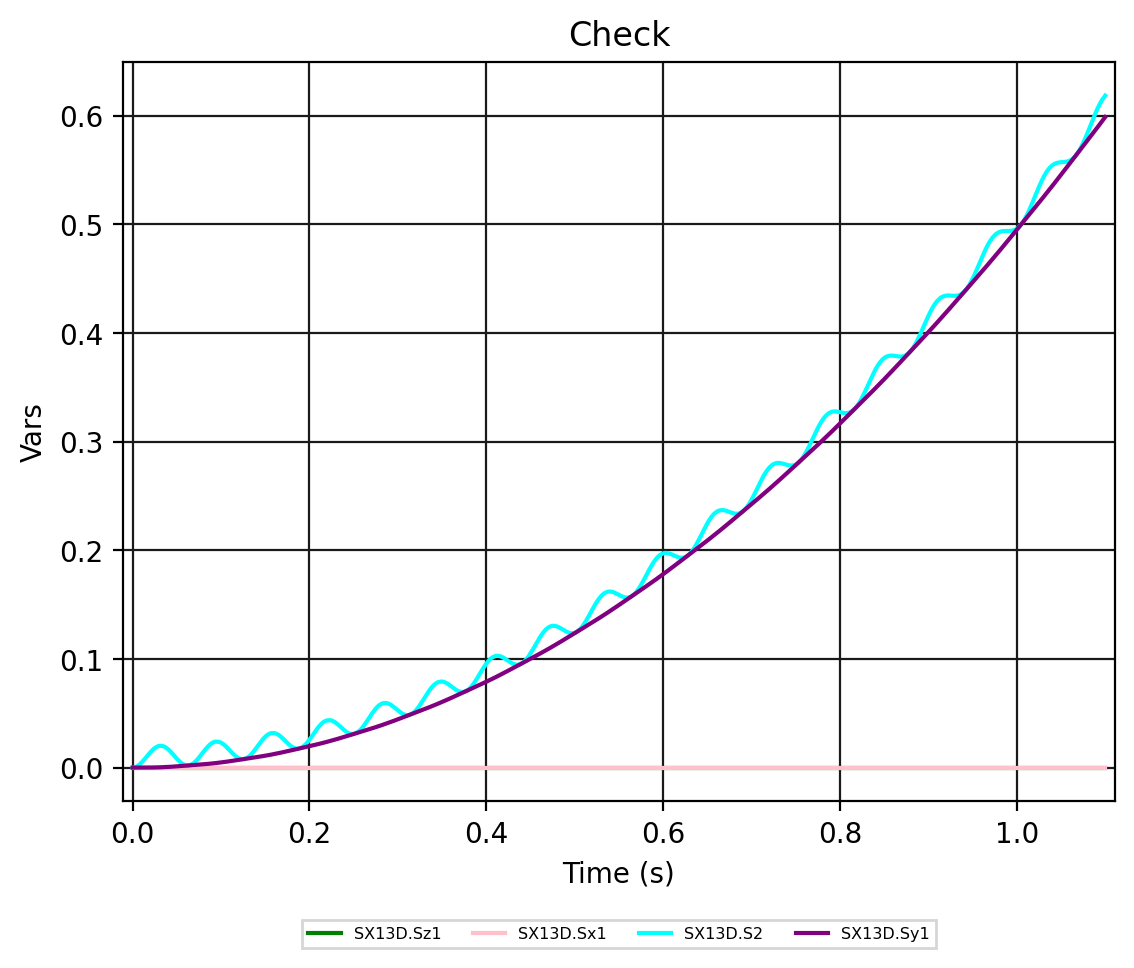
Рисунок 2 - SX13D.Check (перемещения и скорости)