
Объект: PipeFE

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.PipeFE
Аннотация: Инерционная однородная трубка, работающая с объектом геометрической привязки (2 порта)
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH3D |
3D механический порт 1, движение первого ограничивающего сечения трубы |
2 |
Port2 |
MECH3D |
3D механический порт 2, движение второго ограничивающего сечения трубы |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
DiameterExternal |
real |
Диаметр внешний, м |
m |
0.1 |
2 |
DiameterInternal |
real |
Диаметр внутренний, м |
m |
0.05 |
3 |
Image |
string |
Изображение [Pipe,Beam,Shape,No], - |
Pipe |
|
4 |
Image_color |
string |
Цвет изображение [red,green,blue1,white,yellow,lightblue,sandybrown,cyan1,red1,red4,gray], - |
yellow |
|
5 |
LCS |
Локальная координатная система, м |
m |
[] |
|
6 |
Mass |
real |
Масса, кг |
kg |
1.0 |
7 |
Shape |
list |
Произвольная форма объекта, - |
||
8 |
WorkVariables |
string |
Показывать рабочие переменные[All,Forces, Moments,Deformations,No], - |
No |
|
9 |
material |
material |
Свойства материала, Па; -; кг/м³ |
Pa |
2e11, 0.3, 7800 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Tz_LinearSpeed1 |
Tz-составляющая линейной скорости на порте; |
m/s |
4 |
V_Rx_AngularSpeed1 |
Rx-составляющая угловой скорости на порте; |
rad/s |
5 |
V_Ry_AngularSpeed1 |
Ry-составляющая угловой скорости на порте; |
rad/s |
6 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
7 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
8 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
9 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
10 |
S_Tz_Force1 |
Tz-составляющая силы на порте |
N |
11 |
S_Rx_Torque1 |
Rx-составляющая момента на порте |
N*m |
12 |
S_Ry_Torque1 |
Ry-составляющая момента на порте |
N*m |
13 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
14 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
15 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
16 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
17 |
A_Tz_LinearAcceleration1 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
18 |
A_Rx_AngularAcceleration1 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
19 |
A_Ry_AngularAcceleration1 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
20 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
21 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
22 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
23 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
24 |
X_Tz_LinerMotion1 |
Tz-составляющая линейного перемещения на порте |
m |
25 |
X_Rx_AngularMotion1 |
Rx-составляющая углового перемещения на порте; |
rad |
26 |
X_Ry_AngularMotion1 |
Ry-составляющая углового перемещения на порте; |
rad |
27 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
28 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
29 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
30 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
31 |
V_Tz_LinearSpeed2 |
Tz-составляющая линейной скорости на порте; |
m/s |
32 |
V_Rx_AngularSpeed2 |
Rx-составляющая угловой скорости на порте; |
rad/s |
33 |
V_Ry_AngularSpeed2 |
Ry-составляющая угловой скорости на порте; |
rad/s |
34 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
35 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
36 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
37 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
38 |
S_Tz_Force2 |
Tz-составляющая силы на порте |
N |
39 |
S_Rx_Torque2 |
Rx-составляющая момента на порте |
N*m |
40 |
S_Ry_Torque2 |
Ry-составляющая момента на порте |
N*m |
41 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
42 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
43 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
44 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
45 |
A_Tz_LinearAcceleration2 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
46 |
A_Rx_AngularAcceleration2 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
47 |
A_Ry_AngularAcceleration2 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
48 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
49 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
50 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
51 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
52 |
X_Tz_LinerMotion2 |
Tz-составляющая линейного перемещения на порте |
m |
53 |
X_Rx_AngularMotion2 |
Rx-составляющая углового перемещения на порте; |
rad |
54 |
X_Ry_AngularMotion2 |
Ry-составляющая углового перемещения на порте; |
rad |
55 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
56 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель инерционной однородной трубы с двумя портами (PipeFE)
Модель описывает инерционную однородную трубу, обладающую массой. Труба работает совместно с двумя объектами геометрической привязки (P3D), которые задают положение её оси в пространстве и, соответственно, длину. Геометрические параметры (внутренний и внешний диаметры), свойства материала и локальная система координат задаются пользователем. Модель позволяет визуализировать трубу на схеме с настраиваемым цветом и формой.
Вращение трубы под действием постоянного момента вокруг оси X.
Начальные данные:
Схема тестирования:
Инерционная труба PipeFE1 с массой 1.0 кг, внутренним диаметром 0.4 м, внешним диаметром 0.6 м и свойствами материала (2e11, 0.3, 7800) расположена вдоль оси X. Положение её оси в пространстве и длина задаются объектами геометрической привязки: P3D1 (point = [-1.0, 0.0, 0.0]) — левый торец (порт 1); P3D2 (point = [0.0, 0.0, 0.0]) — правый торец (порт 2). Таким образом, труба занимает отрезок от точки (-1,0,0) до точки (0,0,0), что соответствует длине 1 м вдоль оси X.
Левый торец трубы (порт 1) закреплён от перемещения через сплиттер Point2XYZs1. Вращательные степени свободы при этом не закреплены, поэтому труба может свободно вращаться вокруг оси X.
Правый торец (порт 2) через сплиттер Point2DOFs1 связан с источником постоянного момента SF1D1, который приложен вокруг оси X (совпадающей с осью трубы). Величина момента FC = 0.05.
Результат:
Под действием постоянного момента FC = 0.05 вокруг оси X, совпадающей с осью трубы, труба приходит во вращение относительно оси X. В начальный момент наблюдается переходный процесс раскрутки, после чего движение переходит в установившийся режим. Характер движения определяется инерционными свойствами трубы (Mass = 1.0; DiameterInternal = 0.4; DiameterExternal = 0.6), свойствами материала (2e11, 0.3, 7800) и величиной приложенного момента (FC = 0.05).
На графике представлена временная зависимость угла поворота PipeFE.RX. Кривая плавно возрастает от 0 до примерно 1 рад за 6 секунд, затем начинает убывать, что может быть связано с упругими свойствами связи или особенностями моделирования. Это подтверждает вращательный характер движения трубы под действием постоянного момента.
Формула для момента инерции трубы относительно оси X:
где: \(m\) — масса трубы, \(R_{\text{внеш}}\) — внешний радиус, \(R_{\text{внутр}}\) — внутренний радиус.
Для заданных параметров:
Угловое ускорение:
Схема теста
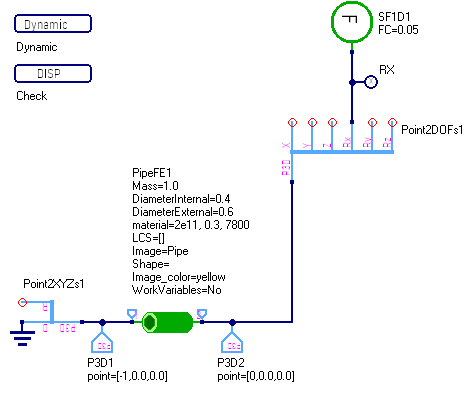
Рисунок 1 - Схема теста
График результата теста
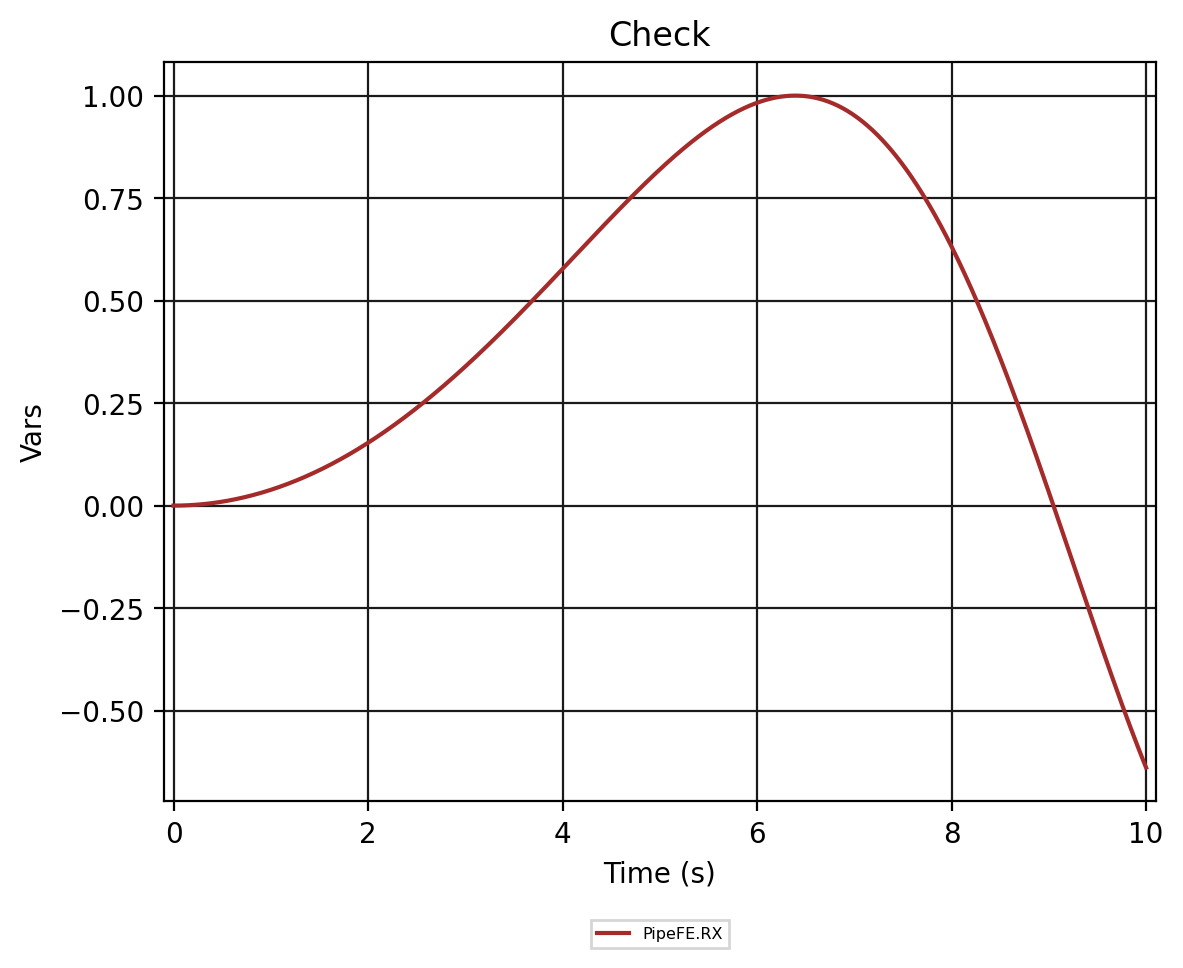
Рисунок 2 - PipeFE.Check