
Объект: SNSV3D

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.SNSV3D
Аннотация: 3D вектор скорости в ЛСК
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
In |
MECH3D |
Скорость в исходной СК |
2 |
Out |
MECH3D |
Скорость относительно задаваемой пользователем СК |
3 |
LCS |
MECH3D |
ЛСК |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
LCS0 |
Начальное положение ЛСК |
m |
[1,0,0,0,0,1,0,0,0,0,1,0,0,0,0,1] |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Tz_LinearSpeed1 |
Tz-составляющая линейной скорости на порте; |
m/s |
4 |
V_Rx_AngularSpeed1 |
Rx-составляющая угловой скорости на порте; |
rad/s |
5 |
V_Ry_AngularSpeed1 |
Ry-составляющая угловой скорости на порте; |
rad/s |
6 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
7 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
8 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
9 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
10 |
S_Tz_Force1 |
Tz-составляющая силы на порте |
N |
11 |
S_Rx_Torque1 |
Rx-составляющая момента на порте |
N*m |
12 |
S_Ry_Torque1 |
Ry-составляющая момента на порте |
N*m |
13 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
14 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
15 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
16 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
17 |
A_Tz_LinearAcceleration1 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
18 |
A_Rx_AngularAcceleration1 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
19 |
A_Ry_AngularAcceleration1 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
20 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
21 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
22 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
23 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
24 |
X_Tz_LinerMotion1 |
Tz-составляющая линейного перемещения на порте |
m |
25 |
X_Rx_AngularMotion1 |
Rx-составляющая углового перемещения на порте; |
rad |
26 |
X_Ry_AngularMotion1 |
Ry-составляющая углового перемещения на порте; |
rad |
27 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
28 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
29 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
30 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
31 |
V_Tz_LinearSpeed2 |
Tz-составляющая линейной скорости на порте; |
m/s |
32 |
V_Rx_AngularSpeed2 |
Rx-составляющая угловой скорости на порте; |
rad/s |
33 |
V_Ry_AngularSpeed2 |
Ry-составляющая угловой скорости на порте; |
rad/s |
34 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
35 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
36 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
37 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
38 |
S_Tz_Force2 |
Tz-составляющая силы на порте |
N |
39 |
S_Rx_Torque2 |
Rx-составляющая момента на порте |
N*m |
40 |
S_Ry_Torque2 |
Ry-составляющая момента на порте |
N*m |
41 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
42 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
43 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
44 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
45 |
A_Tz_LinearAcceleration2 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
46 |
A_Rx_AngularAcceleration2 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
47 |
A_Ry_AngularAcceleration2 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
48 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
49 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
50 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
51 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
52 |
X_Tz_LinerMotion2 |
Tz-составляющая линейного перемещения на порте |
m |
53 |
X_Rx_AngularMotion2 |
Rx-составляющая углового перемещения на порте; |
rad |
54 |
X_Ry_AngularMotion2 |
Ry-составляющая углового перемещения на порте; |
rad |
55 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
56 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
57 |
V_Tx_LinearSpeed3 |
Tx-составляющая линейной скорости на порте; |
m/s |
58 |
V_Ty_LinearSpeed3 |
Ty-составляющая линейной скорости на порте; |
m/s |
59 |
V_Tz_LinearSpeed3 |
Tz-составляющая линейной скорости на порте; |
m/s |
60 |
V_Rx_AngularSpeed3 |
Rx-составляющая угловой скорости на порте; |
rad/s |
61 |
V_Ry_AngularSpeed3 |
Ry-составляющая угловой скорости на порте; |
rad/s |
62 |
V_Rz_AngularSpeed3 |
Rz-составляющая угловой скорости на порте; |
rad/s |
63 |
ROUT_LinearSpeed3 |
Модуль вектора линейной скорости на порте; |
m/s |
64 |
S_Tx_Force3 |
Tx-составляющая силы на порте |
N |
65 |
S_Ty_Force3 |
Ty-составляющая силы на порте |
N |
66 |
S_Tz_Force3 |
Tz-составляющая силы на порте |
N |
67 |
S_Rx_Torque3 |
Rx-составляющая момента на порте |
N*m |
68 |
S_Ry_Torque3 |
Ry-составляющая момента на порте |
N*m |
69 |
S_Rz_Torque3 |
Rz-составляющая момента на порте |
N*m |
70 |
ROUT_Force3 |
Модуль вектора силы на порте |
N |
71 |
A_Tx_LinearAcceleration3 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
72 |
A_Ty_LinearAcceleration3 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
73 |
A_Tz_LinearAcceleration3 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
74 |
A_Rx_AngularAcceleration3 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
75 |
A_Ry_AngularAcceleration3 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
76 |
A_Rz_AngularAcceleration3 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
77 |
ROUT_LinearAcceleration3 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
78 |
X_Tx_LinerMotion3 |
Tx-составляющая линейного перемещения на порте |
m |
79 |
X_Ty_LinerMotion3 |
Ty-составляющая линейного перемещения на порте |
m |
80 |
X_Tz_LinerMotion3 |
Tz-составляющая линейного перемещения на порте |
m |
81 |
X_Rx_AngularMotion3 |
Rx-составляющая углового перемещения на порте; |
rad |
82 |
X_Ry_AngularMotion3 |
Ry-составляющая углового перемещения на порте; |
rad |
83 |
X_Rz_AngularMotion3 |
Rz-составляющая углового перемещения на порте; |
rad |
84 |
ROUT_LinerMotion3 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель 3D вектора скорости в ЛСК (SNSV3D)
Компонент SNSV3D (модуль Mechanics3D) реализует пересчет вектора скорости из глобальной системы координат (ГСК) в локальную (ЛСК). Компонент применяет матрицу трансформации 4x4 с масштабированием. Предусмотрены настройки начального положения ЛСК (LCS0). Применяется в системах трехмерного моделирования механических систем для корректного преобразования кинематических параметров между системами координат.
Проверка пересчета 3D вектора скорости с использованием матрицы трансформации 4x4 с масштабированием.
Начальные данные:
Схема тестирования:
На входы Vx, Vy, Vz источника V3dXYZ1 подаются постоянные сигналы C=1. На его выходе формируется вектор скорости в ГСК: V_global = [1, 1, 1] м/с. Этот вектор скорости прикладывается к инерционному телу Box1. Элемент SNSV3D1 пересчитывает вектор скорости в ЛСК с использованием матрицы LCS0. Преобразованный сигнал передается на элемент Ball2 и выводится на датчики Point2DOFs1.
Результат:
На графике Check показаны выходные сигналы V_x, V_y и V_z. В соответствии с заданными параметрами и алгоритмом пересчета, учитывая, что сдвиг не влияет на скорости (дифференциалы движения):
ось X: 2 * 1 = 2 (м/с); ось Y: 3 * 1 = 3 (м/с); ось Z: 4 * 1 = 4 (м/с).
Итоговые показания датчиков в ЛСК устанавливаются на постоянных уровнях: V_x = 2, V_y = 3, V_z = 4. Модуль корректно выполняет пересчет вектора скорости с учетом масштабирования.
Схема теста
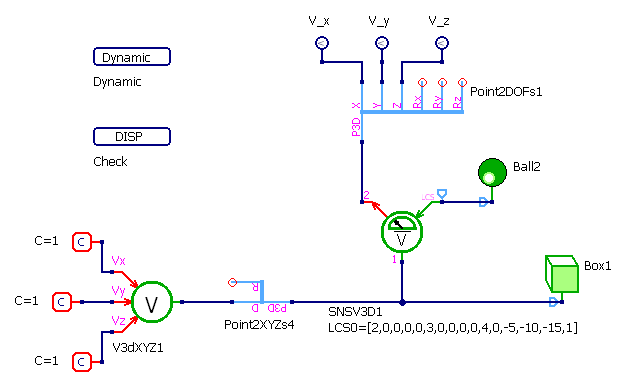
Рисунок 1 - Схема теста
График результата теста
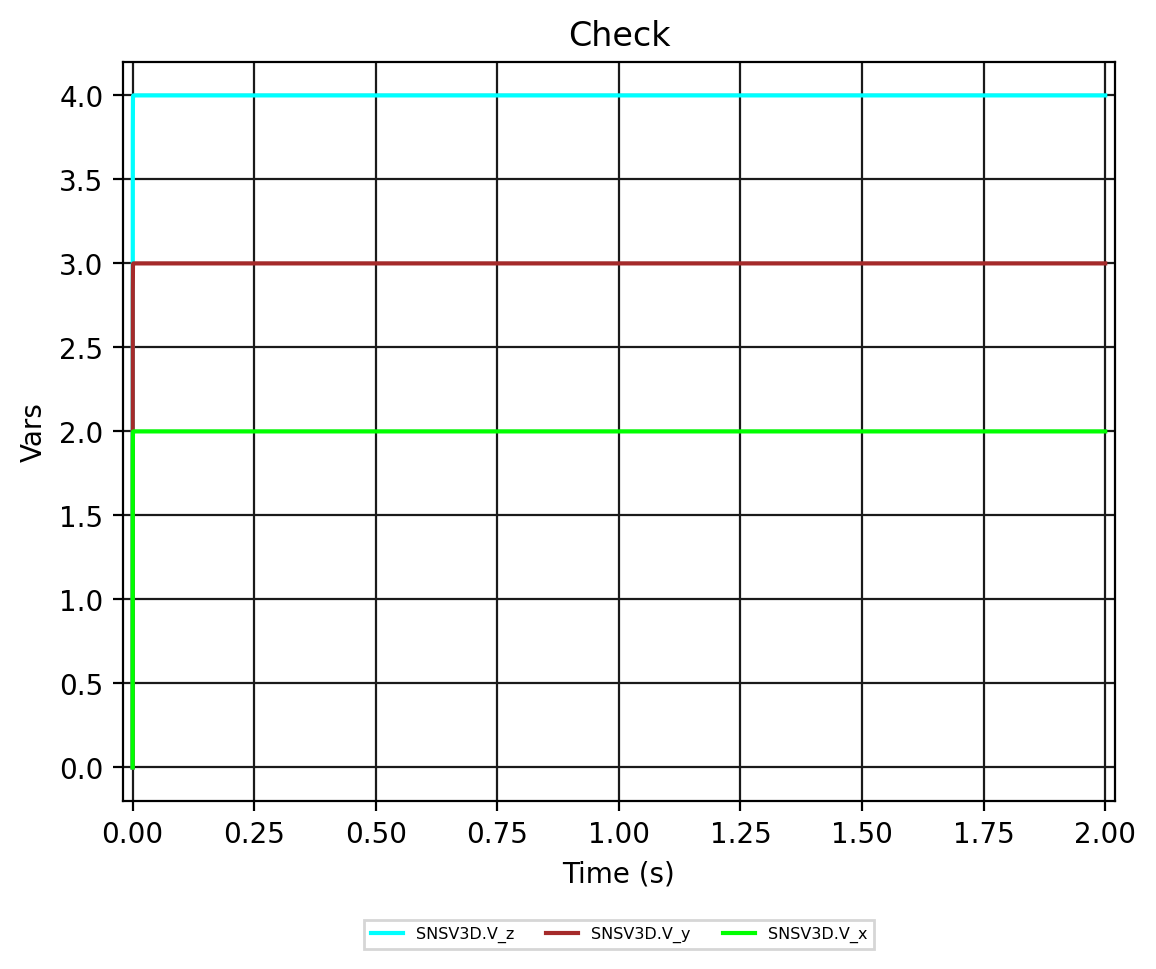
Рисунок 2 - SNSV3D.Check