
Объект: BAL3DK

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.BAL3DK
Аннотация: Короткий упругий балочный элемент
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
node1 |
MECH3D |
3-мерная точка, которая перемещается и вращается. |
2 |
node2 |
MECH3D |
3-мерная точка, которая перемещается и вращается. |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
area |
real |
Площадь поперечного сечения |
m**2 |
1.0 |
2 |
coefficients |
list |
Коэффициенты влияния поперечного сечения на сдвиговую деформацию по локальным осям X и Y |
0.0, 0.0 |
|
3 |
material |
material |
Свойства материала |
2e11, 0.3, 7800 |
|
4 |
moments |
InertiaMoment |
Главные моменты инерции относительно осей СК |
kg*m**2 |
1e-3, 1e-3, 1e-3 |
5 |
pointA |
pXYZ |
Начальные координаты узла 1 |
m |
0, 0, 0 |
6 |
pointB |
pXYZ |
Начальные координаты узла 2 |
m |
1, 1, 1 |
7 |
pointD |
pXYZ |
Точка первой главной плоскости инерции |
m |
1, 0, 0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Tz_LinearSpeed1 |
Tz-составляющая линейной скорости на порте; |
m/s |
4 |
V_Rx_AngularSpeed1 |
Rx-составляющая угловой скорости на порте; |
rad/s |
5 |
V_Ry_AngularSpeed1 |
Ry-составляющая угловой скорости на порте; |
rad/s |
6 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
7 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
8 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
9 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
10 |
S_Tz_Force1 |
Tz-составляющая силы на порте |
N |
11 |
S_Rx_Torque1 |
Rx-составляющая момента на порте |
N*m |
12 |
S_Ry_Torque1 |
Ry-составляющая момента на порте |
N*m |
13 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
14 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
15 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
16 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
17 |
A_Tz_LinearAcceleration1 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
18 |
A_Rx_AngularAcceleration1 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
19 |
A_Ry_AngularAcceleration1 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
20 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
21 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
22 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
23 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
24 |
X_Tz_LinerMotion1 |
Tz-составляющая линейного перемещения на порте |
m |
25 |
X_Rx_AngularMotion1 |
Rx-составляющая углового перемещения на порте; |
rad |
26 |
X_Ry_AngularMotion1 |
Ry-составляющая углового перемещения на порте; |
rad |
27 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
28 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
29 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
30 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
31 |
V_Tz_LinearSpeed2 |
Tz-составляющая линейной скорости на порте; |
m/s |
32 |
V_Rx_AngularSpeed2 |
Rx-составляющая угловой скорости на порте; |
rad/s |
33 |
V_Ry_AngularSpeed2 |
Ry-составляющая угловой скорости на порте; |
rad/s |
34 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
35 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
36 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
37 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
38 |
S_Tz_Force2 |
Tz-составляющая силы на порте |
N |
39 |
S_Rx_Torque2 |
Rx-составляющая момента на порте |
N*m |
40 |
S_Ry_Torque2 |
Ry-составляющая момента на порте |
N*m |
41 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
42 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
43 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
44 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
45 |
A_Tz_LinearAcceleration2 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
46 |
A_Rx_AngularAcceleration2 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
47 |
A_Ry_AngularAcceleration2 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
48 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
49 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
50 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
51 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
52 |
X_Tz_LinerMotion2 |
Tz-составляющая линейного перемещения на порте |
m |
53 |
X_Rx_AngularMotion2 |
Rx-составляющая углового перемещения на порте; |
rad |
54 |
X_Ry_AngularMotion2 |
Ry-составляющая углового перемещения на порте; |
rad |
55 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
56 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Короткий упругий балочный элемент (BAL3DK)
Это устройство, предназначенное для моделирования упругой деформации короткого балочного элемента в трёхмерном пространстве. Элемент позволяет рассчитывать напряжённо-деформированное состояние конструкции под действием внешних нагрузок, учитывая геометрические параметры, свойства материала, главные моменты инерции и коэффициенты влияния поперечного сечения на сдвиговую деформацию. Используется в механических системах для симуляции статической и динамической прочности, расчёта удлинений, изгибов и колебаний упругих элементов.
Упругое растяжение балки при трапециевидной нагрузке с возвратом к исходной длине.
Начальные данные:
Результат:
Формула расчета удлинения:
где: \(\Delta x\) — удлинение балки, \(F\) — действующая сила, \(L\) — длина элемента, \(A\) — площадь поперечного сечения, \(E\) — модуль упругости материала.
Расчет:
Схема теста
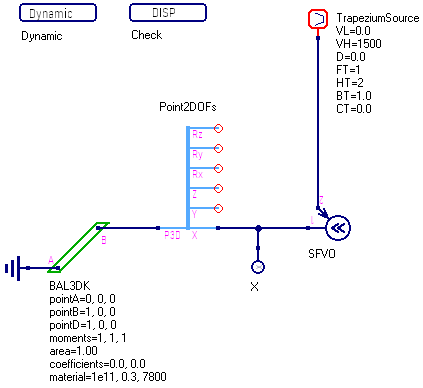
Рисунок 1 - Схема теста
График результата теста
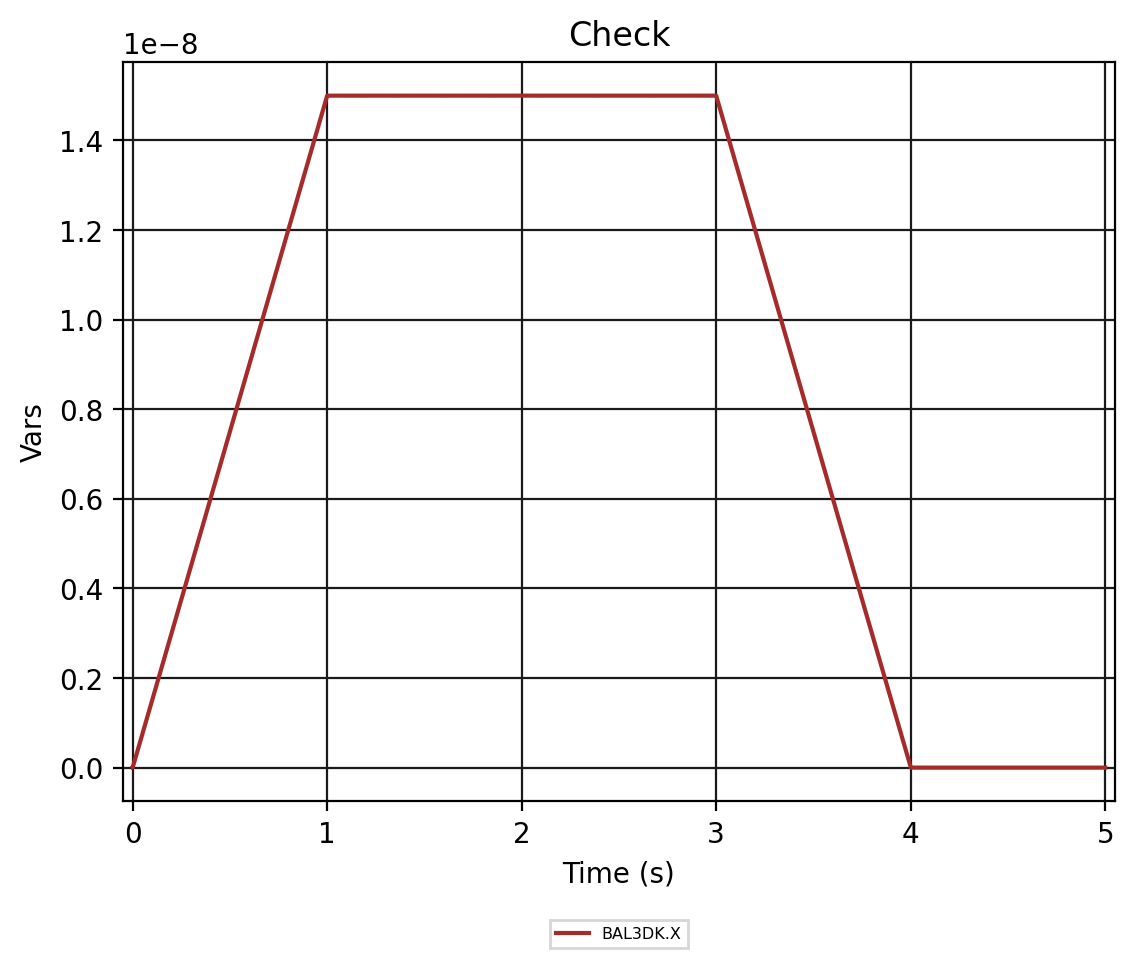
Рисунок 2 - BAL3DK.Check