
Объект: TRANSM

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.TRANSM
Аннотация: Поступательная кинематическая пара между телами A и B, работающая с объектом привязки
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH3D |
3D механический порт, движение тела A |
2 |
Port2 |
MECH3D |
3D механический порт, движение тела B |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Image_color |
string |
Цвет изображение [red,green,blue1,white,yellow,lightblue,sandybrown,cyan1,red1,red4,gray], - |
yellow |
|
2 |
Kbend |
real |
Угловая (изгибная) жесткость связи, Н·м/радиан |
N/m |
1e6 |
3 |
Krad |
real |
Жесткость связи в нормальном направлении, Н/м |
N/m |
1e9 |
4 |
Ktors |
real |
Угловая (крутильная) жесткость связи вокруг продольной оси связи, Н·м/радиан |
N/m |
1e6 |
5 |
Table1 |
Diagram |
Зависимость упругой силы от перемещения вдоль продольной оси шарнира, (м,Н) … n точек |
m |
0, 0, 1, 1 |
6 |
Table2 |
Diagram |
Зависимость вязкой силы от скорости перемещения вдоль оси шарнира, (м/с,Н) … n точек |
m/s |
0, 0, 1, 1 |
7 |
pointA |
pXYZ |
Начальные координаты тела A |
m |
1, 0, 0 |
8 |
pointD |
pXYZ |
Начальные координаты тела B, м; м; м |
m |
0, 0, 1 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Tz_LinearSpeed1 |
Tz-составляющая линейной скорости на порте; |
m/s |
4 |
V_Rx_AngularSpeed1 |
Rx-составляющая угловой скорости на порте; |
rad/s |
5 |
V_Ry_AngularSpeed1 |
Ry-составляющая угловой скорости на порте; |
rad/s |
6 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
7 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
8 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
9 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
10 |
S_Tz_Force1 |
Tz-составляющая силы на порте |
N |
11 |
S_Rx_Torque1 |
Rx-составляющая момента на порте |
N*m |
12 |
S_Ry_Torque1 |
Ry-составляющая момента на порте |
N*m |
13 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
14 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
15 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
16 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
17 |
A_Tz_LinearAcceleration1 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
18 |
A_Rx_AngularAcceleration1 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
19 |
A_Ry_AngularAcceleration1 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
20 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
21 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
22 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
23 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
24 |
X_Tz_LinerMotion1 |
Tz-составляющая линейного перемещения на порте |
m |
25 |
X_Rx_AngularMotion1 |
Rx-составляющая углового перемещения на порте; |
rad |
26 |
X_Ry_AngularMotion1 |
Ry-составляющая углового перемещения на порте; |
rad |
27 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
28 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
29 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
30 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
31 |
V_Tz_LinearSpeed2 |
Tz-составляющая линейной скорости на порте; |
m/s |
32 |
V_Rx_AngularSpeed2 |
Rx-составляющая угловой скорости на порте; |
rad/s |
33 |
V_Ry_AngularSpeed2 |
Ry-составляющая угловой скорости на порте; |
rad/s |
34 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
35 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
36 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
37 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
38 |
S_Tz_Force2 |
Tz-составляющая силы на порте |
N |
39 |
S_Rx_Torque2 |
Rx-составляющая момента на порте |
N*m |
40 |
S_Ry_Torque2 |
Ry-составляющая момента на порте |
N*m |
41 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
42 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
43 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
44 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
45 |
A_Tz_LinearAcceleration2 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
46 |
A_Rx_AngularAcceleration2 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
47 |
A_Ry_AngularAcceleration2 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
48 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
49 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
50 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
51 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
52 |
X_Tz_LinerMotion2 |
Tz-составляющая линейного перемещения на порте |
m |
53 |
X_Rx_AngularMotion2 |
Rx-составляющая углового перемещения на порте; |
rad |
54 |
X_Ry_AngularMotion2 |
Ry-составляющая углового перемещения на порте; |
rad |
55 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
56 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель поступательной кинематической пары (TRANSM)
Компонент TRANSM (модуль Mechanics3D) реализует поступательную кинематическую пару между телами A и B, работающую с объектами геометрической привязки (P3D). Соединение допускает относительное перемещение тел только вдоль одной оси (например, ползун на направляющей). Вдоль оси движения действуют упругая и вязкая силы, задаваемые табличными зависимостями, а в поперечных направлениях и при вращении обеспечивается высокая жёсткость. Компонент применяется для моделирования направляющих скольжения в механических системах.
Проверка моделирования упруго-вязкого поступательного соединения между двумя телами при воздействии постоянной силы.
Начальные данные:
Схема тестирования:
Два геометрических тела Cylinder1 (цилиндр) и Pipe1 (трубка) с массами 1.0 кг соединены упруго-вязким поступательным соединением TRANSM1. Ось относительного перемещения совпадает с глобальной осью Z. Соединение запрещает относительное вращение и поперечные смещения (за счёт высокой жёсткости Krad и Kbend/Ktors). Ко второму телу Pipe1 подключен источник силы F3dXYZ1, создающий постоянное усилие 1 Н по оси Z. Первое тело Cylinder1 связано с землёй через Point2DOFs1, а второе — через Point2XYZs1 и Point2DOFs2. Оба тела имеют возможность двигаться только вдоль оси соединения. Сигналы перемещений Zb1 и Zb2 регистрируются на осциллографе Check.
Результат:
На графике Check показаны перемещения тел вдоль оси Z: TRANSM.Zb2 (для тела Pipe1) и TRANSM.Zb1 (для тела Cylinder1). Под действием постоянной силы 1 Н, приложенной к Pipe1, система приходит в движение:
перемещение Zb2 (второе тело) возрастает нелинейно, достигая значения около 2.5 м к моменту времени t = 3 с; перемещение Zb1 (первое тело) также возрастает нелинейно, но с меньшей скоростью, достигая значения около 2.0 м к концу моделирования.
Разница в перемещениях объясняется деформацией упруго-вязкой связи (Table1, Table2) и инерционными свойствами тел (массы по 1.0 кг). Динамика системы соответствует передаче усилия через соединение. Модуль работает корректно, обеспечивая поступательное движение тел вдоль заданной оси с заданными упругими и диссипативными характеристиками.
Схема теста
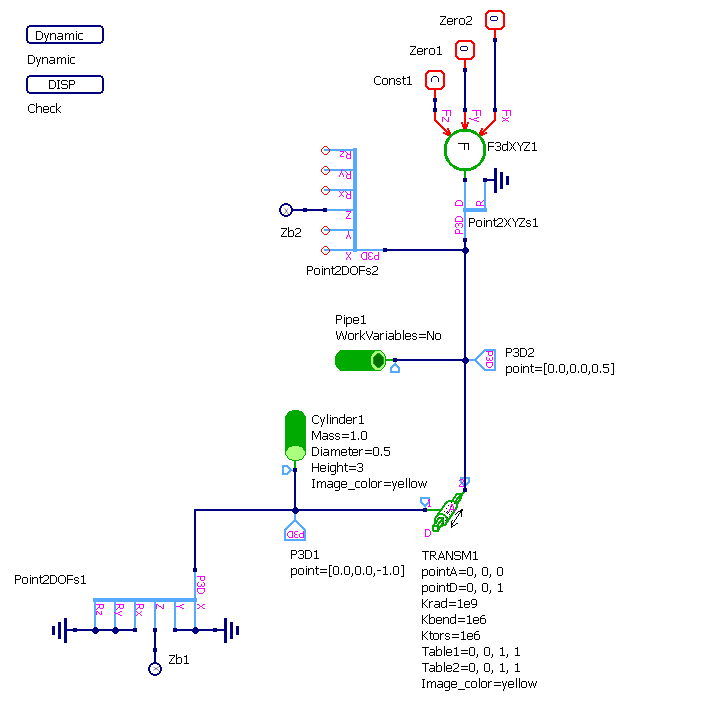
Рисунок 1 - Схема теста
Графики результатов теста
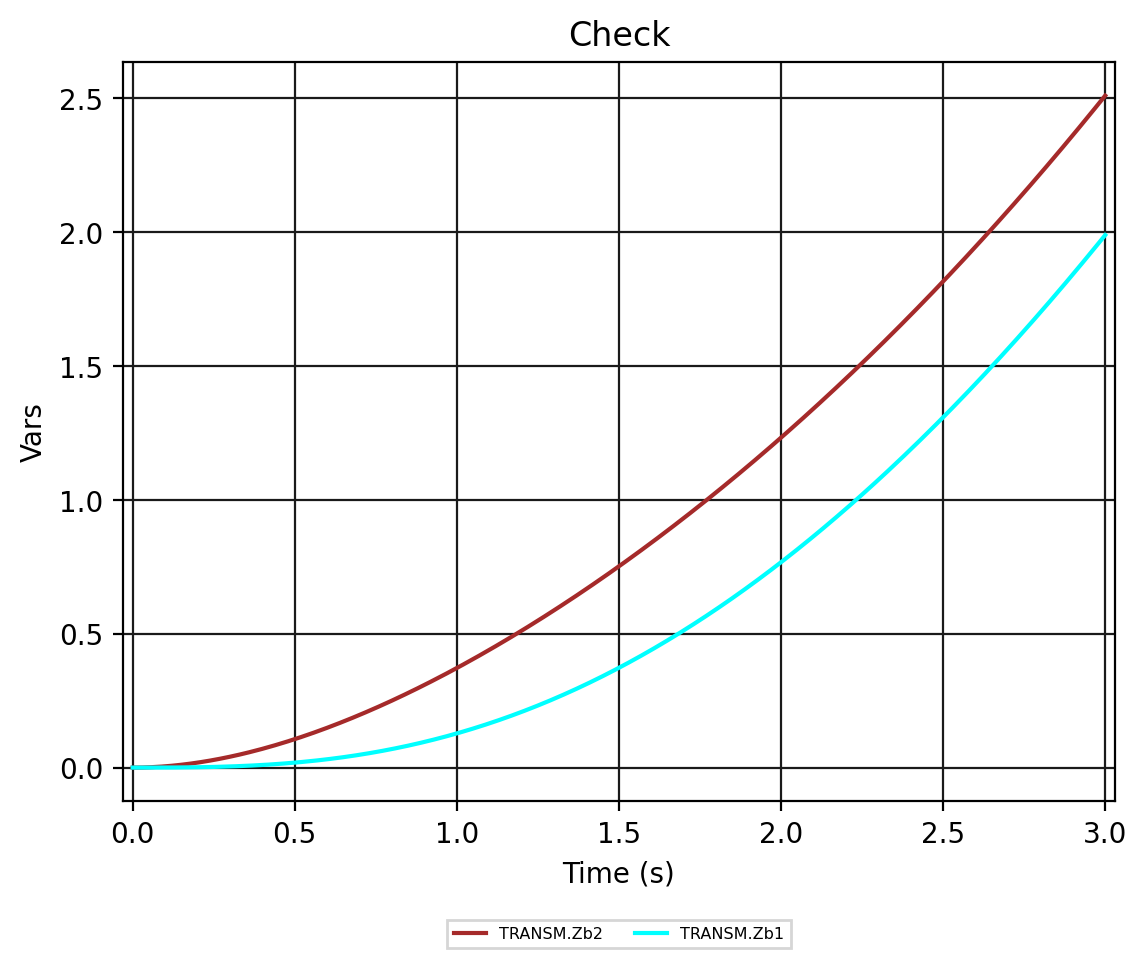
Рисунок 2 - TRANSM.Check (перемещения Zb2 и Zb1)