
Объект: MJ3D

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.MJ3D
Аннотация: Пространственный инерционный элемент, отражающий инерционные свойства произвольного твердого тела
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Point |
MECH3D |
Узел центра масс |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
mass |
real |
Масса |
kg |
1.0 |
2 |
moments |
InertiaMoment |
Главные моменты инерции относительно локальных осей |
kg*m**2 |
1.0e-3, 1.0e-3, 1.0-3 |
3 |
pointA |
pXYZ |
Начальные координаты трёхмерной точки A |
m |
0,0,0 |
4 |
pointB |
pXYZ |
Начальные координаты точки B, лежащей на оси Z ЛСК |
m |
0, 0, 1 |
5 |
pointC |
pXYZ |
Начальные координаты точки C, лежащей в плоскости XOZ ЛСК |
m |
1, 0, 1 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Tz_LinearSpeed1 |
Tz-составляющая линейной скорости на порте; |
m/s |
4 |
V_Rx_AngularSpeed1 |
Rx-составляющая угловой скорости на порте; |
rad/s |
5 |
V_Ry_AngularSpeed1 |
Ry-составляющая угловой скорости на порте; |
rad/s |
6 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
7 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
8 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
9 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
10 |
S_Tz_Force1 |
Tz-составляющая силы на порте |
N |
11 |
S_Rx_Torque1 |
Rx-составляющая момента на порте |
N*m |
12 |
S_Ry_Torque1 |
Ry-составляющая момента на порте |
N*m |
13 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
14 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
15 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
16 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
17 |
A_Tz_LinearAcceleration1 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
18 |
A_Rx_AngularAcceleration1 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
19 |
A_Ry_AngularAcceleration1 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
20 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
21 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
22 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
23 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
24 |
X_Tz_LinerMotion1 |
Tz-составляющая линейного перемещения на порте |
m |
25 |
X_Rx_AngularMotion1 |
Rx-составляющая углового перемещения на порте; |
rad |
26 |
X_Ry_AngularMotion1 |
Ry-составляющая углового перемещения на порте; |
rad |
27 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
28 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель пространственного инерционного элемента (MJ3D)
MJ3D — пространственный инерционный элемент, отражающий инерционные свойства произвольного твердого тела. Элемент обладает массой и главными моментами инерции относительно локальных осей. Используется для моделирования динамики твердого тела в трехмерном пространстве, расчета колебаний, переходных процессов и взаимодействия с упругими связями.
Проверка колебаний груза, прикрепленного к пружине, у которой закреплен второй конец.
Начальные данные:
Схема тестирования:
Груз массой 1.0 кг (MJ3D) прикреплен к пружине SV3DK. Второй конец пружины закреплен. В начальный момент грузу задано начальное смещение SN = 1.0. Система предоставлена свободным колебаниям. Перемещения груза по осям X, Y, Z снимаются через сплиттер Point2DOFs и выводятся на осциллограф Check.
Результат:
При нулевом растяжении сила со стороны пружины на груз из таблицы равна 0 Н. При перемещении 1 м сила со стороны пружины равна 100 Н. Жесткость пружины из таблицы k = 100 Н/м. Период колебаний груза массой 1 кг определяется формулой:
На графике представлены временные зависимости перемещений
MJ3D.X, MJ3D.Y, MJ3D.Z. Кривая MJ3D.X совершает
гармонические колебания с амплитудой 1 м и периодом примерно 0.628 с,
что соответствует расчетному значению. Кривые MJ3D.Y и MJ3D.Z
остаются нулевыми, так как колебания происходят только вдоль оси X.
Это подтверждает корректность работы элемента MJ3D при
моделировании колебаний груза на пружине.
Схема теста
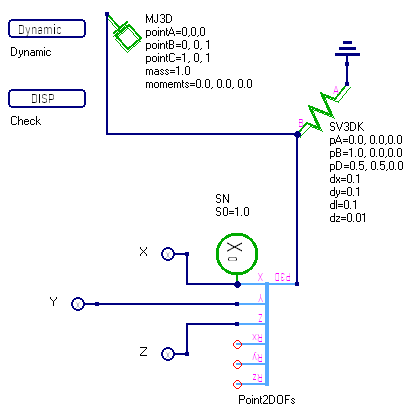
Рисунок 1 - Схема теста
График результата теста
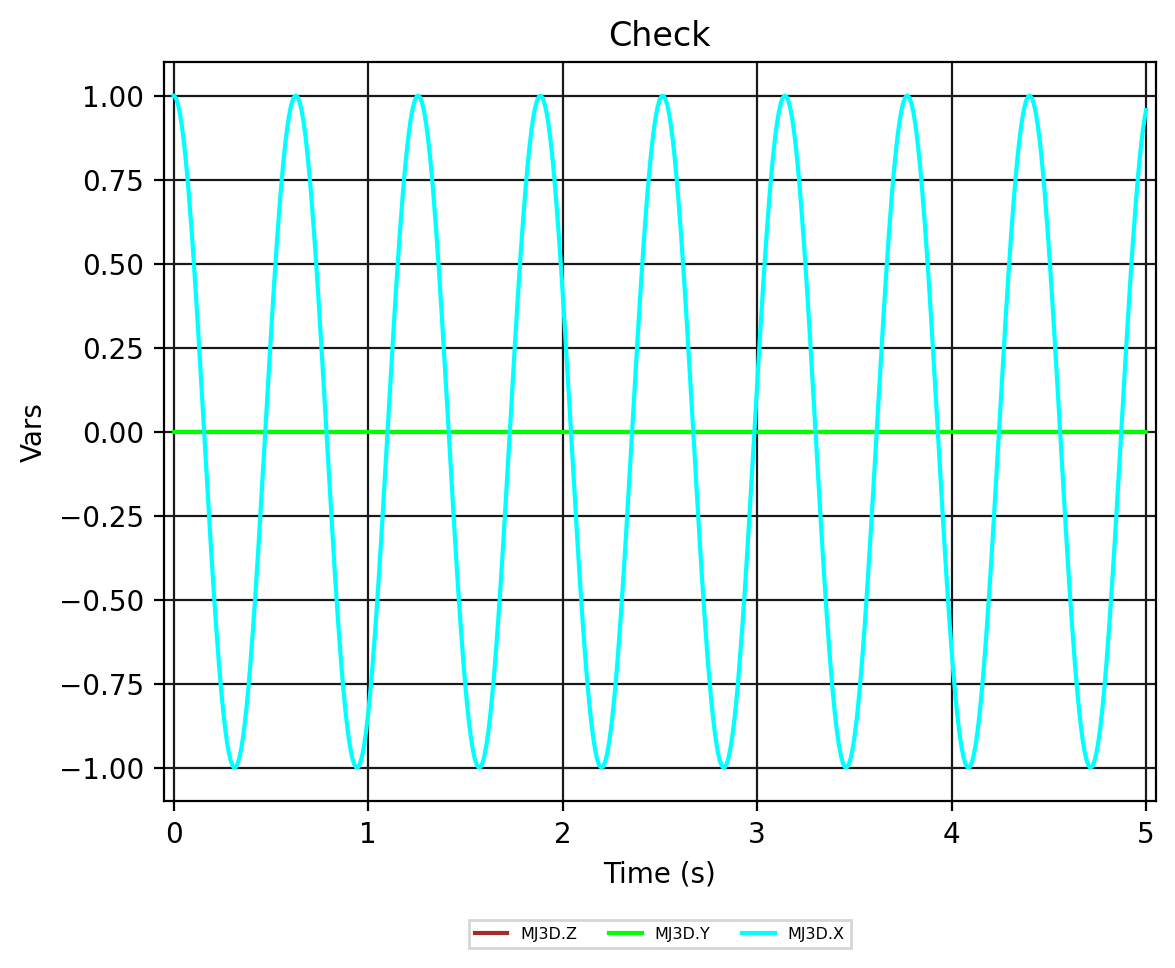
Рисунок 2 - MJ3D.Check