
Объект: CYLDRM

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.CYLDRM
Аннотация: Цилиндрическое соединение двух тел B1 и B2, работающее с геометрическим объектом привязки
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH3D |
3D механический порт, узел1 |
2 |
Port2 |
MECH3D |
3D механический порт, узел2 |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Image_color |
string |
Цвет изображение [red,green,blue1,white,yellow,lightblue,sandybrown,cyan1,red1,red4,gray], - |
yellow |
|
2 |
Kbend |
real |
Угловая (изгибная) жесткость связи, Н/м |
N/m |
1e6 |
3 |
Krad |
real |
Жесткость связи в радиальном направлении, м |
m |
1e9 |
4 |
Table1 |
Diagram |
Зависимость упругой силы от перемещения вдоль оси связи, (м,Н/м) … n точек |
0, 0, 1, 1 |
|
5 |
Table2 |
Diagram |
Зависимость вязкой силы от скорости перемещения вдоль оси связи, (м/c,Н·c/м) … n точек |
0, 0, 1, 1 |
|
6 |
Table3 |
Diagram |
Зависимость упругого крутящего момента от угла поворота вокруг оси относительного вращения,(радиан,Н·м/радиан) … n точек |
0, 0, 1, 1 |
|
7 |
Table4 |
Diagram |
Зависимость вязкого крутящего момента от угловой скорости вокруг оси шарнира |
0, 0, 1, 1 |
|
8 |
pointA |
pXYZ |
Начальные координаты точки A |
m |
1, 0, 0 |
9 |
pointD |
pXYZ |
Начальные координаты точки D, м |
m |
0, 0, 1 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Tz_LinearSpeed1 |
Tz-составляющая линейной скорости на порте; |
m/s |
4 |
V_Rx_AngularSpeed1 |
Rx-составляющая угловой скорости на порте; |
rad/s |
5 |
V_Ry_AngularSpeed1 |
Ry-составляющая угловой скорости на порте; |
rad/s |
6 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
7 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
8 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
9 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
10 |
S_Tz_Force1 |
Tz-составляющая силы на порте |
N |
11 |
S_Rx_Torque1 |
Rx-составляющая момента на порте |
N*m |
12 |
S_Ry_Torque1 |
Ry-составляющая момента на порте |
N*m |
13 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
14 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
15 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
16 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
17 |
A_Tz_LinearAcceleration1 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
18 |
A_Rx_AngularAcceleration1 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
19 |
A_Ry_AngularAcceleration1 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
20 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
21 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
22 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
23 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
24 |
X_Tz_LinerMotion1 |
Tz-составляющая линейного перемещения на порте |
m |
25 |
X_Rx_AngularMotion1 |
Rx-составляющая углового перемещения на порте; |
rad |
26 |
X_Ry_AngularMotion1 |
Ry-составляющая углового перемещения на порте; |
rad |
27 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
28 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
29 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
30 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
31 |
V_Tz_LinearSpeed2 |
Tz-составляющая линейной скорости на порте; |
m/s |
32 |
V_Rx_AngularSpeed2 |
Rx-составляющая угловой скорости на порте; |
rad/s |
33 |
V_Ry_AngularSpeed2 |
Ry-составляющая угловой скорости на порте; |
rad/s |
34 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
35 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
36 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
37 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
38 |
S_Tz_Force2 |
Tz-составляющая силы на порте |
N |
39 |
S_Rx_Torque2 |
Rx-составляющая момента на порте |
N*m |
40 |
S_Ry_Torque2 |
Ry-составляющая момента на порте |
N*m |
41 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
42 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
43 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
44 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
45 |
A_Tz_LinearAcceleration2 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
46 |
A_Rx_AngularAcceleration2 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
47 |
A_Ry_AngularAcceleration2 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
48 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
49 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
50 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
51 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
52 |
X_Tz_LinerMotion2 |
Tz-составляющая линейного перемещения на порте |
m |
53 |
X_Rx_AngularMotion2 |
Rx-составляющая углового перемещения на порте; |
rad |
54 |
X_Ry_AngularMotion2 |
Ry-составляющая углового перемещения на порте; |
rad |
55 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
56 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель цилиндрического соединения двух тел B1 и B2 (CYLDRM)
Модель описывает соединение двух абсолютно жёстких тел, допускающее относительное поступательное перемещение и вращение только вдоль одной пространственной оси (оси связи). Такое соединение эквивалентно цилиндрической направляющей: вдоль оси и вокруг неё воспроизводятся упругие и вязкие свойства связи, а относительные повороты вокруг остальных осей запрещены. Положение оси связи определяется текущей угловой ориентацией обоих тел; начальное её положение задаётся точкой D.
Моделирование упруго-вязкого цилиндрического шарнира между двумя твёрдыми телами.
Начальные данные:
Схема тестирования:
Два твёрдых тела MJ3D1 и MJ3D2 с массами 1.0 кг и моментами инерции (0.1, 0.1, 0.1) кг*м² соединены упруго-вязким цилиндрическим шарниром CYLDRM1. Ось связи проходит через точки A (0,-1,0) и D (0,1,0), то есть совпадает с осью Y. Соединение разрешает относительное перемещение вдоль оси Y и вращение вокруг неё. Относительные перемещения и повороты по остальным направлениям запрещены.
Для сопряжения шарнира с телами в схеме используются объекты привязки в 3D-пространстве P3D1 (point = [0.0, 1.5, 0.0]) и P3D2 (point = [0.0, -1.0, 0.0]), которые задают точки B1 и B2 соответственно. Дополнительно в схему введены вспомогательные элементы Ball1 и Ball2 (масса 0.0, цвета yellow и red), служащие для визуализации геометрических точек связи. Точка B1 принадлежит первому телу, точка B2 — второму. Соединение обладает высокой радиальной (1e9) и умеренной изгибной (1e6) жёсткостью, что делает его близким к идеальной направляющей. Продольные и крутильные свойства задаются четырьмя таблицами: упругой и вязкой для силы (Table1, Table2) и упругой и вязкой для момента (Table3, Table4).
Результат:
При относительном перемещении тел вдоль оси AD и повороте вокруг неё в соединении возникают упругие и вязкие силы и моменты, определяемые таблицами Table1–Table4. В нашем случае при коэффициентах 1 для всех зависимостей мы наблюдаем передачу движения и вращения между телами с соответствующими упруго-вязкими характеристиками. На графике представлены временные зависимости перемещений и скоростей тел B1 и B2 вдоль оси Y.
Vy1 и Vy2: Скорости тел B1 и B2. Кривые практически совпадают с небольшим фазовым отставанием, что свидетельствует о передаче движения через упруго-вязкую связь.
Y1 и Y2: Абсолютные перемещения тел B1 и B2. Присутствует линейный тренд (дрейф) в положительном направлении, что указывает на наличие постоянной составляющей силы. Кривые Y1 и Y2 близки, но имеют небольшое расхождение, обусловленное упруго-вязкими свойствами соединения (Table1, Table2).
Формулы для описания упруго-вязких свойств:
где: \(\Delta x\) — относительное перемещение вдоль оси, \(v\) — относительная скорость вдоль оси, \(\Delta \varphi\) — относительный угол поворота вокруг оси, \(\omega\) — относительная угловая скорость.
В текущем тесте используются линейные зависимости:
Схема теста
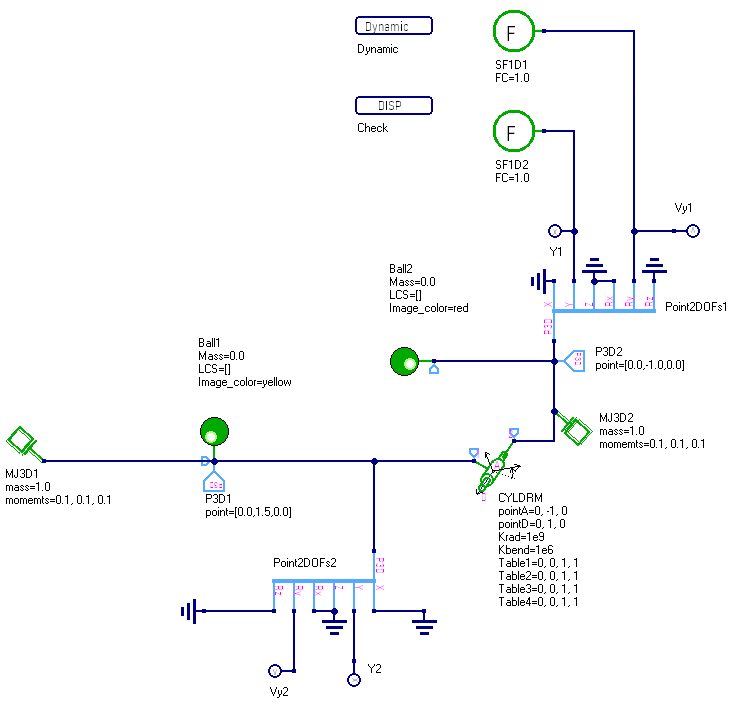
Рисунок 1 - Схема теста
Графики результатов теста
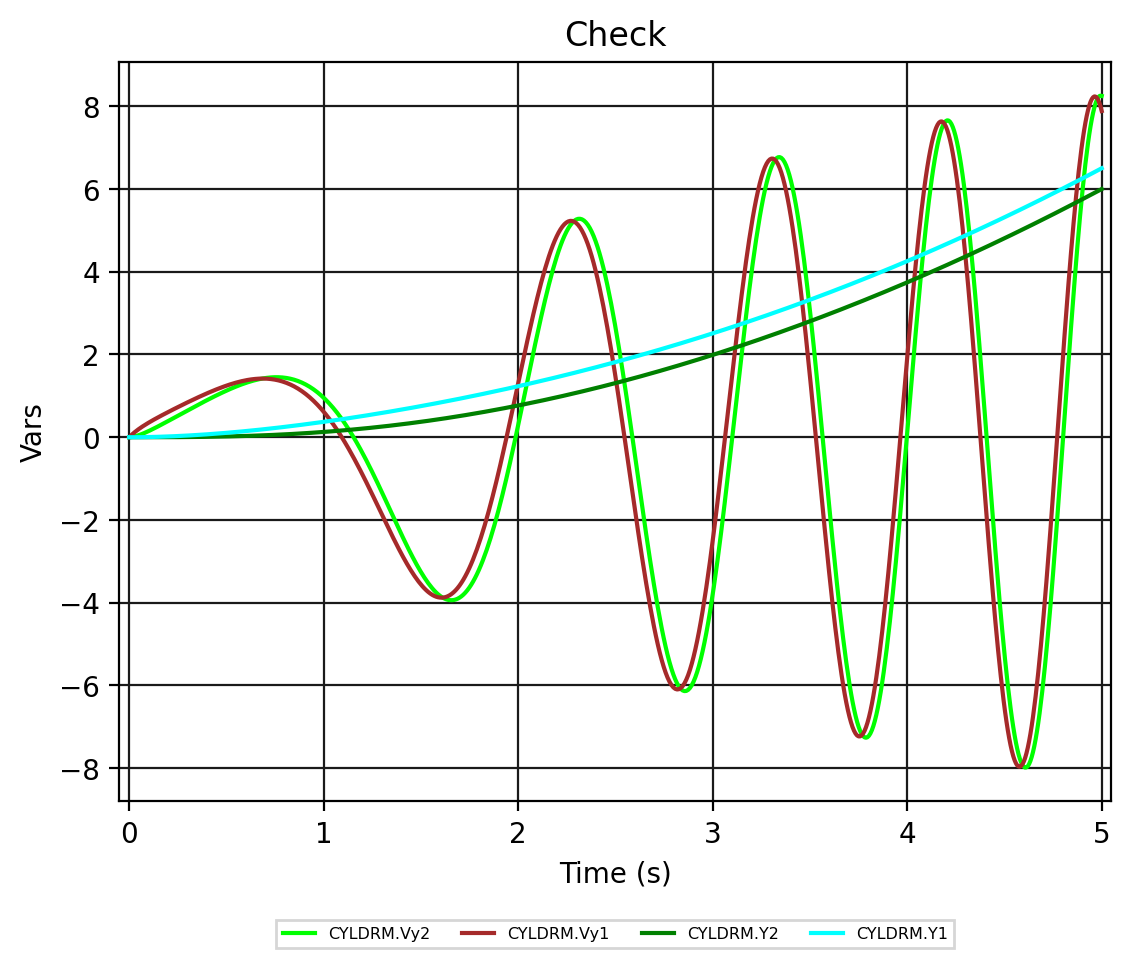
Рисунок 2 - CYLDRM.Check