
Объект: CYLDR

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.CYLDR
Аннотация: Цилиндрическое соединение двух тел B1 и B2
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH3D |
3D механический порт 1, движение тела B1 |
2 |
Port2 |
MECH3D |
3D механический порт 2, движение тела B2 |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Kbend |
real |
Угловая (изгибная) жесткость связи, Н·м/рад |
N*m/rad |
1e6 |
2 |
Krad |
real |
Жесткость связи в радиальном направлении, Н/м |
N/m |
1e9 |
3 |
Marker |
real |
Маркер (численная величина, отделяющая одну таблицу значений от другой), - |
17777 |
|
4 |
Table1 |
Diagram |
Зависимость упругой силы от перемещения вдоль оси связи, (м,Н/м) … n точек |
0, 0, 1, 1 |
|
5 |
Table2 |
Diagram |
Зависимость вязкой силы от скорости перемещения вдоль оси связи, (м/c,Н·c/м) … n точек |
0, 0, 1, 1 |
|
6 |
Table3 |
Diagram |
Зависимость упругого крутящего момента от угла поворота вокруг оси относительного вращения,(радиан,Н·м/радиан) … n точек |
0, 0, 1, 1 |
|
7 |
Table4 |
Diagram |
Зависимость вязкого крутящего момента от угловой скорости вокруг оси относительного вращения, (радиан/c,Н·м·с/радиан) |
0, 0, 1, 1 |
|
8 |
pointA |
pXYZ |
Начальные координаты центра шарнира (точка A), м |
m |
1, 0, 0 |
9 |
pointB1 |
pXYZ |
Начальные координаты тела B1, м |
m |
0, 0, 0 |
10 |
pointB2 |
pXYZ |
Начальные координаты тела B2, м |
m |
1, 1, 1 |
11 |
pointD |
pXYZ |
Начальные координаты точки D, определяющей ось шарнира, м |
m |
0, 0, 1 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Tz_LinearSpeed1 |
Tz-составляющая линейной скорости на порте; |
m/s |
4 |
V_Rx_AngularSpeed1 |
Rx-составляющая угловой скорости на порте; |
rad/s |
5 |
V_Ry_AngularSpeed1 |
Ry-составляющая угловой скорости на порте; |
rad/s |
6 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
7 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
8 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
9 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
10 |
S_Tz_Force1 |
Tz-составляющая силы на порте |
N |
11 |
S_Rx_Torque1 |
Rx-составляющая момента на порте |
N*m |
12 |
S_Ry_Torque1 |
Ry-составляющая момента на порте |
N*m |
13 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
14 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
15 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
16 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
17 |
A_Tz_LinearAcceleration1 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
18 |
A_Rx_AngularAcceleration1 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
19 |
A_Ry_AngularAcceleration1 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
20 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
21 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
22 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
23 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
24 |
X_Tz_LinerMotion1 |
Tz-составляющая линейного перемещения на порте |
m |
25 |
X_Rx_AngularMotion1 |
Rx-составляющая углового перемещения на порте; |
rad |
26 |
X_Ry_AngularMotion1 |
Ry-составляющая углового перемещения на порте; |
rad |
27 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
28 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
29 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
30 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
31 |
V_Tz_LinearSpeed2 |
Tz-составляющая линейной скорости на порте; |
m/s |
32 |
V_Rx_AngularSpeed2 |
Rx-составляющая угловой скорости на порте; |
rad/s |
33 |
V_Ry_AngularSpeed2 |
Ry-составляющая угловой скорости на порте; |
rad/s |
34 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
35 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
36 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
37 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
38 |
S_Tz_Force2 |
Tz-составляющая силы на порте |
N |
39 |
S_Rx_Torque2 |
Rx-составляющая момента на порте |
N*m |
40 |
S_Ry_Torque2 |
Ry-составляющая момента на порте |
N*m |
41 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
42 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
43 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
44 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
45 |
A_Tz_LinearAcceleration2 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
46 |
A_Rx_AngularAcceleration2 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
47 |
A_Ry_AngularAcceleration2 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
48 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
49 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
50 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
51 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
52 |
X_Tz_LinerMotion2 |
Tz-составляющая линейного перемещения на порте |
m |
53 |
X_Rx_AngularMotion2 |
Rx-составляющая углового перемещения на порте; |
rad |
54 |
X_Ry_AngularMotion2 |
Ry-составляющая углового перемещения на порте; |
rad |
55 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
56 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель цилиндрического соединения двух тел (CYLDR)
Компонент CYLDR реализует цилиндрическое соединение двух тел B1 и B2. Соединение допускает относительное поступательное перемещение тел вдоль заданной оси и их относительное вращение вокруг этой оси. Радиальные смещения и изгибные повороты ограничиваются высокой жесткостью (Krad, Kbend). Вдоль оси и вокруг неё могут действовать упругие и вязкие силы/моменты, задаваемые табличными зависимостями (Table1 – Table4). Применяется для моделирования шарниров, ползунов, цилиндрических пар в пространственных механизмах.
Проверка кинематики и динамики цилиндрического соединения при приложении постоянных сил к двум инерционным телам.
Начальные данные:
Схема тестирования:
Два инерционных тела M3D1 и M3D2 соединены цилиндрическим шарниром CYLDR. К телам приложены постоянные силы от источников SF1D1 и SF1D2. Степени свободы ограничены с помощью элементов Point2DOFs1 и Point2DOFs2 (закрепление относительно земли). Датчики регистрируют координаты (Y1, Y2) и скорости (Vy1, Vy2) тел по оси Y. Результаты выводятся на осциллограф Check.
Результат:
На графике Check показаны выходные сигналы CYLDR.Y1, CYLDR.Y2 (координаты) и CYLDR.Vy1, CYLDR.Vy2 (скорости).
Сигналы координат Y1 и Y2 линейно возрастают во времени, что свидетельствует о непрерывном движении тел вдоль разрешенной оси цилиндрического шарнира под действием приложенных сил. Сигналы скоростей Vy1 и Vy2 демонстрируют колебательный процесс с возрастающей амплитудой. Это указывает на возникновение динамической неустойчивости или параметрических колебаний в поперечном направлении, вызванных взаимодействием приложенных сил, инерционных свойств тел и заданной изгибной жесткости (Kbend). При этом высокая радиальная жесткость (Krad = 1e9) удерживает тела от поперечного смещения.
Модель корректно отражает кинематические ограничения цилиндрической пары (свободное движение вдоль оси) и воспроизводит сложную динамику системы при заданных воздействиях.
Схема теста
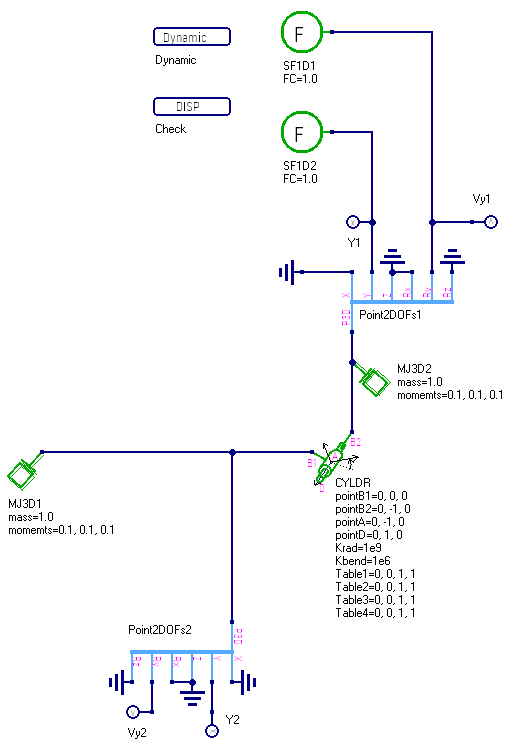
Рисунок 1 - Схема теста
Графики результатов теста
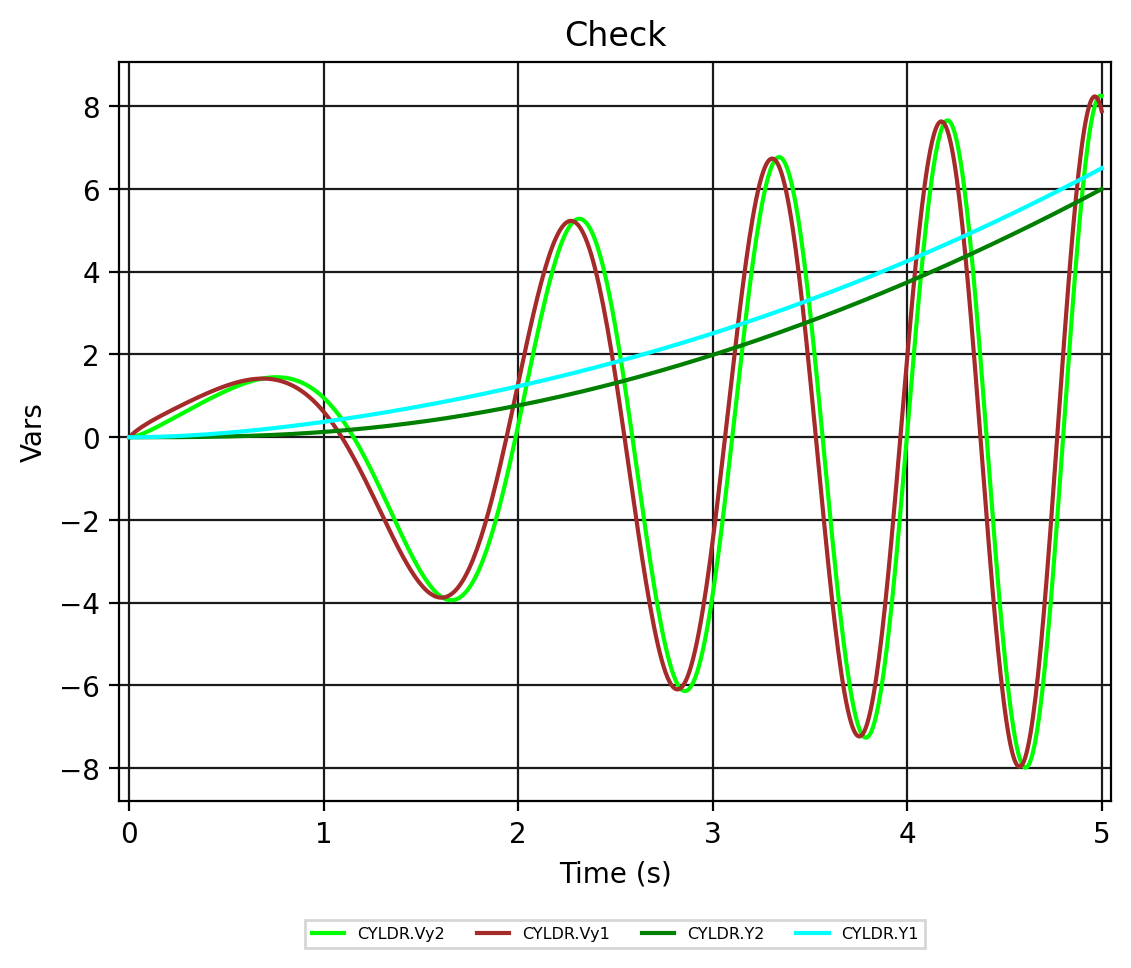
Рисунок 2 - CYLDR.Check (координаты Y1, Y2 и скорости Vy1, Vy2)