
Объект: KNSFT

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.KNSFT
Аннотация: Контакт сферы с точкой
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
nodeC |
XYZ |
Поступательная точки C контакта |
2 |
nodeO |
XYZ |
Поступательная точки O центра сферы |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
K |
real |
Нормальная жесткость контакта |
N/m |
1e6 |
2 |
R |
real |
Радиус сферы |
m |
1.0 |
3 |
Type |
real |
Тип контакта - внешний, внутренний |
1 |
|
4 |
pointC |
pXYZ |
Начальные координаты точки C контакта |
m |
0, 0, 0 |
5 |
pointO |
pXYZ |
Начальные координаты точки O центра сферы |
m |
1, 0, 0 |
Пример использования компонента
Модель контакта сферы с точкой (KNSFT)
Компонент KNSFT (модуль Mechanics3D) реализует модель контакта материальной точки со сферической поверхностью. Компонент позволяет моделировать как внешний (Type >= 0), так и внутренний (Type < 0) контакт, рассчитывая нормальную контактную силу, пропорциональную глубине внедрения и заданной жесткости K. Предусмотрены настройки координат точки контакта (pointC), центра сферы (pointO) и радиуса (R). Применяется в задачах динамики пространственных механизмов, для моделирования ударов и ограничений движения.
Проверка динамического контакта материальной точки со сферической поверхностью под действием силы тяжести.
Начальные данные:
Схема тестирования:
Материальная точка C с массой M=1.0 кг расположена в начальный момент времени в точке с координатами (0, 0, 2), то есть на высоте 2 метра над центром сферы. Сфера закреплена в пространстве, её центр находится в точке O(0,0,0), радиус R=1.0 м. Под действием силы тяжести FG, направленной вдоль оси Z вниз, точка C начинает свободное падение. При достижении сферической поверхности происходит контактное взаимодействие с элементом KNSFT1. Контактная сила включает только нормальную составляющую, пропорциональную жесткости K=1e6. Сфера выступает в роли жёсткого ограничителя (внешний контакт). Выходные сигналы регистрируются на осциллографе Check.
Результат:
На графике Check показаны сигналы KNSFT.XO (координата X центра сферы) и KNSFT.Z (вертикальная координата или внедрение). В соответствии с начальными условиями и работой алгоритма:
сигнал XO остается постоянным и равным 0.0 на протяжении всего времени моделирования; сигнал Z в начальный момент времени равен 0.0 (относительно начального положения или смещения), затем под действием силы тяжести начинает уменьшаться (точка падает), достигая значения –1.0 в момент времени t ≈ 0.45 с. Это соответствует достижению точкой верхней поверхности сферы (координата Z=1, смещение от начальной Z=2 равно –1.0); после возникновения упругой контактной силы точка отскакивает вверх, и сигнал Z возрастает, возвращаясь к значениям около –0.1 к моменту t ≈ 0.9 с.
Такое поведение соответствует упругому соударению точки со сферической преградой. Модуль работает корректно, моделируя контактное взаимодействие и последующий отскок.
Схема теста
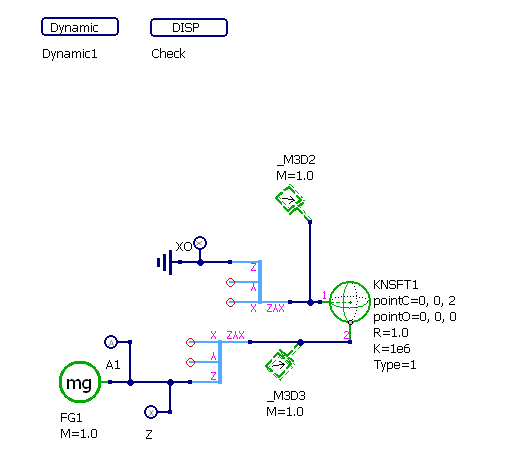
Рисунок 1 - Схема теста
Графики результатов теста
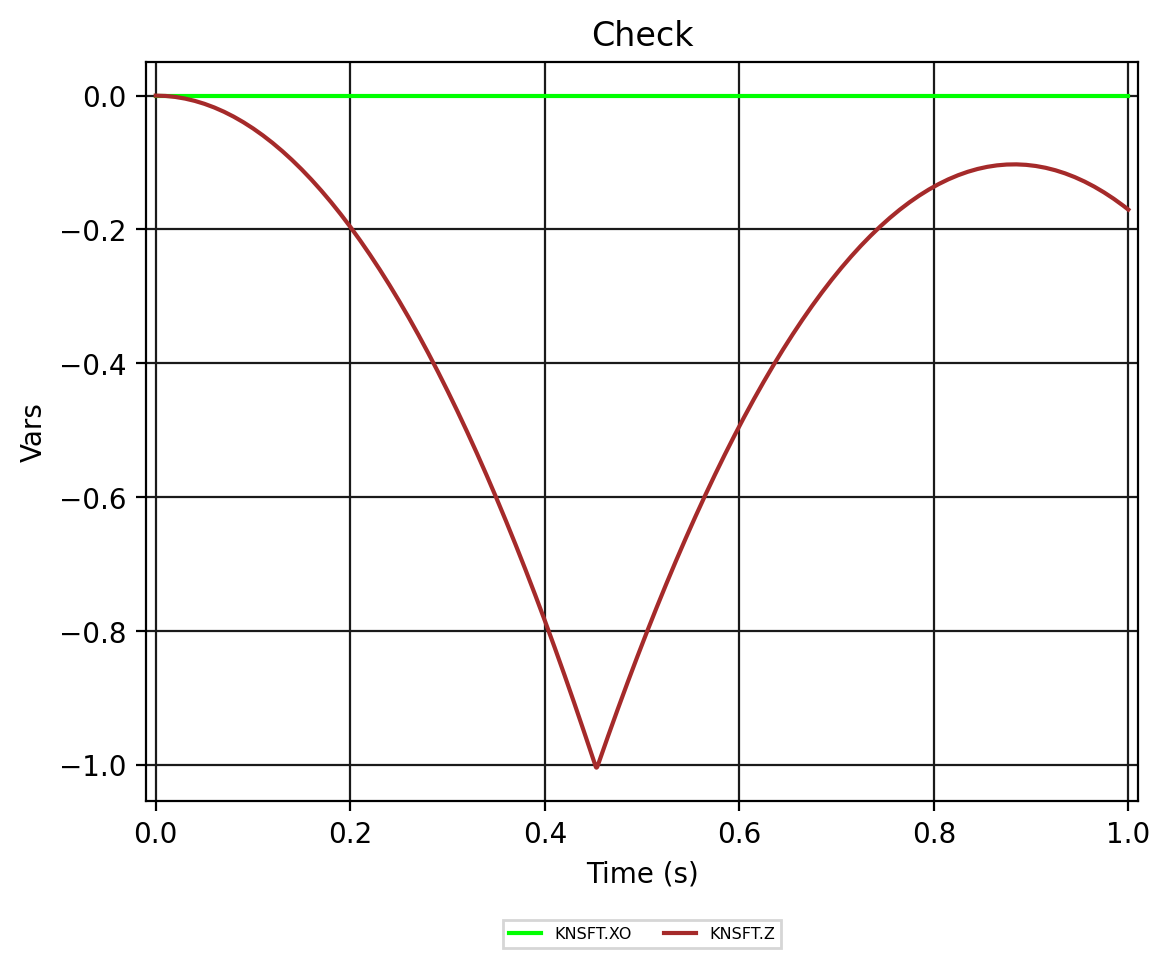
Рисунок 2 - KNSFT.Check (сигналы XO и Z)