
Объект: SR13D

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.SR13D
Аннотация: Упругая связь, позволяющая передать вращение между одномерным (или плоским) и пространственным элементами вокруг заданной пространственной оси
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH1D_R |
1D механический порт, 1d узел вращения. Первый элемент |
2 |
Port2 |
MECH3D |
3D механический порт, 3d узел. Второе тело |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
K |
real |
Жесткость связи на скручивание, Н/м |
N/m |
1e6 |
2 |
pointA |
pXYZ |
Координаты первой точки вектора вращения, м |
m |
0,0,0 |
3 |
pointB |
pXYZ |
Координаты второй точки вектора вращения, м |
m |
1,0,0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_AngularSpeed1 |
Угловая скорость на порте ; |
rad/s |
2 |
A_AngularAcceleration1 |
Угловое ускорение на порте ; |
rad/s**2 |
3 |
X_AngularMotion1 |
Угловое перемещение ; |
rad |
4 |
S_Torque1 |
Крутящий момент на порте ; |
N*m |
5 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
6 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
7 |
V_Tz_LinearSpeed2 |
Tz-составляющая линейной скорости на порте; |
m/s |
8 |
V_Rx_AngularSpeed2 |
Rx-составляющая угловой скорости на порте; |
rad/s |
9 |
V_Ry_AngularSpeed2 |
Ry-составляющая угловой скорости на порте; |
rad/s |
10 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
11 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
12 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
13 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
14 |
S_Tz_Force2 |
Tz-составляющая силы на порте |
N |
15 |
S_Rx_Torque2 |
Rx-составляющая момента на порте |
N*m |
16 |
S_Ry_Torque2 |
Ry-составляющая момента на порте |
N*m |
17 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
18 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
19 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
20 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
21 |
A_Tz_LinearAcceleration2 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
22 |
A_Rx_AngularAcceleration2 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
23 |
A_Ry_AngularAcceleration2 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
24 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
25 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
26 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
27 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
28 |
X_Tz_LinerMotion2 |
Tz-составляющая линейного перемещения на порте |
m |
29 |
X_Rx_AngularMotion2 |
Rx-составляющая углового перемещения на порте; |
rad |
30 |
X_Ry_AngularMotion2 |
Ry-составляющая углового перемещения на порте; |
rad |
31 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
32 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель упругой связи, передающей вращение между одномерным и пространственным элементами (SR13D)
Модель представляет собой систему, в которой вращательное движение передаётся между одномерным (1D) и пространственным (3D) элементами с помощью упругой связи. Передача осуществляется вокруг заданной пространственной оси, определяемой двумя точками.
Передача вращения от 1D-узла к 3D-телу через упругую связь.
Начальные данные:
Схема тестирования:
На первом порту (1D механический порт, узел вращения) к системе приложена сила величиной 5 Н. В этом же узле находится масса 1 кг. Под действием силы формируется движение, параметры которого контролируются с помощью датчиков перемещения и скорости, установленных в данном узле. Упругая связь передаёт вращение от одномерного элемента к пространственному, создавая упругий момент, пропорциональный относительному угловому смещению между элементами. На втором порту (3D механический порт, пространственный узел) расположен пространственный инерционный элемент массой 0.1 кг с небольшим моментом инерции. Этот элемент воспринимает передаваемое вращательное воздействие. В данном узле через сплиттер установлены датчики перемещения и скорости для контроля динамики движения по каждой оси. Ось вращения задаётся двумя точками в пространстве, что определяет направление передачи вращательного движения между элементами.
Результат:
Модель работает корректно в рамках физики упругой связи между одномерной и трехмерной средой. При расположении оси вращения строго по оси Y (0, 18, 0), система представляет собой классическую двухмассовую крутильную систему. Графики линий Vx, Vz, Sx, Sz сливаются с нулевой отметкой, а динамика описывается нарастанием скорости и угла поворота вокруг оси Y для 1D (V1, X1) и 3D (Vy, Sy) элементов, причем скорость 3D элемента будет плавно следует за скоростью 1D с небольшим запаздыванием из-за упругости.
Схема теста
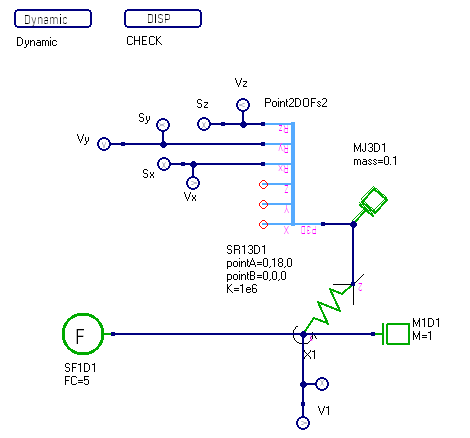
Рисунок 1 - Схема теста
График результата теста
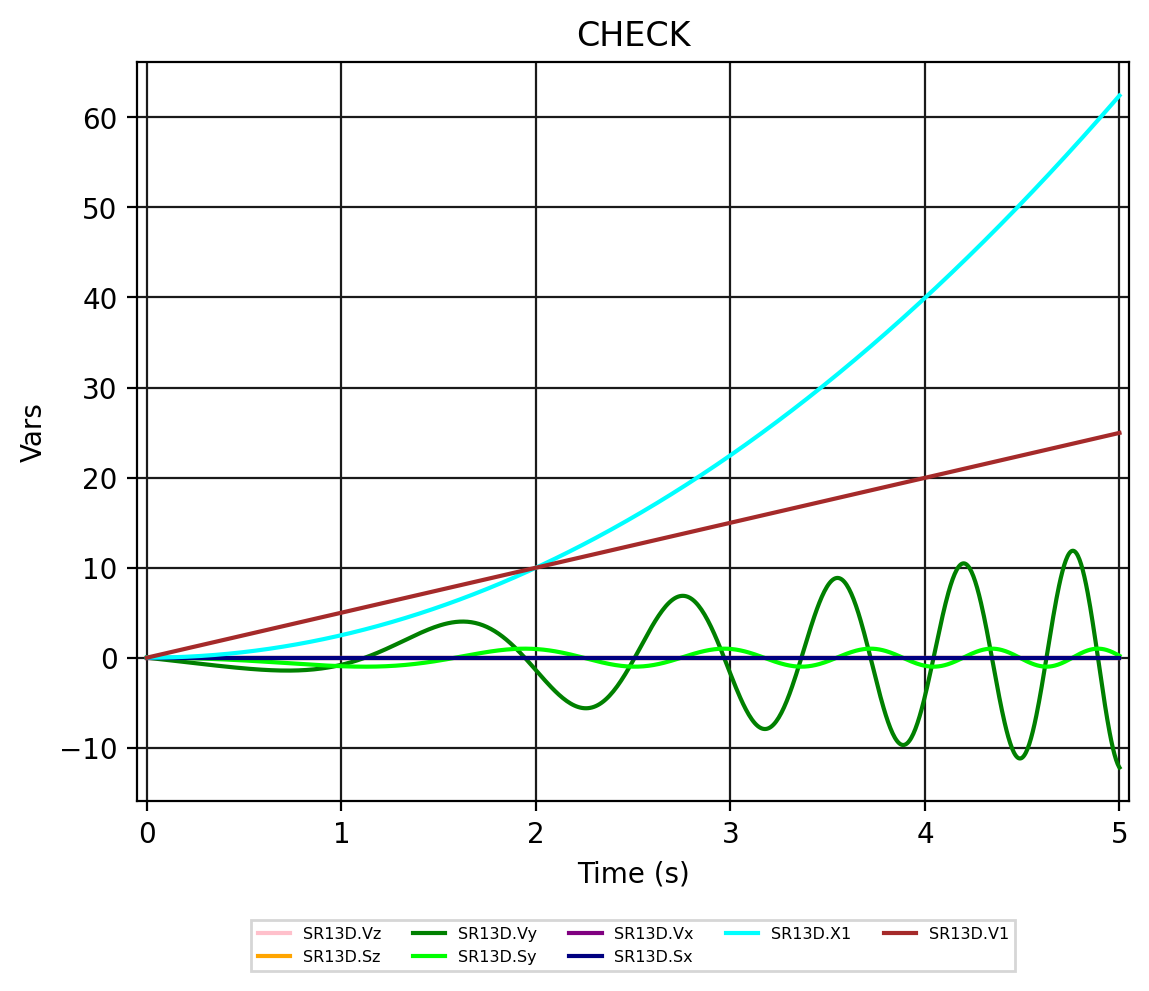
Рисунок 2 - SR13D.Check (угловые скорости V1, Vy и перемещения X1, Sy, а также Vx, Vz, Sx, Sz)