
Объект: SV3DK

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.SV3DK
Аннотация: 3D упругая связь по поступательным и вращательным координатам
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
PointA |
MECH3D |
Узел1 |
2 |
PointB |
MECH3D |
Узел2 |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
dl |
real |
Крутильная податливость вокруг оси z“ |
rad/(N*m) |
0.1 |
2 |
dx |
real |
Поперечная податливость в направлении оси x“ |
m/N |
0.1 |
3 |
dy |
real |
Поперечная податливость в направлении оси y“ |
m/N |
0.1 |
4 |
dz |
real |
Продольная податливость в направлении оси z“ |
m/N |
0.1 |
5 |
pA |
pXYZ |
Начальные координаты первого связываемого тела |
m |
0.0, 0.0,0.0 |
6 |
pB |
pXYZ |
Начальные координаты второго связываемого тела |
m |
1.0, 0.0,0.0 |
7 |
pD |
pXYZ |
Начальные координаты вспомогательной точки D, определяющей совместно с точками A и B первую главную плоскость инерции поперечного сечения (плоскость расположения локальной оси X“) |
m |
1.0, 1.0,0.0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Tz_LinearSpeed1 |
Tz-составляющая линейной скорости на порте; |
m/s |
4 |
V_Rx_AngularSpeed1 |
Rx-составляющая угловой скорости на порте; |
rad/s |
5 |
V_Ry_AngularSpeed1 |
Ry-составляющая угловой скорости на порте; |
rad/s |
6 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
7 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
8 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
9 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
10 |
S_Tz_Force1 |
Tz-составляющая силы на порте |
N |
11 |
S_Rx_Torque1 |
Rx-составляющая момента на порте |
N*m |
12 |
S_Ry_Torque1 |
Ry-составляющая момента на порте |
N*m |
13 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
14 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
15 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
16 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
17 |
A_Tz_LinearAcceleration1 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
18 |
A_Rx_AngularAcceleration1 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
19 |
A_Ry_AngularAcceleration1 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
20 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
21 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
22 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
23 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
24 |
X_Tz_LinerMotion1 |
Tz-составляющая линейного перемещения на порте |
m |
25 |
X_Rx_AngularMotion1 |
Rx-составляющая углового перемещения на порте; |
rad |
26 |
X_Ry_AngularMotion1 |
Ry-составляющая углового перемещения на порте; |
rad |
27 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
28 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
29 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
30 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
31 |
V_Tz_LinearSpeed2 |
Tz-составляющая линейной скорости на порте; |
m/s |
32 |
V_Rx_AngularSpeed2 |
Rx-составляющая угловой скорости на порте; |
rad/s |
33 |
V_Ry_AngularSpeed2 |
Ry-составляющая угловой скорости на порте; |
rad/s |
34 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
35 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
36 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
37 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
38 |
S_Tz_Force2 |
Tz-составляющая силы на порте |
N |
39 |
S_Rx_Torque2 |
Rx-составляющая момента на порте |
N*m |
40 |
S_Ry_Torque2 |
Ry-составляющая момента на порте |
N*m |
41 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
42 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
43 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
44 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
45 |
A_Tz_LinearAcceleration2 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
46 |
A_Rx_AngularAcceleration2 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
47 |
A_Ry_AngularAcceleration2 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
48 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
49 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
50 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
51 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
52 |
X_Tz_LinerMotion2 |
Tz-составляющая линейного перемещения на порте |
m |
53 |
X_Rx_AngularMotion2 |
Rx-составляющая углового перемещения на порте; |
rad |
54 |
X_Ry_AngularMotion2 |
Ry-составляющая углового перемещения на порте; |
rad |
55 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
56 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель 3D упругой связи по поступательным и вращательным координатам (SV3DK)
Объект SV3DK — 3D упругая связь по поступательным и вращательным координатам. Модель описывает пространственную упругую связь между двумя твёрдыми телами. Связь учитывает поступательные и вращательные податливости по всем трём координатным осям и рассматривается как линейно-упругая (без учёта нелинейных эффектов, гистерезиса или зазоров). Модель предназначена для моделирования упругого взаимодействия элементов конструкции, где важна анизотропия жёсткостных характеристик в разных направлениях. Состояние связи определяется взаимным положением связываемых тел и их относительными смещениями (линейными и угловыми) в пространстве.
Оценка крутильной податливости модели SV3DK.
Начальные данные:
Схема тестирования:
Один конец связи SV3DK1 закреплён (точка A). На свободном конце (точка B) закреплена масса MJ3D1 с моментом инерции. К массе приложен постоянный крутящий момент FC = 1 от источника SF1D1 вокруг оси Z. Под действием момента свободный конец с массой поворачивается вокруг оси Z на некоторый угол. Этот поворот вызывает крутильную деформацию упругого элемента вдоль оси Z“, а упругий элемент создаёт восстанавливающий момент, пропорциональный углу закручивания (закон Гука для кручения). Таким образом создаются колебания. (где Z — это направление внешнего воздействия в глобальной системе, а
Z“ — это локальная ось деформируемого элемента).
Результат:
Под действием момента, создаваемого силой FС, свободный конец с массой поворачивается вокруг оси Z на некоторый угол. Этот поворот вызывает крутильную деформацию упругого элемента вдоль оси Z“, а упругий элемент создаёт восстанавливающий момент, пропорциональный углу закручивания (закон Гука для кручения). Таким образом создаются колебания.
На графике представлена временная зависимость переменной X1. Кривая имеет колебательный характер с амплитудой примерно 0.25 и периодом около 2 с. Колебания слабо затухают, что соответствует упругой связи с малой вязкостью. Это подтверждает корректность работы модели SV3DK при моделировании крутильных колебаний.
Формула для крутильных колебаний:
где: \(M\) — крутящий момент, \(k_{\varphi}\) — крутильная жёсткость, \(\varphi\) — угол закручивания, \(I\) — момент инерции, \(T\) — период колебаний.
Крутильная податливость \(dl = 0.1\) мН⁻¹ \(\Rightarrow k_{\varphi} = \frac{1}{dl} = 10\) Н·м/рад, \(I \approx 0.1\) кг·м² (по умолчанию).
Схема теста
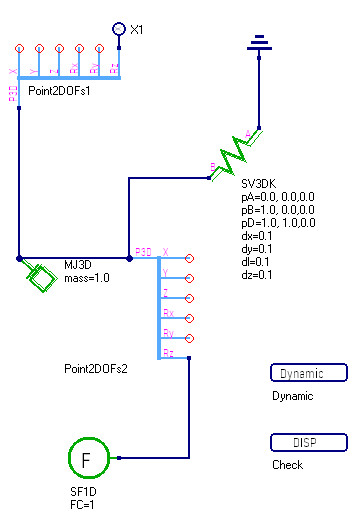
Рисунок 1 - Схема теста
График результата теста
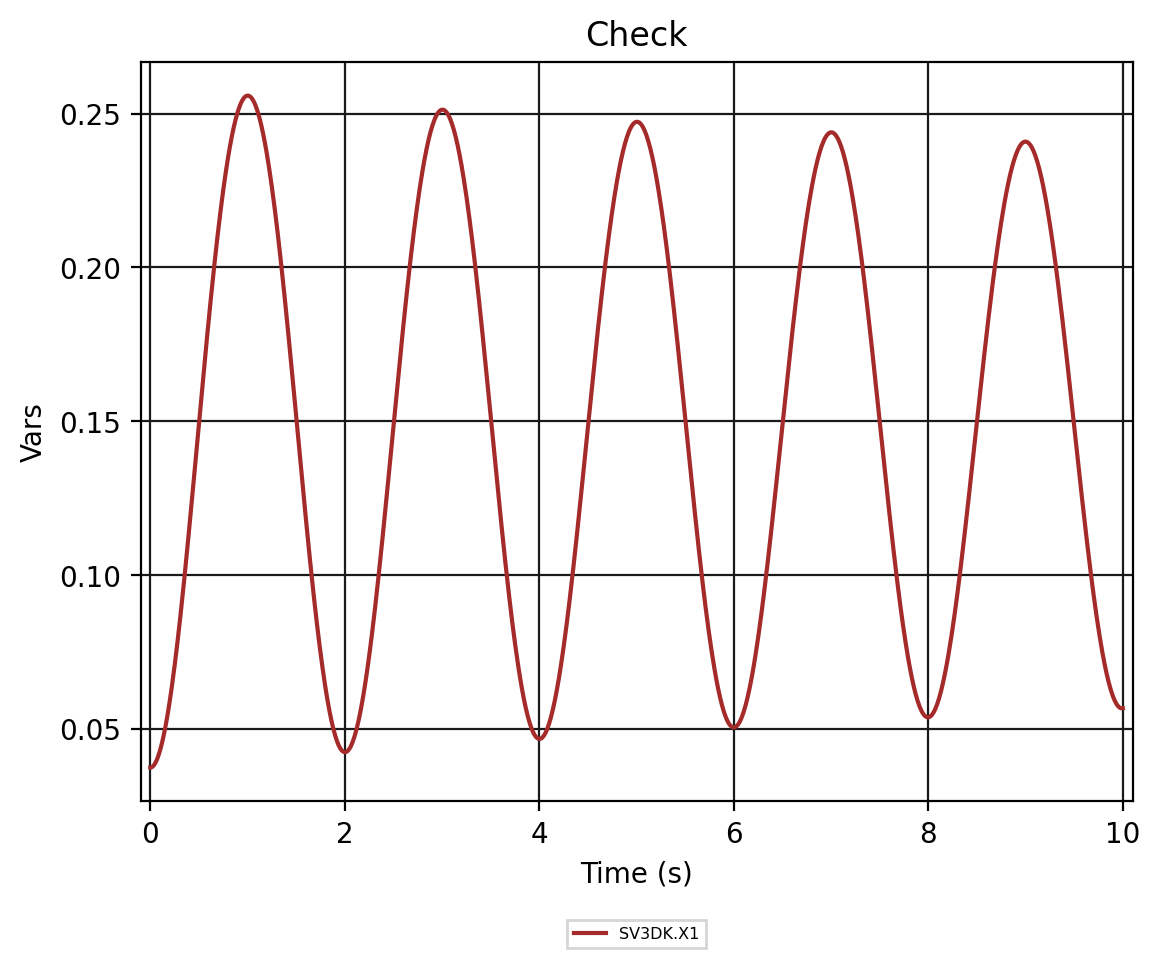
Рисунок 2 - SV3DK.Check (угловое перемещение X1)