
Объект: ROT3M

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.ROT3M
Аннотация: Сферический шарнир между телами A и B, работающий с геометрическим объектом привязки
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH3D |
3D механический порт, движение тела A |
2 |
Port2 |
MECH3D |
3D механический порт, движение тела B |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Image_color |
string |
Цвет изображение [red,green,blue1,white,yellow,lightblue,sandybrown,cyan1,red1,red4,gray], - |
yellow |
|
2 |
Krad |
real |
Линейная жесткость шарнира в направлении любой оси, Н/м |
N/m |
1e9 |
3 |
Table1 |
Diagram |
Зависимость упругого крутящего момента от угла поворота вокруг оси Х, (радиан,Н·м)…n точек |
N*m |
0, 0, 1, 1 |
4 |
Table2 |
Diagram |
Зависимость вязкого крутящего момента от угловой скорости вокруг оси X, (радиан/с,Н·м·с/радиан)…n точек |
m/s |
0, 0, 1, 1 |
5 |
Table3 |
Diagram |
Зависимость упругого крутящего момента от угла поворота вокруг оси Y, (радиан,Н·м)…n точек |
N*m |
0, 0, 1, 1 |
6 |
Table4 |
Diagram |
Зависимость вязкого крутящего момента от угловой скорости вокруг оси Y,(радиан/c,Н·м·c/радиан)…n точек |
m/s |
0, 0, 1, 1 |
7 |
Table5 |
Diagram |
Зависимость упругого крутящего момента от угла поворота вокруг оси Z, (радиан,Н·м)…n точек |
N*m |
0, 0, 1, 1 |
8 |
Table6 |
Diagram |
Зависимость вязкого крутящего момента от угловой скорости вокруг оси Z, (радиан/c,Н·м·c/радиан)…n точек |
m/s |
0, 0, 1, 1 |
9 |
pointA |
pXYZ |
Начальные координаты центра шарнира (точка A), м; м; м |
m |
1, 0, 0 |
10 |
pointC |
pXYZ |
Начальные координаты точки, определяющей плоскость xAz шарнира (точка C), м; м; м |
m |
0, 1, 1 |
11 |
pointD |
pXYZ |
Начальные координаты точки, определяющей ось шарнира Az (точка D), м; м; м |
m |
0, 0, 1 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Tz_LinearSpeed1 |
Tz-составляющая линейной скорости на порте; |
m/s |
4 |
V_Rx_AngularSpeed1 |
Rx-составляющая угловой скорости на порте; |
rad/s |
5 |
V_Ry_AngularSpeed1 |
Ry-составляющая угловой скорости на порте; |
rad/s |
6 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
7 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
8 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
9 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
10 |
S_Tz_Force1 |
Tz-составляющая силы на порте |
N |
11 |
S_Rx_Torque1 |
Rx-составляющая момента на порте |
N*m |
12 |
S_Ry_Torque1 |
Ry-составляющая момента на порте |
N*m |
13 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
14 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
15 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
16 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
17 |
A_Tz_LinearAcceleration1 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
18 |
A_Rx_AngularAcceleration1 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
19 |
A_Ry_AngularAcceleration1 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
20 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
21 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
22 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
23 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
24 |
X_Tz_LinerMotion1 |
Tz-составляющая линейного перемещения на порте |
m |
25 |
X_Rx_AngularMotion1 |
Rx-составляющая углового перемещения на порте; |
rad |
26 |
X_Ry_AngularMotion1 |
Ry-составляющая углового перемещения на порте; |
rad |
27 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
28 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
29 |
V_Tx_LinearSpeed2 |
Tx-составляющая линейной скорости на порте; |
m/s |
30 |
V_Ty_LinearSpeed2 |
Ty-составляющая линейной скорости на порте; |
m/s |
31 |
V_Tz_LinearSpeed2 |
Tz-составляющая линейной скорости на порте; |
m/s |
32 |
V_Rx_AngularSpeed2 |
Rx-составляющая угловой скорости на порте; |
rad/s |
33 |
V_Ry_AngularSpeed2 |
Ry-составляющая угловой скорости на порте; |
rad/s |
34 |
V_Rz_AngularSpeed2 |
Rz-составляющая угловой скорости на порте; |
rad/s |
35 |
ROUT_LinearSpeed2 |
Модуль вектора линейной скорости на порте; |
m/s |
36 |
S_Tx_Force2 |
Tx-составляющая силы на порте |
N |
37 |
S_Ty_Force2 |
Ty-составляющая силы на порте |
N |
38 |
S_Tz_Force2 |
Tz-составляющая силы на порте |
N |
39 |
S_Rx_Torque2 |
Rx-составляющая момента на порте |
N*m |
40 |
S_Ry_Torque2 |
Ry-составляющая момента на порте |
N*m |
41 |
S_Rz_Torque2 |
Rz-составляющая момента на порте |
N*m |
42 |
ROUT_Force2 |
Модуль вектора силы на порте |
N |
43 |
A_Tx_LinearAcceleration2 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
44 |
A_Ty_LinearAcceleration2 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
45 |
A_Tz_LinearAcceleration2 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
46 |
A_Rx_AngularAcceleration2 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
47 |
A_Ry_AngularAcceleration2 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
48 |
A_Rz_AngularAcceleration2 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
49 |
ROUT_LinearAcceleration2 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
50 |
X_Tx_LinerMotion2 |
Tx-составляющая линейного перемещения на порте |
m |
51 |
X_Ty_LinerMotion2 |
Ty-составляющая линейного перемещения на порте |
m |
52 |
X_Tz_LinerMotion2 |
Tz-составляющая линейного перемещения на порте |
m |
53 |
X_Rx_AngularMotion2 |
Rx-составляющая углового перемещения на порте; |
rad |
54 |
X_Ry_AngularMotion2 |
Ry-составляющая углового перемещения на порте; |
rad |
55 |
X_Rz_AngularMotion2 |
Rz-составляющая углового перемещения на порте; |
rad |
56 |
ROUT_LinerMotion2 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель сферического шарнира между телами A и B (ROT3M)
Объект ROT3M представляет собой сферический шарнир между телами A и B, работающий с геометрическим объектом привязки. Элемент предназначен для моделирования шарнирного соединения, которое передаёт усилия между двумя телами и позволяет задавать жесткость в направлении любой оси, а также табличные зависимости угловых моментов от углов поворота и угловых скоростей вокруг осей X, Y и Z. Используется в механических системах для расчёта пространственной кинематики и динамики соединений.
Проверка моделирования сферического шарнира между телами A и B с заданными начальными координатами и параметрами жесткости.
Начальные данные:
Модель воспроизводит свойства соединения двух абсолютно жёстких тел, движущихся в пространстве, при котором второе тело может свободно вращаться вокруг трёх взаимно перпендикулярных осей, жёстко связанных с первым. Такое соединение эквивалентно сферическому шарниру. В точке соединения задаются упругие и вязкие характеристики связи при вращении вокруг разрешённых осей.
Начальное положение оси z задаётся точками A и D, а плоскости Az — точками A, C и D.
- Характеристики связи:
Крутильная жёсткость — зависимость упругого момента от угла поворота вокруг осей x, y, z.
Крутильная вязкость — зависимость диссипативного момента от угловой скорости вокруг тех же осей.
Относительные перемещения по всем осям и вращение вокруг оси y минимизируются большой осевой жёсткостью: \(K = K_x = K_y = K_z\).
Тест: Выпрямление шарнира из согнутого положения и его дальнейшее растяжение при действии силы, представляющей из себя ломаную. Также в этом тесте реализована условная визуализация движения шарнира с помощью P3D (объект привязки в 3D-пространстве), Cylinder (Однородный цилиндр) и LCS (Локальная СК).
Параметры теста:
Схема тестирования: Шарнир изначально образовывал прямой угол с плечом, закреплённым в точке 1. Приложенная внешняя сила выпрямила его практически вдоль одной прямой, при этом смещение близко к длине плеча шарнира 2 и равно 0.997 м. После выпрямления шарнир ведёт себя как линейная растягивающаяся пружина.
Закон Гука для растяжения/сжатия упругого стержня имеет вид:
- Где:
\(F\) — сила упругости (в данном случае приложенная внешняя сила), Н;
\(K\) — линейная жёсткость шарнира, Н/м;
\(\Delta L\) — абсолютное удлинение (линейное растяжение), м.
- Результат моделирования:
Графики показаний датчиков полностью подтверждают аналитическую верификацию по закону Гука. В контрольной точке времени (\(t = 4\) с) датчик фиксирует точное линейное удлинение шарнира, равное 0.002 м, а на этапе максимального нагружения (\(t = 8\) с) величина деформации стабильно выходит на полку 0.2 м, доказывая высокую точность работы математической модели сферического сочленения.
Схема теста
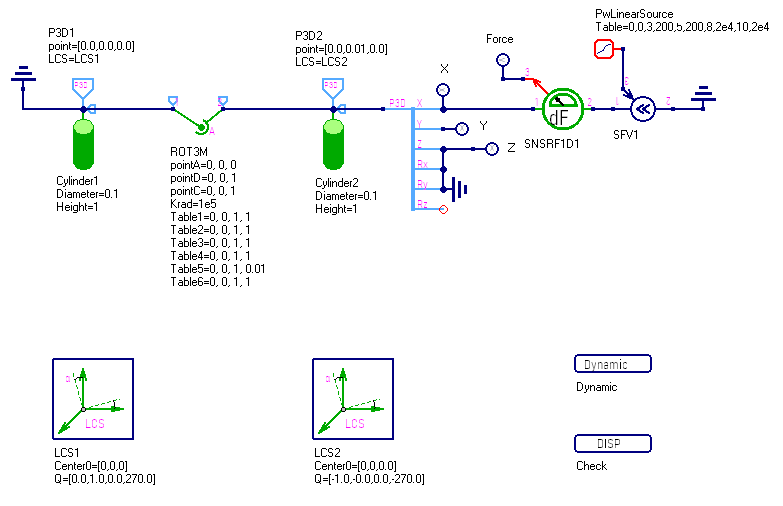
Рисунок 1 - Схема теста
График результата теста
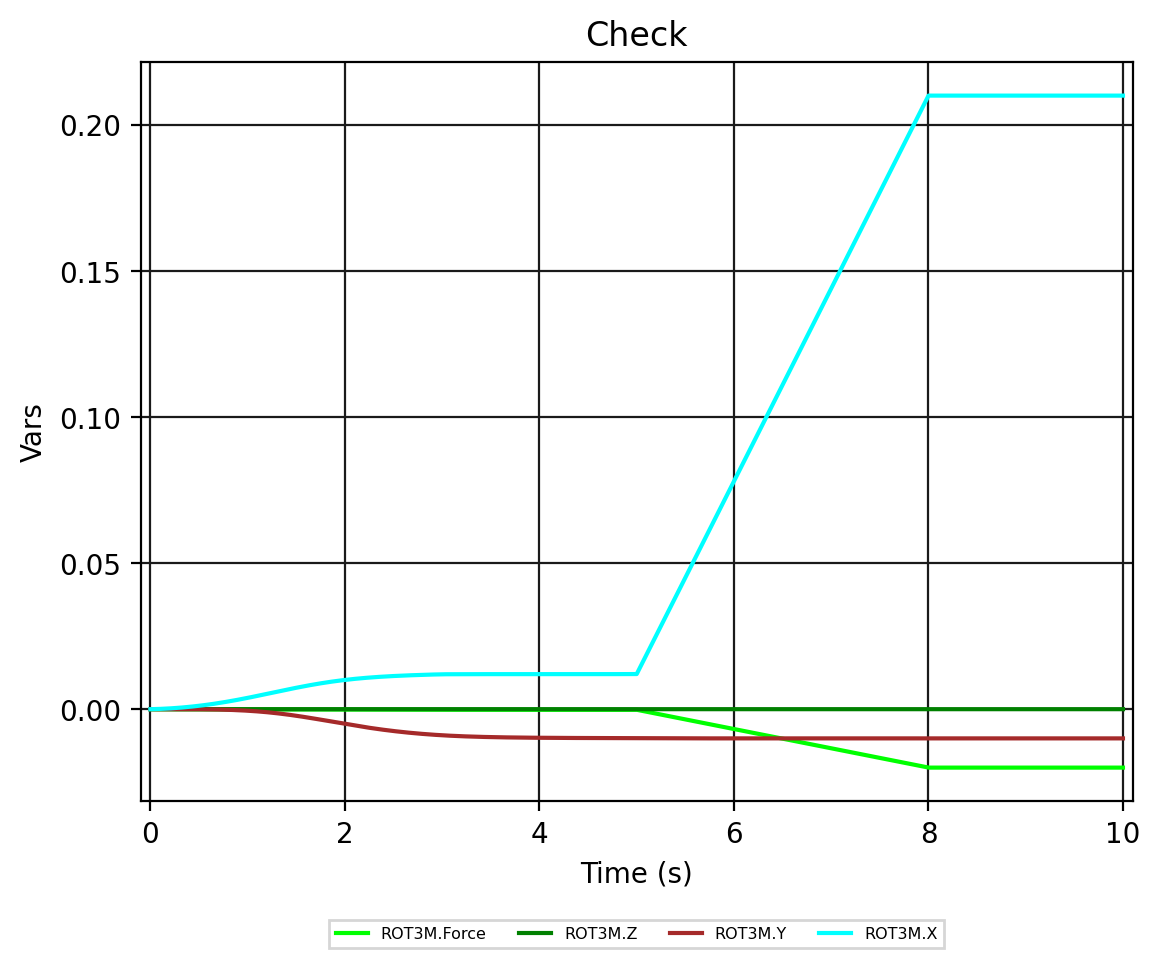
Рисунок 2 - ROT3M.Check