
Объект: MJ3E

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.MJ3E
Аннотация: Пространственный инерционный элемент со смещенным положением центра масс
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
nodeP |
MECH3D |
Точка P, с которой связана степени свободы элемента |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Js |
InertiaMoment |
Главные моменты инерции относительно главных центральных осей X“, Y“, Z“, имеющих начало в точке A |
kg*m**2 |
1.0e-3, 1.0e-3, 1.0e-3 |
2 |
M |
real |
Масса |
kg |
1.0 |
3 |
pointA |
pXYZ |
Начальные координаты центра масс |
m |
0, 0, 0 |
4 |
pointB |
pXYZ |
Начальные координаты вспомогательной точки B |
m |
1, 0, 0 |
5 |
pointC |
pXYZ |
Начальные координаты вспомогательной точки C |
m |
0, 1, 0 |
6 |
pointP |
pXYZ |
Начальные координаты точки P |
m |
0, 0, 0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Tz_LinearSpeed1 |
Tz-составляющая линейной скорости на порте; |
m/s |
4 |
V_Rx_AngularSpeed1 |
Rx-составляющая угловой скорости на порте; |
rad/s |
5 |
V_Ry_AngularSpeed1 |
Ry-составляющая угловой скорости на порте; |
rad/s |
6 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
7 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
8 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
9 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
10 |
S_Tz_Force1 |
Tz-составляющая силы на порте |
N |
11 |
S_Rx_Torque1 |
Rx-составляющая момента на порте |
N*m |
12 |
S_Ry_Torque1 |
Ry-составляющая момента на порте |
N*m |
13 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
14 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
15 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
16 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
17 |
A_Tz_LinearAcceleration1 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
18 |
A_Rx_AngularAcceleration1 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
19 |
A_Ry_AngularAcceleration1 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
20 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
21 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
22 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
23 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
24 |
X_Tz_LinerMotion1 |
Tz-составляющая линейного перемещения на порте |
m |
25 |
X_Rx_AngularMotion1 |
Rx-составляющая углового перемещения на порте; |
rad |
26 |
X_Ry_AngularMotion1 |
Ry-составляющая углового перемещения на порте; |
rad |
27 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
28 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель пространственного инерционного элемента со смещённым центром масс (MJ3E)
MJ3E — пространственный инерционный элемент, отражающий инерционные свойства произвольного твёрдого тела, у которого центр масс смещён относительно точки крепления. Элемент позволяет моделировать динамику вращения тела с эксцентриситетом, возникновение центробежных сил и связанное с этим неравномерное движение центра масс. Используется в механических системах для расчёта вращательного движения, колебаний и переходных процессов при наличии смещённого центра масс.
Динамическое вращение массы с эксцентриситетом (проверка центробежной силы).
Начальные данные:
Схема тестирования:
Проверяется работа инерционного элемента MJ3E, у которого центр масс (точка A) смещён относительно оси вращения (точки P). У элемента заблокировано перемещение по оси Z, допускается только вращение вокруг этой оси. Телу задаётся начальная угловая скорость вокруг оси Z. Оценивается траектория и угловые скорости движения центра масс с помощью датчиков Sx, Sy, Sz и Vrx, Vry, Vrz соответственно.
Результат:
Видим неравномерное перемещение объекта по осям X и Y и вращение с заданной скоростью вокруг оси Z. На графике представлены временные зависимости перемещений MJ3E.Sx, MJ3E.Sy, MJ3E.Sz и угловых скоростей MJ3E.Vrx, MJ3E.Vry, MJ3E.Vrz. Кривая MJ3E.Vrz постоянна на уровне 0.1 рад*с^-1, что соответствует заданной начальной угловой скорости вокруг оси Z. Перемещение MJ3E.Sx возрастает, MJ3E.Sy убывает, MJ3E.Sz остаётся равным нулю. Такое поведение качественно соответствует динамике тела с эксцентриситетом при вращении вокруг оси Z и действии центробежных сил.
Формула для оценки центробежного ускорения:
где: \(a_c\) — центробежное ускорение, \(\omega\) — угловая скорость, \(r\) — расстояние от оси вращения до центра масс.
Для заданных параметров:
Схема теста
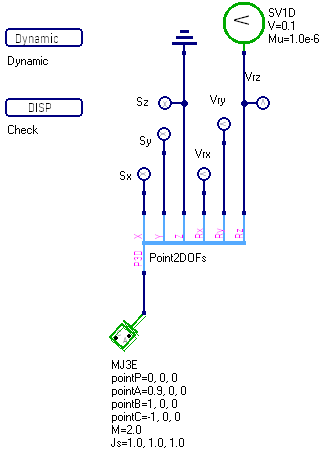
Рисунок 1 - Схема теста
График результата теста
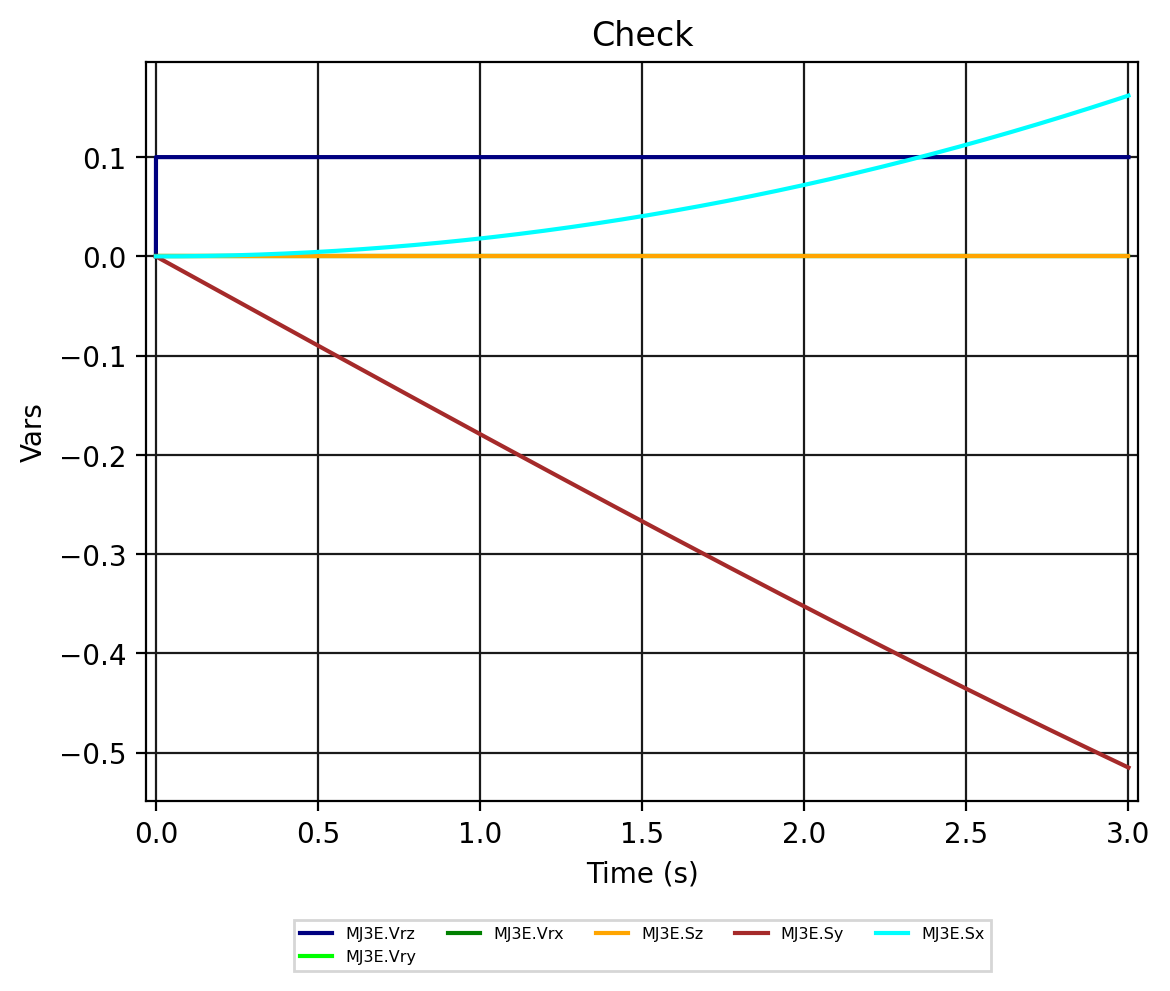
Рисунок 2 - MJ3E.Check