
Объект: SV13W

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.SV13W
Аннотация: Упругая связь, позволяющая передать вращение между 1D (or 2D) и 3D элементами вокруг заданной пространственной оси AB
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Port1 |
MECH1D_R |
1D механический порт 1, вращательная точки M вокруг оси AB |
2 |
Port2 |
XYZ |
3D механический порт 2, движение точки N, принадлежащей второму телу, задающее его вращение вокруг оси AB |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
K |
real |
Жесткость связи на скручивание, Н·м/радианы |
N*m/rad |
1e6 |
2 |
pointA |
pXYZ |
Координаты точки A заданной пространственной оси, м; м; м |
m |
0, 0, 0 |
3 |
pointB |
pXYZ |
Координаты точки B заданной пространственной оси, м; м; м |
m |
1, 0, 0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_AngularSpeed1 |
Угловая скорость на порте ; |
rad/s |
2 |
A_AngularAcceleration1 |
Угловое ускорение на порте ; |
rad/s**2 |
3 |
X_AngularMotion1 |
Угловое перемещение ; |
rad |
4 |
S_Torque1 |
Крутящий момент на порте ; |
N*m |
Пример использования компонента
Модель упругой связи, передающей вращение между одномерным (1D) (или плоскими (2D)) и 3D элементами вокруг заданной пространственной оси AB (SV13W)
Модель представляет собой систему, в которой вращательное движение передаётся между одномерным (1D) (или плоскими (2D)) и пространственным (3D) элементами с помощью упругой связи. Передача осуществляется вокруг заданной пространственной оси, определяемой двумя точками A и B.
Передача вращения от 1D-узла к 3D-телу через упругую связь.
Начальные данные:
Схема тестирования:
На первом порту (1D механический порт) к системе приложена сила величиной 5 Н (SF1D1). В этом же узле находится масса 1 кг (M1D1). Под действием силы формируется движение, параметры которого контролируются с помощью датчиков перемещения и скорости (X1 и V1). Упругая связь SV13W1 передаёт вращение от одномерного элемента к пространственному, создавая упругий момент, пропорциональный относительному угловому смещению между элементами. На втором порту (3D механический порт, пространственный узел) расположен пространственный инерционный элемент (M3D1) массой 0.1 кг. Этот элемент воспринимает передаваемое вращательное воздействие. В данном узле через сплиттер (XYZ2X_Y_Z1) установлены датчики перемещения (Sy, Sx, Sz) и скорости (Vy, Vx, Vz) для контроля динамики движения по каждой оси. Ось вращения AB задаётся двумя точками в пространстве, что определяет направление передачи вращательного движения между элементами.
Результат:
Модель работает корректно в рамках физики упругой связи между одномерной и трехмерной средой. При расположении оси вращения строго по оси Y (0, 18, 0), система представляет собой классическую двухмассовую крутильную систему. Графики линий Vx, Vz, Sx, Sz сливаются с нулевой отметкой, а динамика описывается нарастанием скорости и угла поворота вокруг оси Y для 1D (V1, X1) и 3D (Vy, Sy) элементов, причем скорость 3D элемента будет плавно следует за скоростью 1D с небольшим запаздыванием из-за упругости.
Схема теста
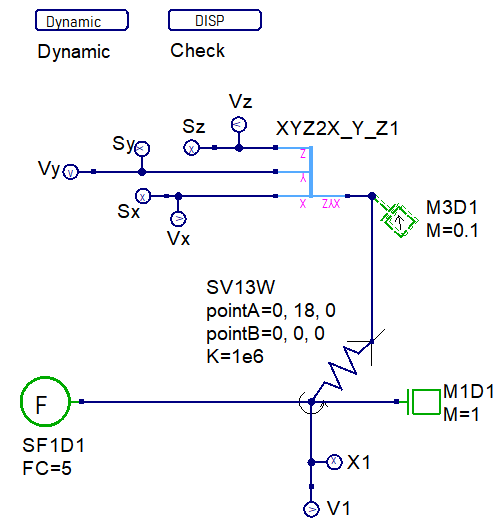
Рисунок 1 - Схема теста
График результата теста
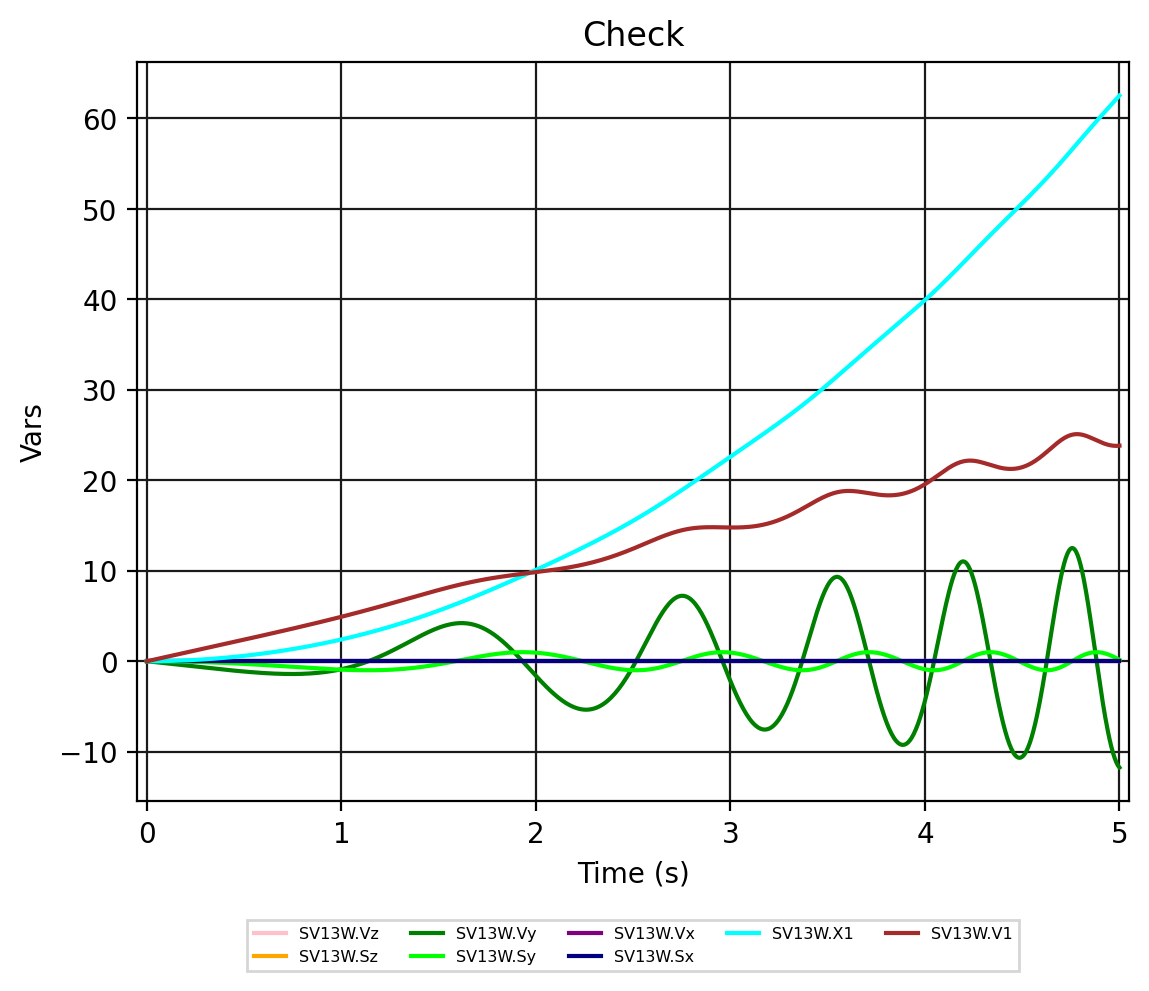
Рисунок 2 - SV13W.Check (угловые скорости V1, Vy и перемещения X1, Sy, а также Vx, Vz, Sx, Sz)