
Объект: VWN3D

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.VWN3D
Аннотация: Начальная угловая скорость вращения точки C, совершающей вращательное движение вокруг пространственной оси OP
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Node |
MECH3D |
Узел1 |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
C |
pXYZ |
Начальные координаты т.C |
m |
0.0, 0.0, 0.0 |
2 |
O |
pXYZ |
Начальные координаты т.O |
m |
1.0, 0.0, 0.0 |
3 |
P |
pXYZ |
Начальные координаты т.P |
m |
-1.0, 0.0, 0.0 |
4 |
w |
real |
Начальная угловая скорость точки C вокруг оси OP |
rad/s |
1.0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Tz_LinearSpeed1 |
Tz-составляющая линейной скорости на порте; |
m/s |
4 |
V_Rx_AngularSpeed1 |
Rx-составляющая угловой скорости на порте; |
rad/s |
5 |
V_Ry_AngularSpeed1 |
Ry-составляющая угловой скорости на порте; |
rad/s |
6 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
7 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
8 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
9 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
10 |
S_Tz_Force1 |
Tz-составляющая силы на порте |
N |
11 |
S_Rx_Torque1 |
Rx-составляющая момента на порте |
N*m |
12 |
S_Ry_Torque1 |
Ry-составляющая момента на порте |
N*m |
13 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
14 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
15 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
16 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
17 |
A_Tz_LinearAcceleration1 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
18 |
A_Rx_AngularAcceleration1 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
19 |
A_Ry_AngularAcceleration1 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
20 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
21 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
22 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
23 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
24 |
X_Tz_LinerMotion1 |
Tz-составляющая линейного перемещения на порте |
m |
25 |
X_Rx_AngularMotion1 |
Rx-составляющая углового перемещения на порте; |
rad |
26 |
X_Ry_AngularMotion1 |
Ry-составляющая углового перемещения на порте; |
rad |
27 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
28 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель начальной угловой скорости вращения точки C вокруг пространственной оси OP (VWN3D)
Элемент VWN3D задает начальные угловые скорости для точки C, совершающей вращательное движение вокруг пространственной оси OP. Ось вращения не привязана к глобальным осям X, Y или Z, а задается двумя точками: O (любая точка, через которую проходит ось) и P (вторая точка, задающая направление). Вектор оси n = P − O. Точка C — это точка, к которой прикладывается скорость (обычно связана с телом). Система вычисляет радиус-вектор r, соединяющий ось вращения с точкой C (кратчайшее расстояние от точки C до прямой OP). Элемент используется для моделирования начального вращения тел вокруг произвольной пространственной оси.
Модель кривого стартера. Начальная угловая скорость VWN3D.
Начальные данные:
Схема тестирования:
К телу MJ3D1 через VWN3D приложена начальная угловая скорость w = 3 рад/с вокруг оси OP. Тело MJ3D1 соединено стержнем STERG2 (E = 2e11 Па, Area = 0.01 м²) длиной 1 м, второй конец которого закреплен. Стержень может только вращаться относительно точки закрепления. VWN3D задает ему начальное вращение. В результате тело MJ3D1 начинает вращаться вокруг оси, регистрируются перемещения и скорости датчиками X, Y, Z и V_RX, V_RY, V_RZ на конце стержня, в точке C.
Модуль линейной скорости точки C:
где: \(v\) — модуль линейной скорости, м/с, \(\omega\) — модуль угловой скорости, рад/с, \(r\) — расстояние от оси вращения до точки, м.
Результат:
На графике видно, что скорость точки C V_RY изменяется
по гармоническому закону: начинаясь от значения –3, она проходит через
ноль и достигает примерно 3, после чего цикл повторяется. Скорость
V_RZ изменяется аналогично, но начинается с нуля и достигает
значения около –3. Скорость V_RX остаётся равной нулю, то есть
движение происходит строго вокруг оси X. Также на графике
прослеживается, что колебания являются затухающими.
Координаты Z и Y также совершают гармонические колебания в диапазоне
от –1 до +1 (для Y) и от 0 до –2 (для Z), при этом координата X
не изменяется и равна нулю. Это подтверждает, что тело MJ3D1
совершает движение вокруг оси X. Амплитуда соответствует длине плеча —
STERG2 (1 м), а VWN3D корректно задаёт начальную угловую
скорость, которая переходит во вращение системы. Данный процесс
является типичным примером колебательного движения (крутильного
маятника).
Схема теста
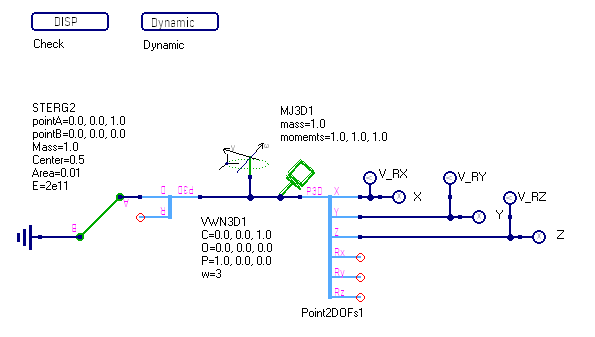
Рисунок 1 - Схема теста
График результата теста
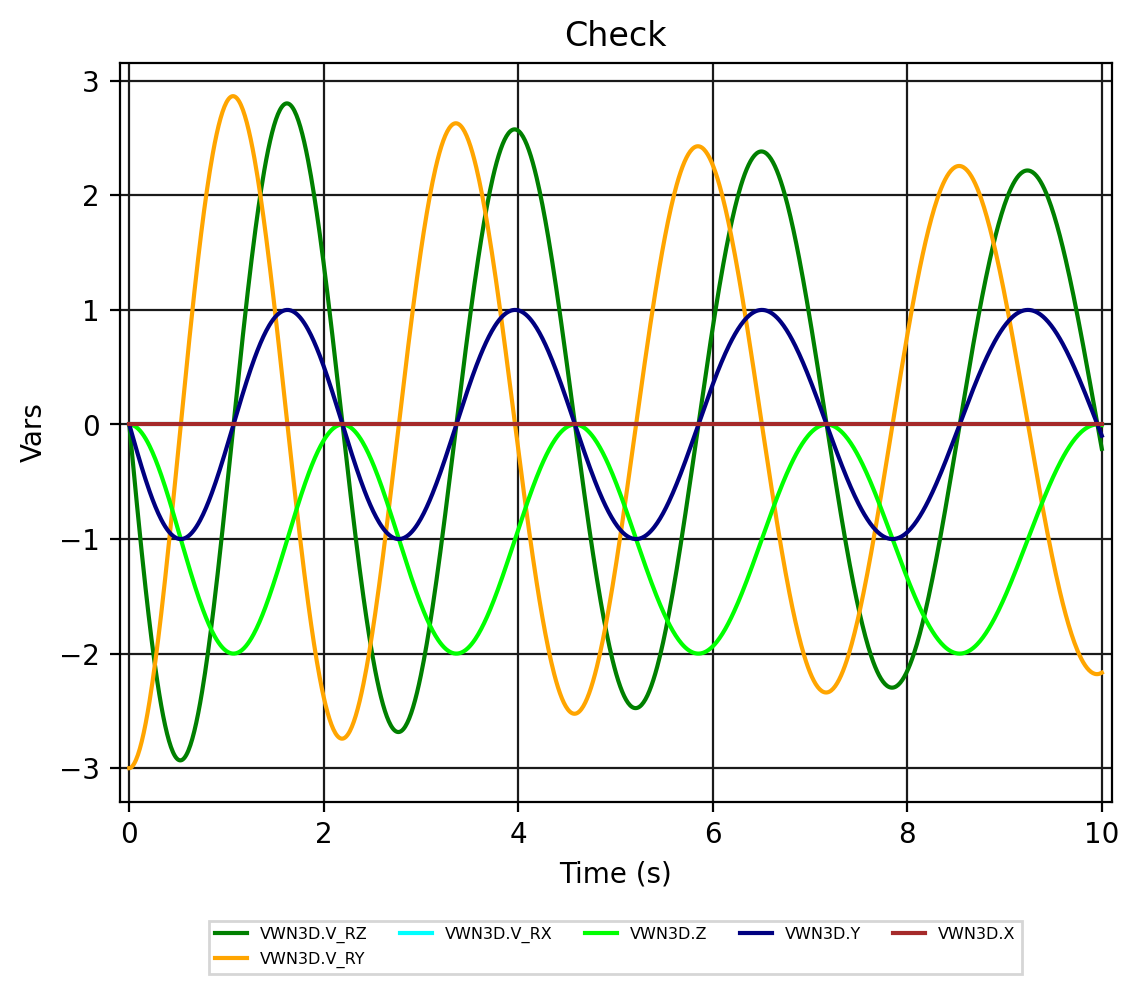
Рисунок 2 - VWN3D.Check (угловые скорости V_RX, V_RY, V_RZ и координаты X, Y, Z)