
Объект: MJ3O

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.MJ3O
Аннотация: Пространственный инерционный элемент, отражающий инерционные свойства сферического тела
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Point |
MECH3D |
3-мерная точка, которая перемещается и вращается. |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
J |
real |
Момент инерции относительно оси вращения, проходящей через центр масс |
kg*m**2 |
1.0e-3 |
2 |
M |
real |
Масса |
kg |
1.0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_Tx_LinearSpeed1 |
Tx-составляющая линейной скорости на порте; |
m/s |
2 |
V_Ty_LinearSpeed1 |
Ty-составляющая линейной скорости на порте; |
m/s |
3 |
V_Tz_LinearSpeed1 |
Tz-составляющая линейной скорости на порте; |
m/s |
4 |
V_Rx_AngularSpeed1 |
Rx-составляющая угловой скорости на порте; |
rad/s |
5 |
V_Ry_AngularSpeed1 |
Ry-составляющая угловой скорости на порте; |
rad/s |
6 |
V_Rz_AngularSpeed1 |
Rz-составляющая угловой скорости на порте; |
rad/s |
7 |
ROUT_LinearSpeed1 |
Модуль вектора линейной скорости на порте; |
m/s |
8 |
S_Tx_Force1 |
Tx-составляющая силы на порте |
N |
9 |
S_Ty_Force1 |
Ty-составляющая силы на порте |
N |
10 |
S_Tz_Force1 |
Tz-составляющая силы на порте |
N |
11 |
S_Rx_Torque1 |
Rx-составляющая момента на порте |
N*m |
12 |
S_Ry_Torque1 |
Ry-составляющая момента на порте |
N*m |
13 |
S_Rz_Torque1 |
Rz-составляющая момента на порте |
N*m |
14 |
ROUT_Force1 |
Модуль вектора силы на порте |
N |
15 |
A_Tx_LinearAcceleration1 |
Tx-составляющая линейного ускорения на порте |
m/s**2 |
16 |
A_Ty_LinearAcceleration1 |
Ty-составляющая линейного ускорения на порте |
m/s**2 |
17 |
A_Tz_LinearAcceleration1 |
Tz-составляющая линейного ускорения на порте |
m/s**2 |
18 |
A_Rx_AngularAcceleration1 |
Rx-составляющая углового ускорения на порте; |
rad/s**2 |
19 |
A_Ry_AngularAcceleration1 |
Ry-составляющая углового ускорения на порте; |
rad/s**2 |
20 |
A_Rz_AngularAcceleration1 |
Rz-составляющая углового ускорения на порте; |
rad/s**2 |
21 |
ROUT_LinearAcceleration1 |
Модуль вектора линейного ускорения на порте; |
m/s**2 |
22 |
X_Tx_LinerMotion1 |
Tx-составляющая линейного перемещения на порте |
m |
23 |
X_Ty_LinerMotion1 |
Ty-составляющая линейного перемещения на порте |
m |
24 |
X_Tz_LinerMotion1 |
Tz-составляющая линейного перемещения на порте |
m |
25 |
X_Rx_AngularMotion1 |
Rx-составляющая углового перемещения на порте; |
rad |
26 |
X_Ry_AngularMotion1 |
Ry-составляющая углового перемещения на порте; |
rad |
27 |
X_Rz_AngularMotion1 |
Rz-составляющая углового перемещения на порте; |
rad |
28 |
ROUT_LinerMotion1 |
Модуль вектора линейного перемещения на порте ; |
m |
Пример использования компонента
Модель пространственного элемента, отражающего инерционные свойства сферического тела (MJ3O)
Элемент MJ3O моделирует пространственное инерционное тело (сферу) массой M и моментом инерции J. Тело находится под воздействием постоянной внешней силы F (источник SF1D1), приложенной к нему через сплиттер (Point2DOFs1). В процессе работы сфера движется под действием приложенной силы. Модель позволяет исследовать динамику твердого тела при равноускоренном движении без учета сил сопротивления (трения и демпфирования).
Динамика свободного сферического тела под действием постоянной силы.
Начальные данные:
Схема тестирования:
К телу MJ3O через сплиттер Point2DOFs1 приложена постоянная сила F = 1.0 Н от источника SF1D1. Тело массой 1.0 кг и моментом инерции 1.0 кг·м² находится в свободном пространстве. В процессе интегрирования регистрируются ускорение Az и перемещение Xz по оси Z. Результаты выводятся на осциллограф Check.
Результат:
При приложении постоянной силы F = 1.0 Н к телу массой M = 1.0 кг, тело движется с постоянным линейным ускорением a = F / M = 1.0 м/с². Так как начальная скорость равна нулю, через 5 секунд перемещение тела составит:
На графике Check показана параболическая зависимость перемещения
MJ3O.Xz от времени, что соответствует равноускоренному движению.
Ускорение MJ3O.Az остаётся постоянным и равным примерно 1.0 м/с².
Элемент позволяет моделировать базовую динамику свободного движения
материальной точки или сферы в пространстве под действием постоянных
сил.
Схема теста
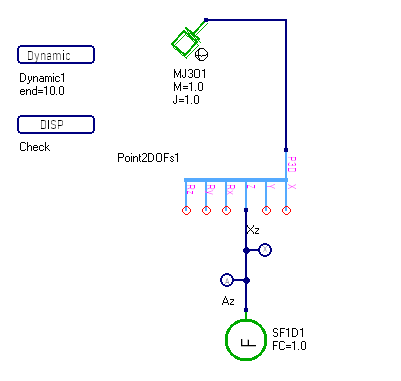
Рисунок 1 - Схема теста
График результата теста
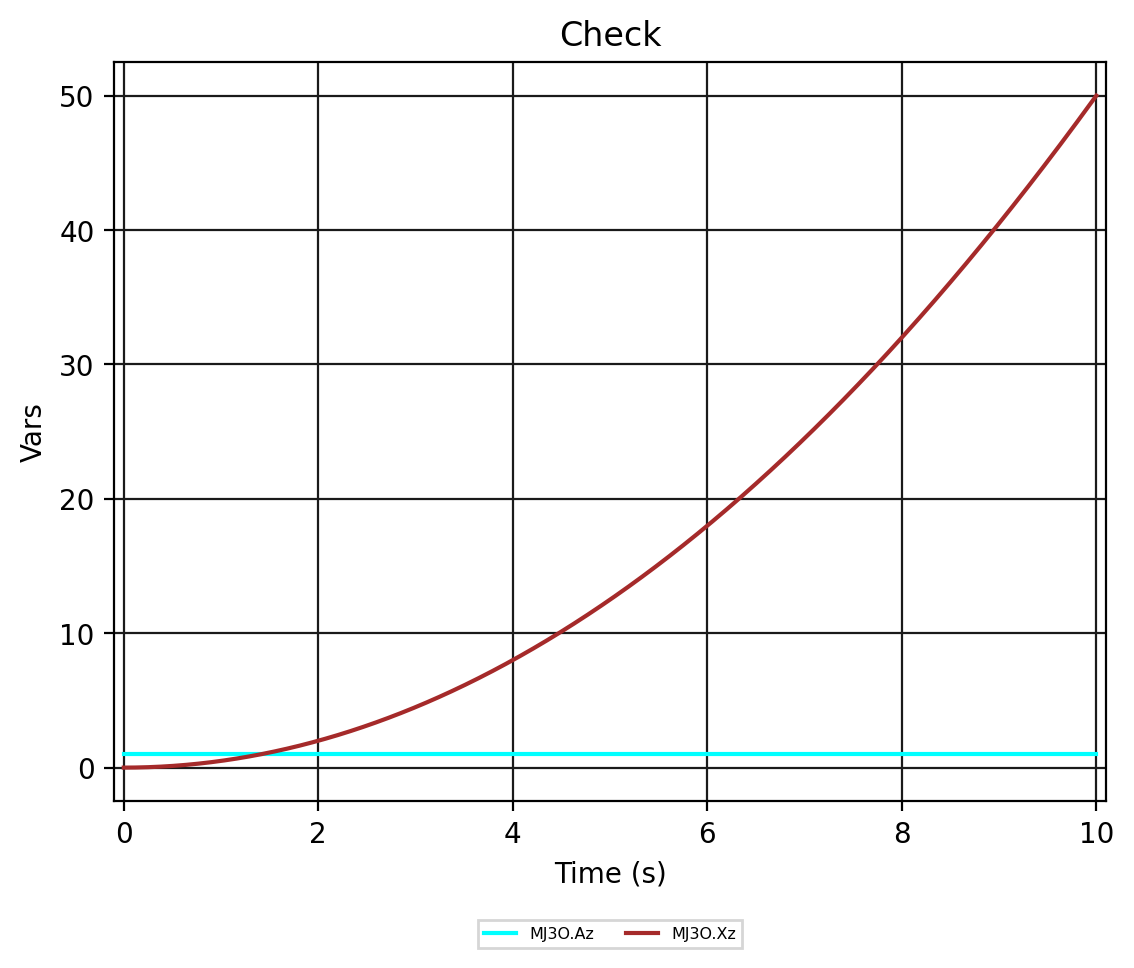
Рисунок 2 - MJ3O.Check (ускорение Az и перемещение Xz)