
Объект: F3dXYZ

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.F3dXYZ
Аннотация: Источник 3D ускорения точки A
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Signal1 |
ISIGNAL |
Порт управления 1, сигнал в направлении Ох |
2 |
Signal2 |
ISIGNAL |
Порт управления 2, сигнал в направлении Оy |
3 |
Signal3 |
ISIGNAL |
Порт управления 3, сигнал в направлении Оz |
4 |
Port4 |
XYZ |
3D механический порт 4, движение точки A |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
C |
Постоянное значение ускорения по Ox, Oy, Oz, м/c² |
m/s**2 |
[0.0, 0.0,0.0] |
|
2 |
K |
Коэффициент пропорциональности сигнала по Ox, Oy, Oz, м/c² |
m/s**2 |
[1.0, 1.0, 1.0] |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_port1 |
Значение сигнала на порте (V) |
|
2 |
X_port1 |
Значение интегральной функции от сигнала на порте (X) |
|
3 |
A_port1 |
Значение производной функции от сигнала на порте (A) |
|
4 |
V_port2 |
Значение сигнала на порте (V) |
|
5 |
X_port2 |
Значение интегральной функции от сигнала на порте (X) |
|
6 |
A_port2 |
Значение производной функции от сигнала на порте (A) |
|
7 |
V_port3 |
Значение сигнала на порте (V) |
|
8 |
X_port3 |
Значение интегральной функции от сигнала на порте (X) |
|
9 |
A_port3 |
Значение производной функции от сигнала на порте (A) |
Пример использования компонента
Модель источника силы и/или момента (F3dXYZ)
Компонент предназначен для моделирования внешних силовых и моментных нагрузок, приложенных к узлам или телам механической системы. Поддерживается задание постоянных, гармонических или произвольных (зависимых от времени) значений силы и момента по каждой из трёх координатных осей.
Кинематическое возбуждение инерционной массы 3D источником силы.
Начальные данные:
Результат:
Под действием постоянной силы F = (1, 2, 3), заданной через F3dXYZ1, свободное тело (масса M3D1) движется с постоянным ускорением, пропорциональным приложенной силе:
При отсутствии закрепления и внешних сопротивлений компоненты скорости линейно возрастают, а компоненты перемещения изменяются по квадратичному закону.
Формулы для расчёта:
где \(i \in \{x, y, z\}\).
Для проверки рассчитаем перемещение массы через 1 секунду:
Таким образом, через 1 секунду после начала приложения силы тело находится в точке \(r(1) = (0.5,\ 1.0,\ 1.5)\) м.
Через 3 секунды:
На графике представлены временные зависимости перемещений
X1, Y1, Z1. Кривые имеют квадратичный
характер, что подтверждает равноускоренное движение тела под действием
постоянной силы.
Схема теста
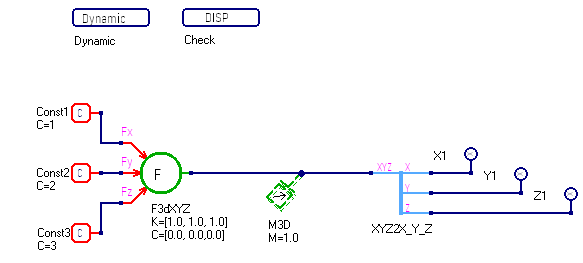
Рисунок 1 - Схема теста
График результата теста
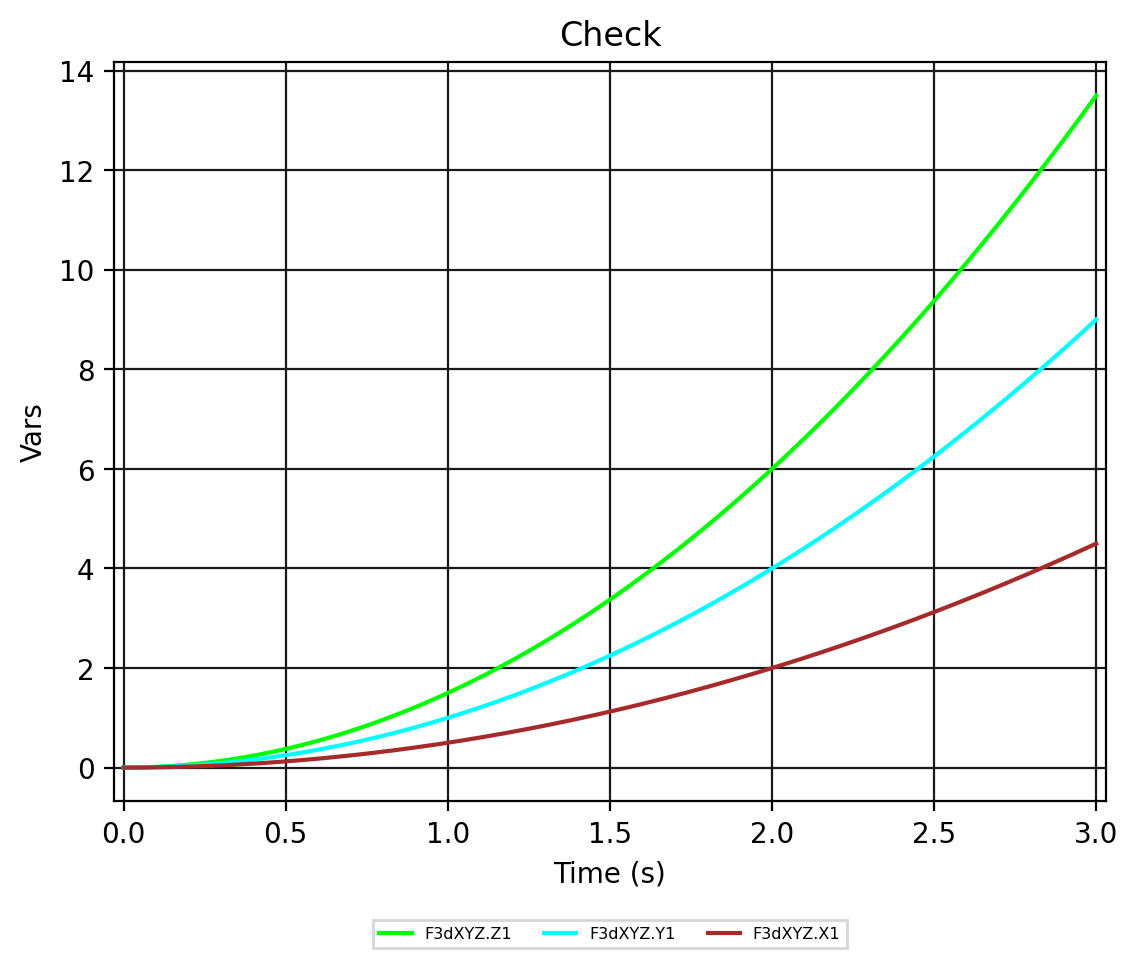
Рисунок 2 - F3dXYZ.Check