
Объект: KNO13D

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.KNO13D
Аннотация: Осевой элемент преобразования движения 1D-3D (3D-1D)
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
p3A |
XYZ |
3D поступательные точки A по осям OX, OY, OZ |
2 |
p3B |
XYZ |
3D поступательные точки B по осям OX, OY, OZ |
3 |
A1D |
MECH1D_T |
1D поступательная точки A |
4 |
B1D |
MECH1D_T |
1D поступательная точки B |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
K |
real |
Осевая жесткость элемента, Н/м |
N/m |
1e6 |
2 |
PointA |
pXYZ |
начал. координаты точки A по осям OX, OY, OZ |
m |
0.,0.,0. |
3 |
PointB |
pXYZ |
начал. координаты точки B по осям OX, OY, OZ |
m |
1.,0.,0. |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_LinearSpeed3 |
Линейная скорость на порте; |
m/s |
2 |
A_LinearAcceleration3 |
Линейное ускорение на порте, производная функция от линейной скорости ; |
m/s**2 |
3 |
X_LinerMotion3 |
Линейное перемещение, интегральная функция от линейной скорости; |
m |
4 |
S_Force3 |
Сила на порте ; |
N |
5 |
V_LinearSpeed4 |
Линейная скорость на порте; |
m/s |
6 |
A_LinearAcceleration4 |
Линейное ускорение на порте, производная функция от линейной скорости ; |
m/s**2 |
7 |
X_LinerMotion4 |
Линейное перемещение, интегральная функция от линейной скорости; |
m |
8 |
S_Force4 |
Сила на порте ; |
N |
Пример использования компонента
Модель преобразования 1D-3D движения упругого стержня (KNO13D)
Компонент KNO13D (модуль Mechanics3D) реализует преобразование 3D движения упругого стержня AB в 1D движение точек A и B вдоль оси AB (связь 1D-3D) и наоборот. Компонент позволяет соединять одномерные и трехмерные механические подсистемы, передавая усилия и кинематические воздействия. Предусмотрены настройки осевой жёсткости K и начальных координат точек PointA и PointB. Применяется в системах моделирования сложных механических приводов и пространственных конструкций.
Проверка динамического нагружения упругого стержня, соединяющего 1D и 3D системы.
Начальные данные:
Схема тестирования:
Точка A стержня жёстко закреплена в начале координат (0,0,0) через 3D порт Port1. Точка B соединена с инерционным телом M3D1 (массой 1 кг) через Port2 и находится в начальный момент в точке (1,2,3). На 1D порт Port3 со стороны A подаётся заданная скорость (сигнал Vin) от источника SWO1. Стержень передаёт усилие от 1D системы к 3D телу вдоль своей оси через Port2. Закрепление на 1D порту Port4 служит опорой. Датчик скорости через Port2 регистрирует отклик системы (V1, V2, V3) на осциллографе Check.
Результат:
На графике Check показаны входной сигнал KNO13D.Vin (трапециевидная скорость) и выходные скорости KNO13D.V1, KNO13D.V2, KNO13D.V3 по осям X, Y, Z соответственно.
Под действием кинематического возмущения (сигнал Vin возрастает от 0 до 1 на интервале от 0 до 1 с, затем удерживается и убывает) стержень деформируется, передавая усилие на инерционное тело. Тело массой 1 кг начинает двигаться вслед за стержнем. В соответствии с геометрией начального положения точки B (1, 2, 3), вектор скорости распределяется по осям пропорционально направляющим косинусам: сигнал V1 (по оси X) принимает установившееся значение ≈ –0.25; сигнал V2 (по оси Y) принимает установившееся значение ≈ –0.55; сигнал V3 (по оси Z) принимает установившееся значение ≈ –0.8.
Жёсткость K = 1e6 обеспечивает передачу движения с высокой точностью. Модель корректно отражает связь 1D и 3D систем при кинематическом возбуждении.
Схема теста
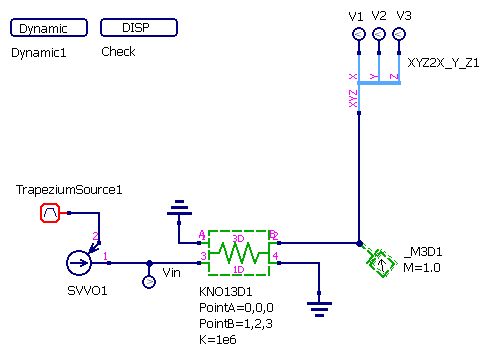
Рисунок 1 - Схема теста
Графики результатов теста
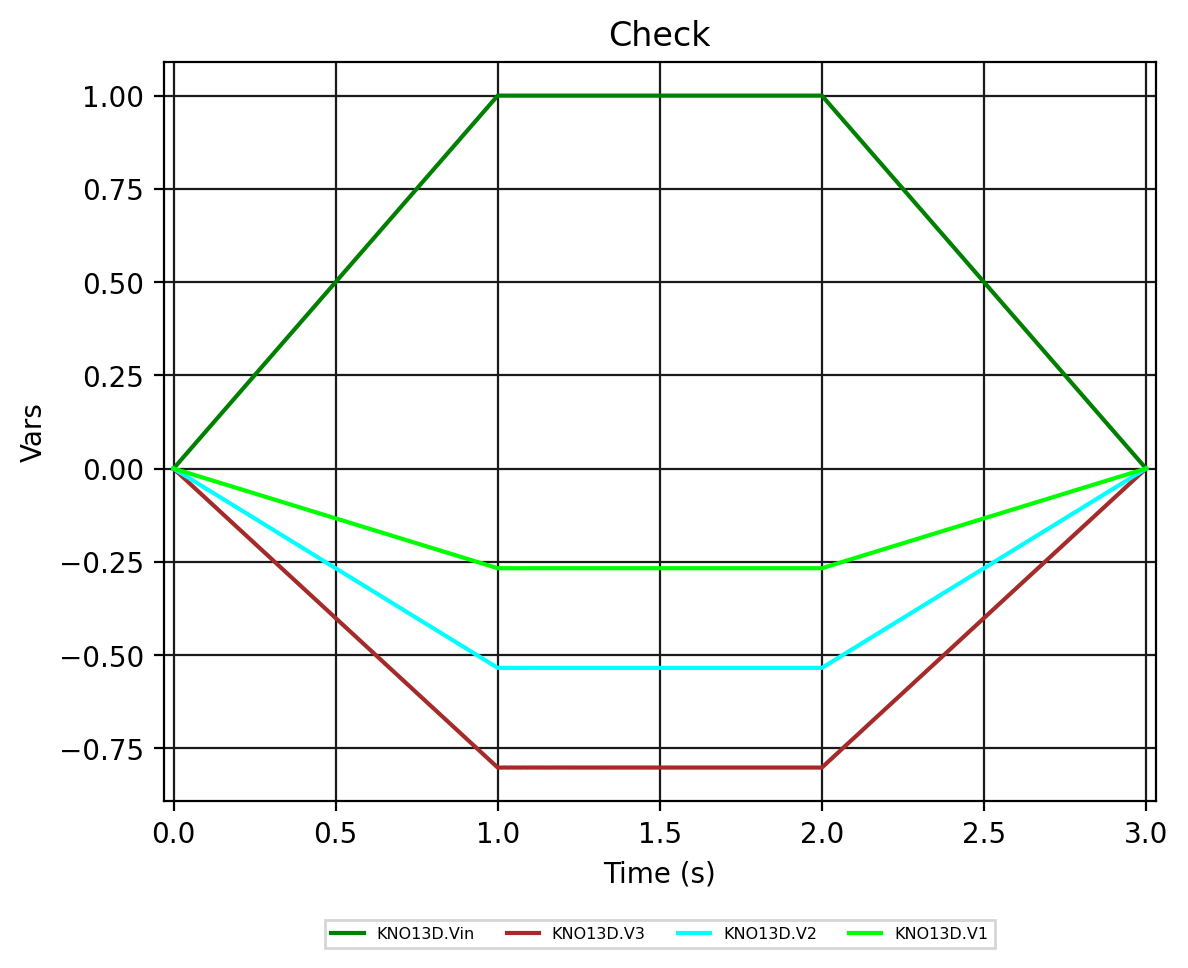
Рисунок 2 - KNO13D.Check (входной сигнал Vin и выходные скорости V1, V2, V3)