
Объект: A3dXYZ

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.A3dXYZ
Аннотация: Источник 3D ускорения для точки A
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
SignalX |
ISIGNAL |
1D управляющий порт, ускорение в направлении Ох |
2 |
SignalY |
ISIGNAL |
1D управляющий порт, перемещение в направлении Оy |
3 |
SignalZ |
ISIGNAL |
1D управляющий порт, перемещение в направлении Оz |
4 |
Port4 |
XYZ |
3D механический поступательный порт, 3d точка |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
C |
Коэффициент смещения сигнала по Ox, Oy, Oz, м/c² |
m/s**2 |
[0.0,0.0,0.0] |
|
2 |
K |
Коэффициент пропорциональности сигнала по Ox, Oy, Oz, м/c² |
m/s**2 |
[1.0,1.0, 1.0] |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_port1 |
Значение сигнала на порте (V) |
|
2 |
X_port1 |
Значение интегральной функции от сигнала на порте (X) |
|
3 |
A_port1 |
Значение производной функции от сигнала на порте (A) |
|
4 |
V_port2 |
Значение сигнала на порте (V) |
|
5 |
X_port2 |
Значение интегральной функции от сигнала на порте (X) |
|
6 |
A_port2 |
Значение производной функции от сигнала на порте (A) |
|
7 |
V_port3 |
Значение сигнала на порте (V) |
|
8 |
X_port3 |
Значение интегральной функции от сигнала на порте (X) |
|
9 |
A_port3 |
Значение производной функции от сигнала на порте (A) |
Пример использования компонента
Модель источника 3D ускорения точки А (A3dXYZ)
Это устройство, предназначенное для формирования вектора ускорения в трёхмерном декартовом пространстве (по осям Ox, Oy, Oz) на основе входных управляющих сигналов. Элемент позволяет моделировать пространственное движение материальной точки A с заданными кинематическими характеристиками, задавая законы изменения ускорения. Используется в механических системах, робототехнике и системах управления для симуляции динамики твердого тела, интеграции уравнений движения и тестирования алгоритмов стабилизации.
Проверка значений компонент скорости Vx, Vy, Vz при подаче постоянных ускорений на порты источника.
Начальные данные:
Результат:
За 5 секунд:
Формула расчета скорости:
где: \(V\) — конечная скорость, \(V_0\) — начальная скорость, \(a\) — ускорение, \(t\) — время.
Если тело начинает движение из состояния покоя (\(V_0 = 0\)), то формула упрощается:
За 5 секунд:
Схема теста
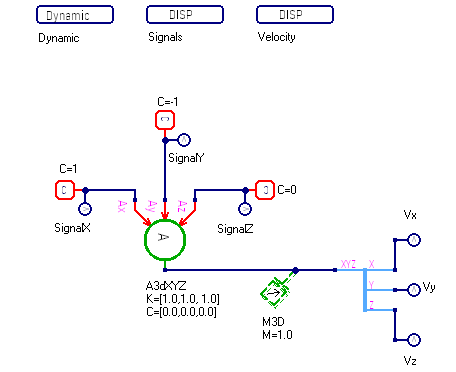
Рисунок 1 - Схема теста
Графики результатов теста
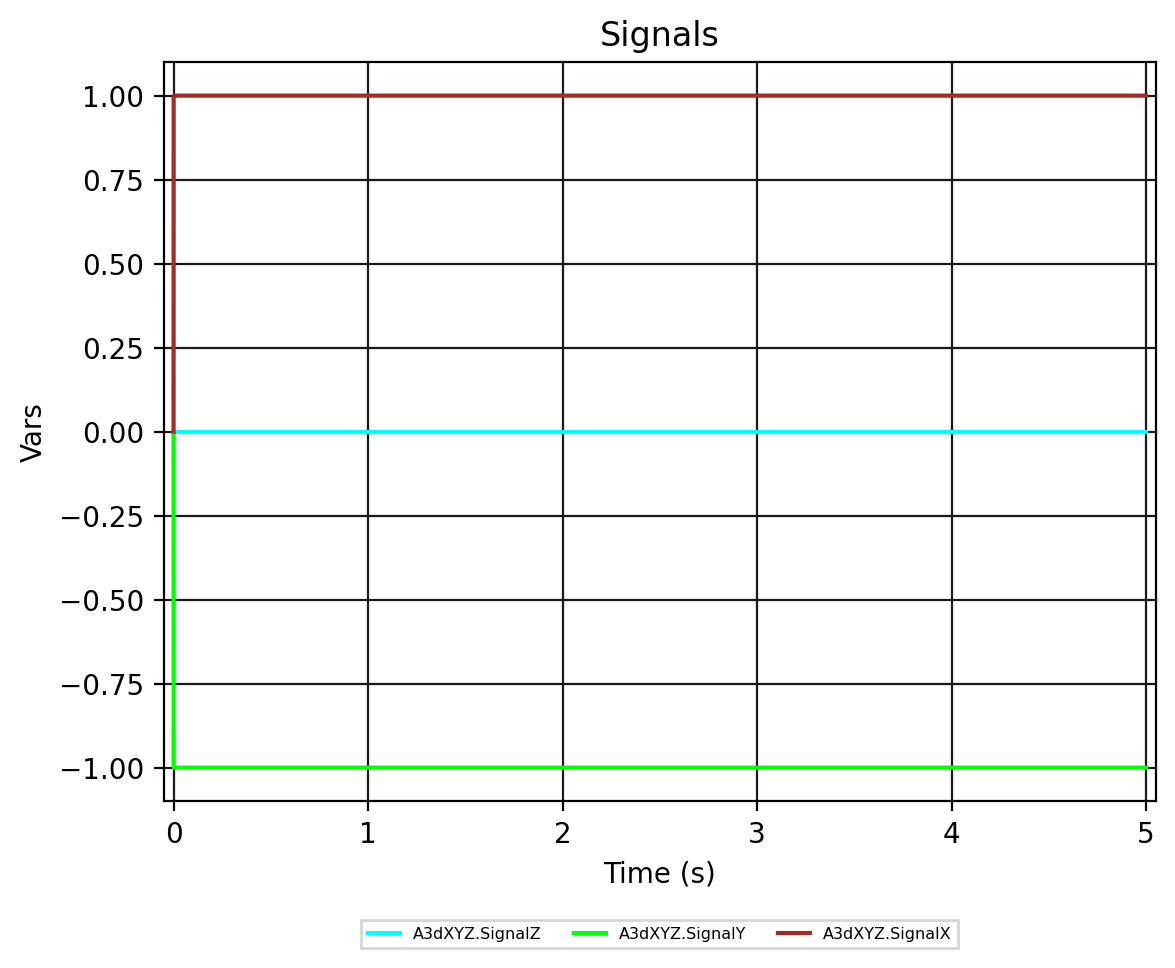
Рисунок 2 - A3dXYZ.Signals
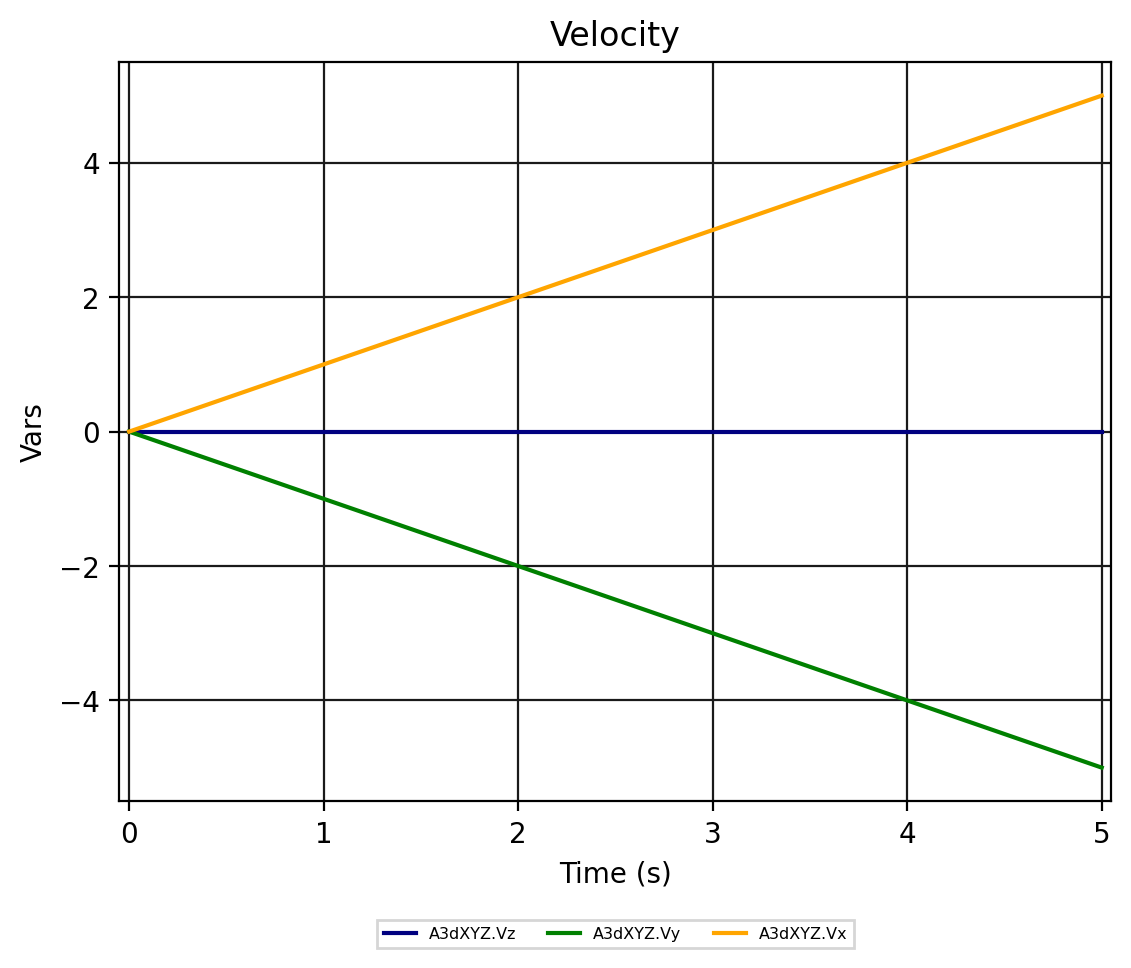
Рисунок 3 - A3dXYZ.Velocity