
Объект: SV3KTU

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.SV3KTU
Аннотация: Управляемая упругая связь между двумя точками с характеристикой деформация-усилие, задаваемой таблично
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
node1 |
XYZ |
Узел поступательного движения.1-го тела |
2 |
node2 |
XYZ |
Узел поступательного движения 2-го тела. |
3 |
node3 |
DOF1 |
Управляющий узел |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
length |
real |
Длина элемента в недеформированном состоянии |
m |
1.0 |
2 |
pointA |
pXYZ |
Начальные координаты первого связываемого тела (Xa,Ya,Za) |
m |
0, 0, 0 |
3 |
pointB |
pXYZ |
Начальные координаты второго связываемого тела (Xb,Yb,Zb) |
m |
1, 0, 0 |
4 |
table |
Diagram |
Зависимость силы от перемещения |
m |
0, 0, 1, 1 |
Пример использования компонента
Модель управляемой упругой связи между двумя точками с характеристикой деформация-усилие, задаваемой таблично (SV3KTU)
Объект SV3KTU — управляемая упругая связь между двумя точками, характеристика деформация-усилие которой задаётся таблично. Эффективная жёсткость связи может масштабироваться внешним управляющим сигналом. Компонент используется в механических системах для моделирования упругих элементов с настраиваемыми свойствами.
Проверка колебаний груза вдоль оси OX, прикреплённого к пружине, у которой закреплён второй конец.
Начальные данные:
Схема тестирования:
Груз массой 1.0 кг (M3D1) прикреплён к концу A упругой связи SV3KTU. Конец B связи заземлён. На управляющий вход связи подаётся сигнал C = 0.25, который масштабирует базовую зависимость силы от перемещения. Система предоставлена свободным колебаниям вдоль оси OX. Перемещения груза по осям X, Y, Z регистрируются датчиками.
Результат:
При нулевом растяжении сила со стороны пружины на груз из таблицы равна 0 Н · 0.25 = 0 Н. При перемещении 1 м сила со стороны пружины равна 100 Н · 0.25 = 25 Н. Эффективная жёсткость пружины k = 25 Н/м.
Период колебаний груза массой m = 1 кг:
На графике показаны временные зависимости перемещений X,
Y, Z. Кривая X совершает гармонические
колебания с периодом примерно 1.257 с. Кривые Y и Z остаются близкими
к нулю, что подтверждает движение строго вдоль оси OX. Результаты
соответствуют расчётным значениям, модель работает корректно.
Схема теста
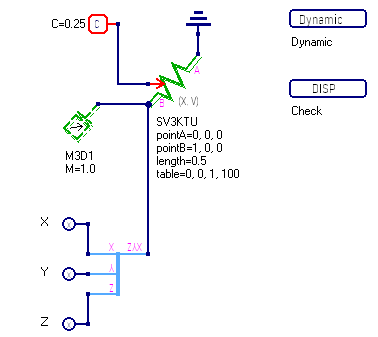
Рисунок 1 - Схема теста
График результата теста
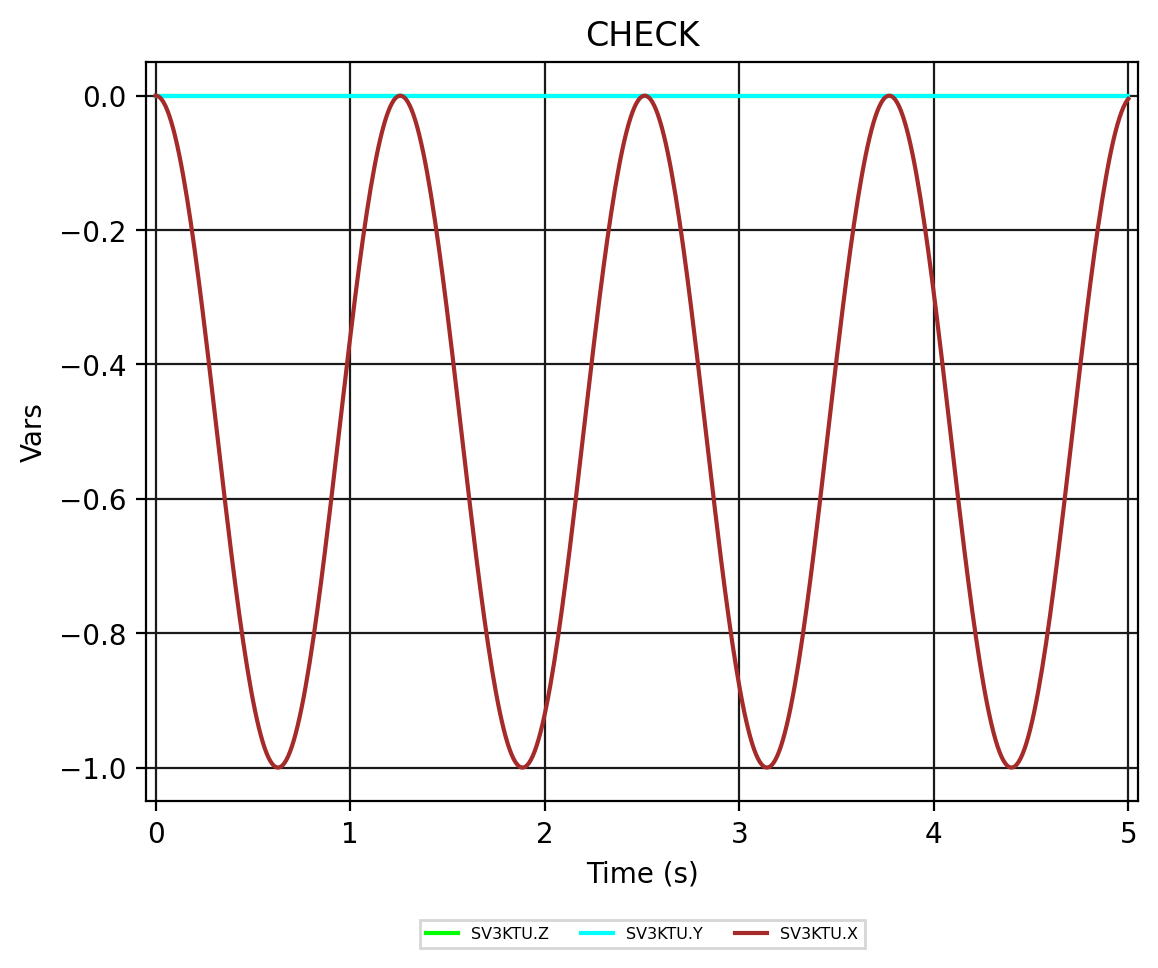
Рисунок 2 - SV3KTU.Check (перемещения X, Y, Z)