
Объект: STERG

Библиотека: Mechanics3D
Имя на уровне решателя: Mechanics3D.STERG
Аннотация: Растяжимо-сжимаемый стержневой идеально упругий трехмерный элемент
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
node1 |
XYZ |
Узел поступательного 3-мерного движения. |
2 |
node2 |
XYZ |
Узел поступательного 3-мерного движения. |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
Area |
real |
Площадь поперечного сечения |
m**2 |
1.0 |
2 |
Center |
real |
Отношение расстояния от точки А до центра масс (в направлении от точки A к точке B) к длине отрезка AB |
m |
0.5 |
3 |
E |
real |
Модуль упругости материала злемента |
Pa |
2e11 |
4 |
Mass |
real |
Масса балки |
kg |
1.0 |
5 |
pointA |
pXYZ |
Начальная координата точки А |
m |
0, 0, 0 |
6 |
pointB |
pXYZ |
Начальная координата точки В |
m |
1, 1, 1 |
Пример использования компонента
Модель растяжимо-сжимаемого стержневого идеально упругого трехмерного элемента (STERG)
Объект STERG — растяжимо-сжимаемый стержневой идеально упругий трехмерный элемент. Может применяться для моделирования ферм, пространственных стержневых конструкций и задач продольного деформирования стержней в трёхмерной постановке. Элемент работает с геометрическими объектами привязки и позволяет передавать трёхмерное кинематическое воздействие в глобальной системе координат, сохраняя линейность и пропорциональность отклика.
Верификация пространственного стержневого элемента STERG на корректность работы в следующих режимах: передача трёхмерного кинематического воздействия в глобальной системе координат, работа в условиях пространственного поворота вокруг закреплённого узла, сохранение линейности и пропорциональности отклика.
Начальные данные:
Схема тестирования:
Начальная координата точки A равна 0, 0, 0. Начальная координата точки B равна 1, 1, 1. Масса балки составляет 1,0. Центр масс задан отношением расстояния от точки A до центра масс к длине отрезка AB и равен 0,5. Площадь поперечного сечения равна 1,0. Модуль упругости материала элемента составляет 2e11. Длина стержня (расчётная) = 1,732 метра. Точка B жёстко закреплена и остаётся неподвижной. Точка A является подвижной и принимает кинематическое воздействие от источника X3DXYZ1.
Результат:
На графике мы видим 2 фазы движения стержня. Сперва под действием источника X3DXYZ1 стержень совершает пространственный поворот вокруг закреплённой точки B. Причина поворота заключается в том, что вектор приложенного перемещения с компонентами 1, 2, 3 не совпадает с направлением оси стержня, которая в начальный момент имеет направление 1, 1, 1. Точка A движется по дуге вокруг неподвижной точки B, а длина стержня остаётся неизменной. Таким образом, стержень работает преимущественно как твёрдое звено, совершающее поворот в пространстве.
После завершения поворота ось стержня приближается к направлению приложенной силы, и основным режимом становится продольное растяжение. К концу теста, в момент времени 5 секунд, перемещения достигают значений: по оси X — 6 метров, по оси Y — 7 метров, по оси Z — 8 метров. Длина стержня в конце теста составляет приблизительно 10,5 метра. Абсолютное удлинение стержня равно примерно 8,8 метра. Относительная деформация составляет около 505 процентов.
На графике представлены временные зависимости перемещений STERG.X3D, STERG.Y3D, STERG.Z3D. Кривые линейно возрастают, что соответствует равномерному кинематическому воздействию. Начальные значения на графике (1, 2, 3) отражают начальное смещение или параметры источника. К концу интервала интегрирования значения достигают 6, 7 и 8 соответственно.
Формула для относительной деформации:
где: \(\Delta L\) — абсолютное удлинение, \(L_0\) — начальная длина стержня.
Схема теста
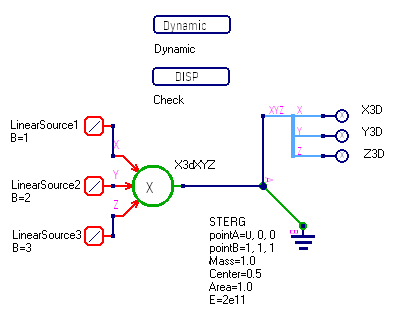
Рисунок 1 - Схема теста
График результата теста
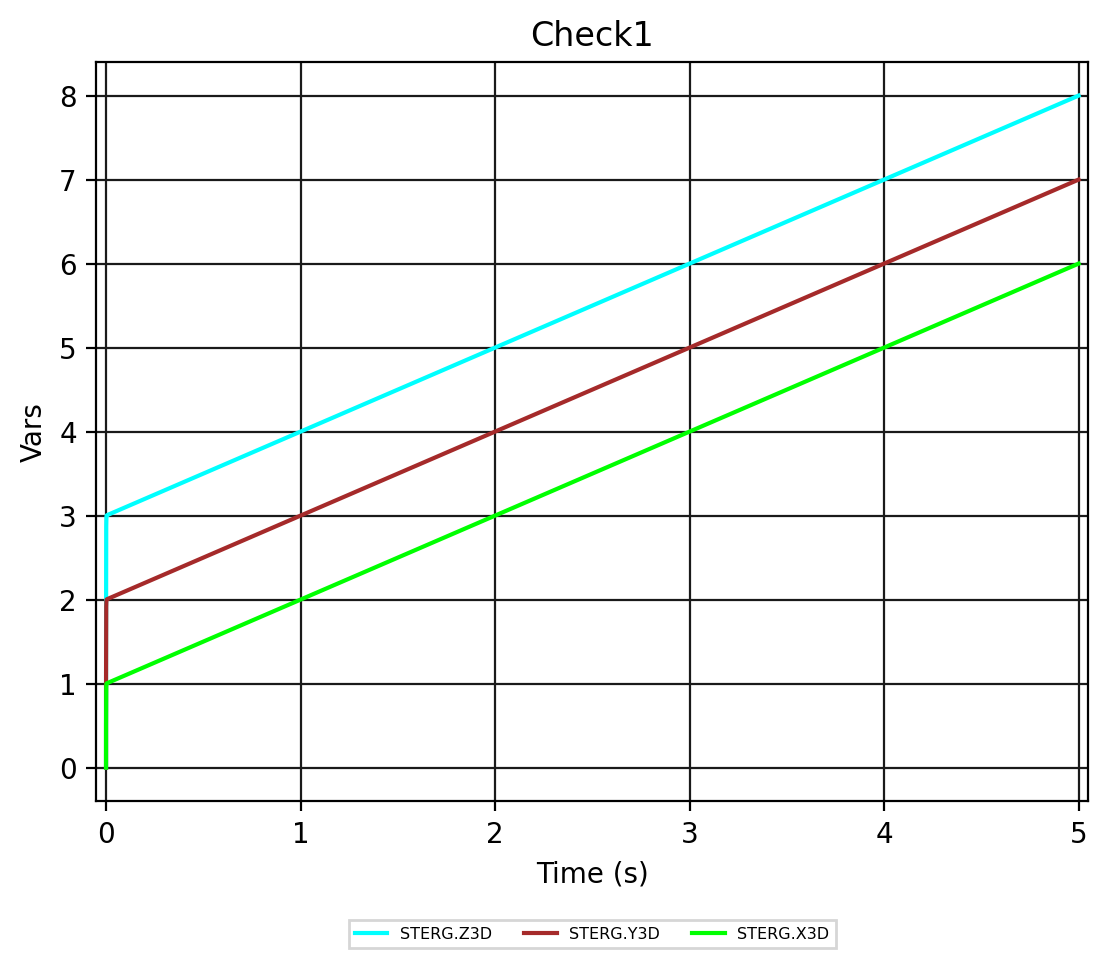
Рисунок 2 - STERG.Check1 (перемещения X3D, Y3D, Z3D)