
Объект: USDX1D

Библиотека: Mechanics1D
Имя на уровне решателя: Mechanics1D.USDX1D
Аннотация: Управляемый источник перемещения
Обозначение: 
Порты (степени свободы) компонента:
№ |
Обозначение порта |
Тип |
Наименование порта |
|---|---|---|---|
1 |
Node1 |
MECH1D_T |
1-й узел (положительный) |
2 |
Node2 |
MECH1D_T |
2-й узел (отрицательный) |
3 |
Signal |
ISIGNAL |
Сигнал |
Пользовательские параметры модели:
№ |
Параметр |
Тип |
Описание |
Единица |
Значение по умолч. |
|---|---|---|---|---|---|
1 |
C |
real |
Коэффициент смещения сигнала |
m |
0.0 |
2 |
K |
real |
Коэффициент пропорциональности сигнала |
m |
1.0 |
Расчетные и измеряемые величины:
№ |
Параметр |
Описание |
Единица |
|---|---|---|---|
1 |
V_LinearSpeed1 |
Линейная скорость на порте; |
m/s |
2 |
A_LinearAcceleration1 |
Линейное ускорение на порте, производная функция от линейной скорости ; |
m/s**2 |
3 |
X_LinerMotion1 |
Линейное перемещение, интегральная функция от линейной скорости; |
m |
4 |
S_Force1 |
Сила на порте ; |
N |
5 |
V_LinearSpeed2 |
Линейная скорость на порте; |
m/s |
6 |
A_LinearAcceleration2 |
Линейное ускорение на порте, производная функция от линейной скорости ; |
m/s**2 |
7 |
X_LinerMotion2 |
Линейное перемещение, интегральная функция от линейной скорости; |
m |
8 |
S_Force2 |
Сила на порте ; |
N |
9 |
V_port3 |
Значение сигнала на порте (V) |
|
10 |
X_port3 |
Значение интегральной функции от сигнала на порте (X) |
|
11 |
A_port3 |
Значение производной функции от сигнала на порте (A) |
Пример использования компонента
Модель управляемого источника перемещения (USDX1D)
На объект воздействует управляемый источник перемещения, который формирует перемещение в соответствии с входным сигналом, изменяющимся по синусоидальному закону. В результате этого формируется движение объекта. Модель описывает динамику системы, при которой перемещение и скорость объекта определяются параметрами управляющего сигнала. Формируемое перемещение пропорционально величине входного сигнала с учетом коэффициента пропорциональности и коэффициента смещения. Состояние объекта контролируется с помощью датчиков перемещения и скорости, что позволяет анализировать изменение основных параметров движения и оценить реакцию объекта на управляющее воздействие. Таким образом, модель позволяет определить, как синусоидальный управляющий сигнал перемещения влияет на движение объекта и изменение его скорости во времени. Датчик перемещения X1 - измеряет перемещение объекта во времени Датчик скорости V1 - измеряет скорость объекта для контроля динамики движения
Начальные данные:
Схема теста
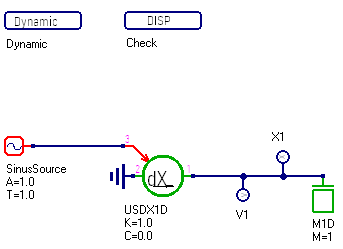
Рисунок 1 - Схема теста
График результата теста
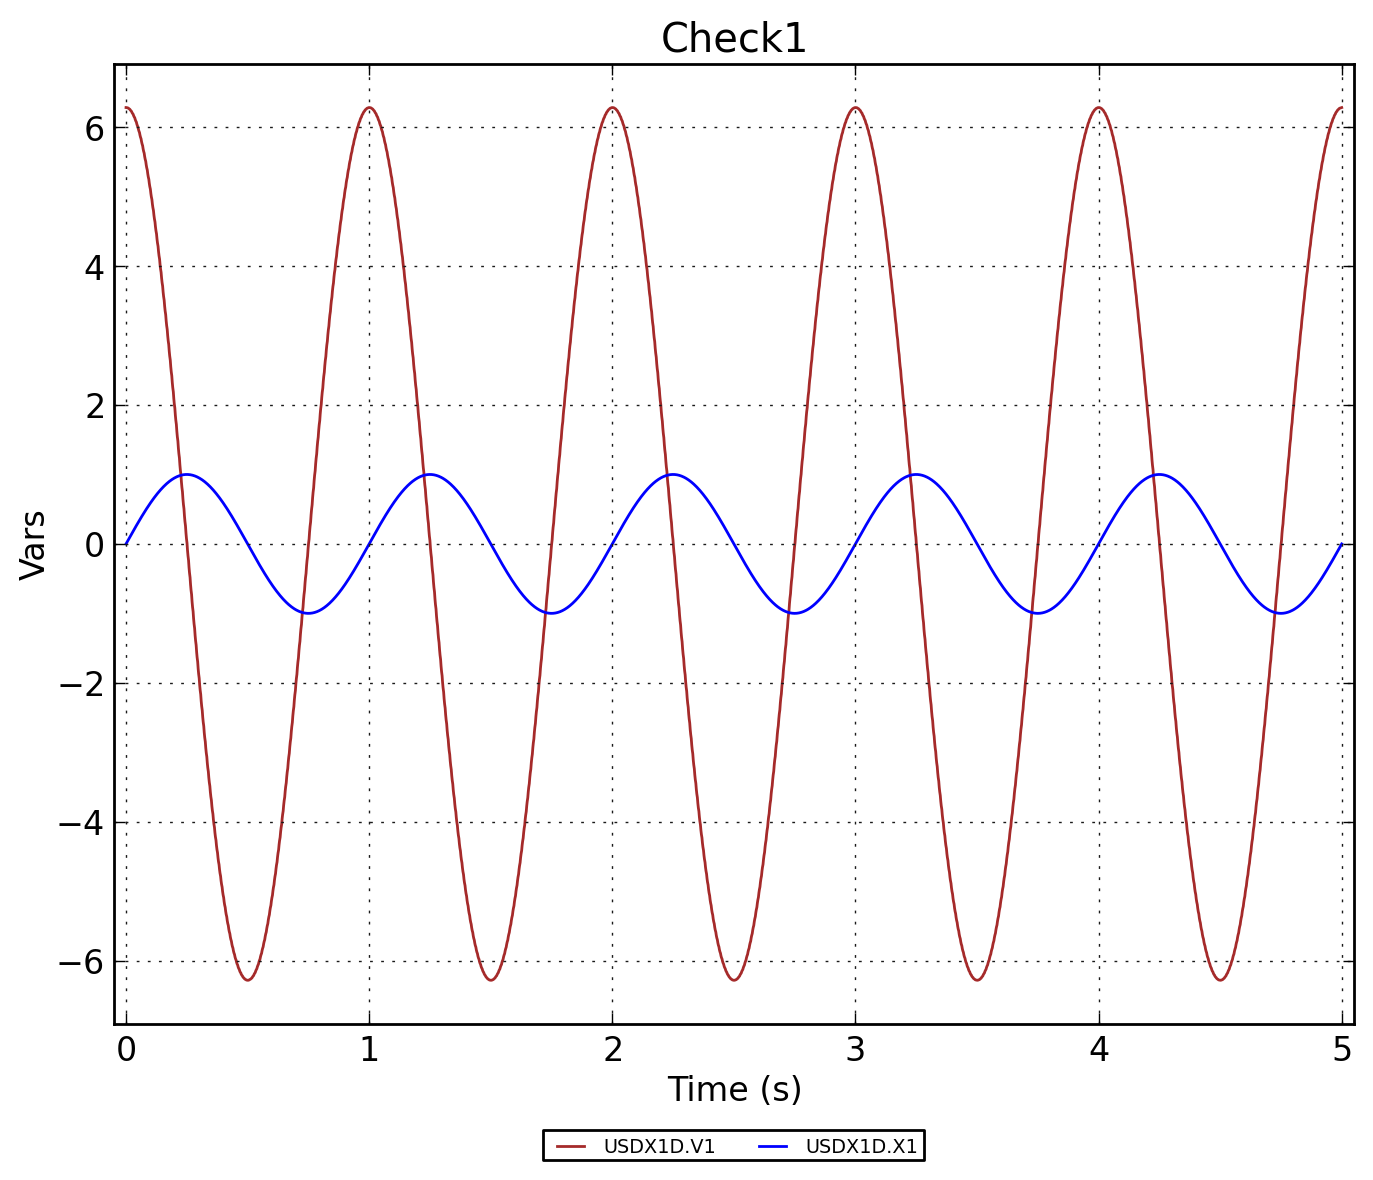
Рисунок 2 - USDX1D.Check